Kaierda
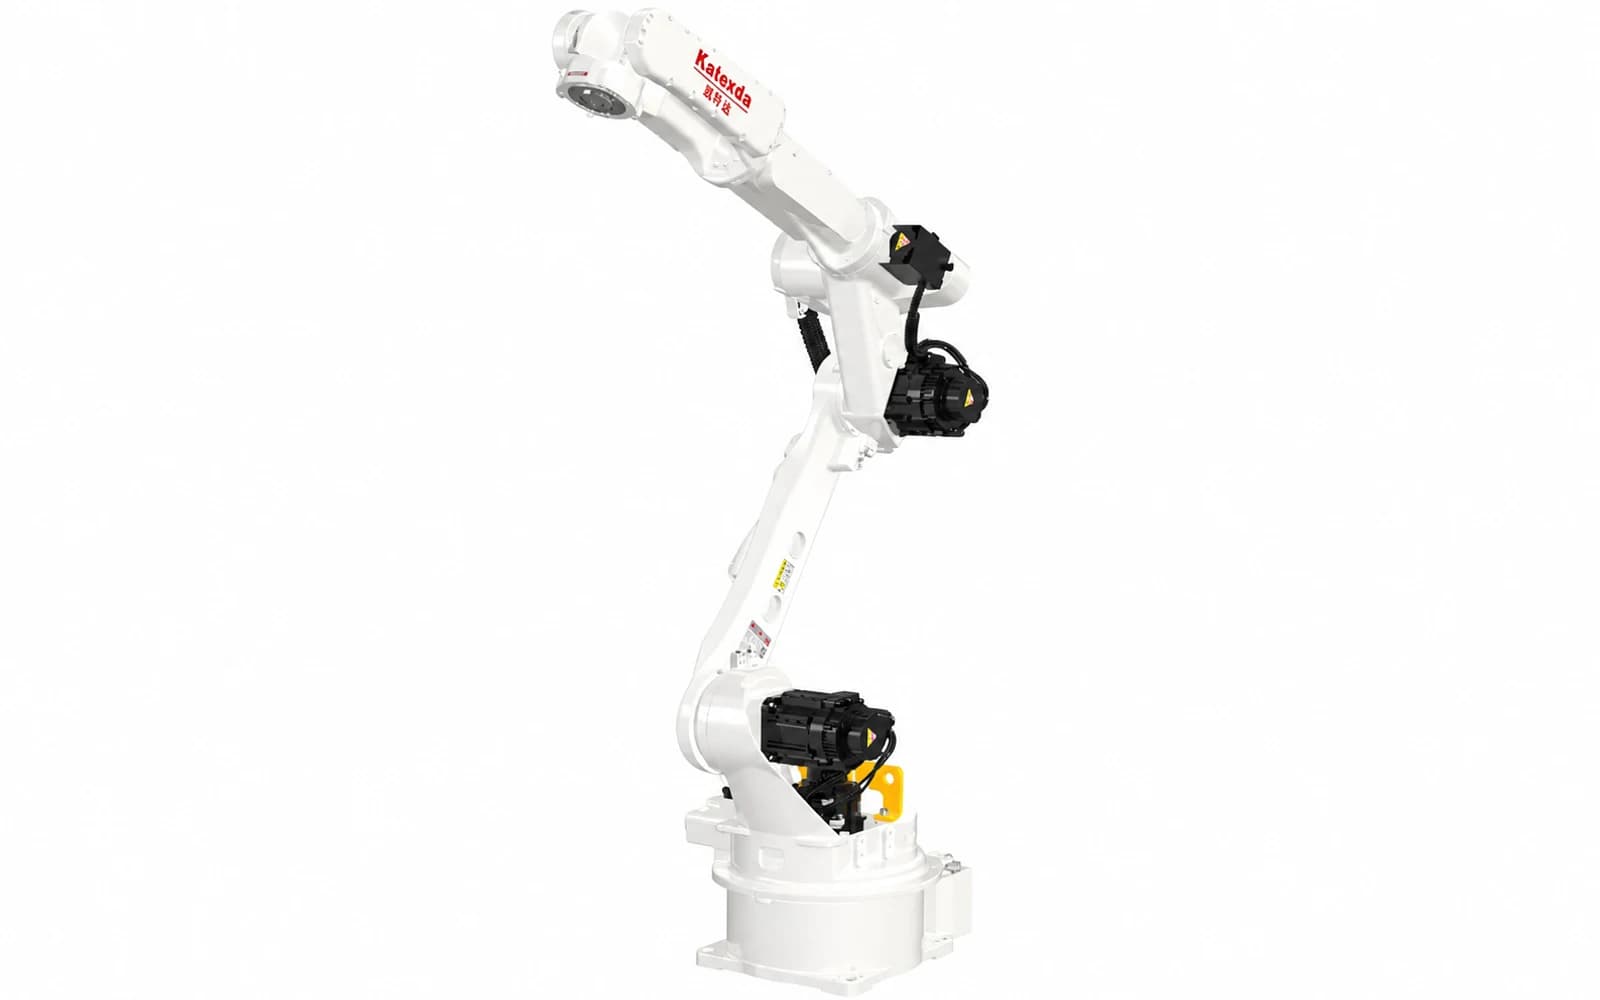
Kaierda KR2010
Kaierda KR2010 es un robot de soldadura de seis ejes con radio de 2010 mm y carga útil de 6 kg. Su mayor alcance permite estudiar útiles más amplios y juntas alejadas; la carga de herramienta sigue siendo un límite independiente.
- Carga útil
- 6 kg
- Radio de trabajo
- 2010 mm
- Ejes
- 6
Acceso de antorcha y configuración
KR2010 y KR1440 indican ±0,08 mm de repetibilidad, pero difieren en radio y masa: 240 frente a 180 kg. Compare carga del pedestal, espacio barrido y orientación en la junta más distante; el alcance no predice el tiempo de ciclo.
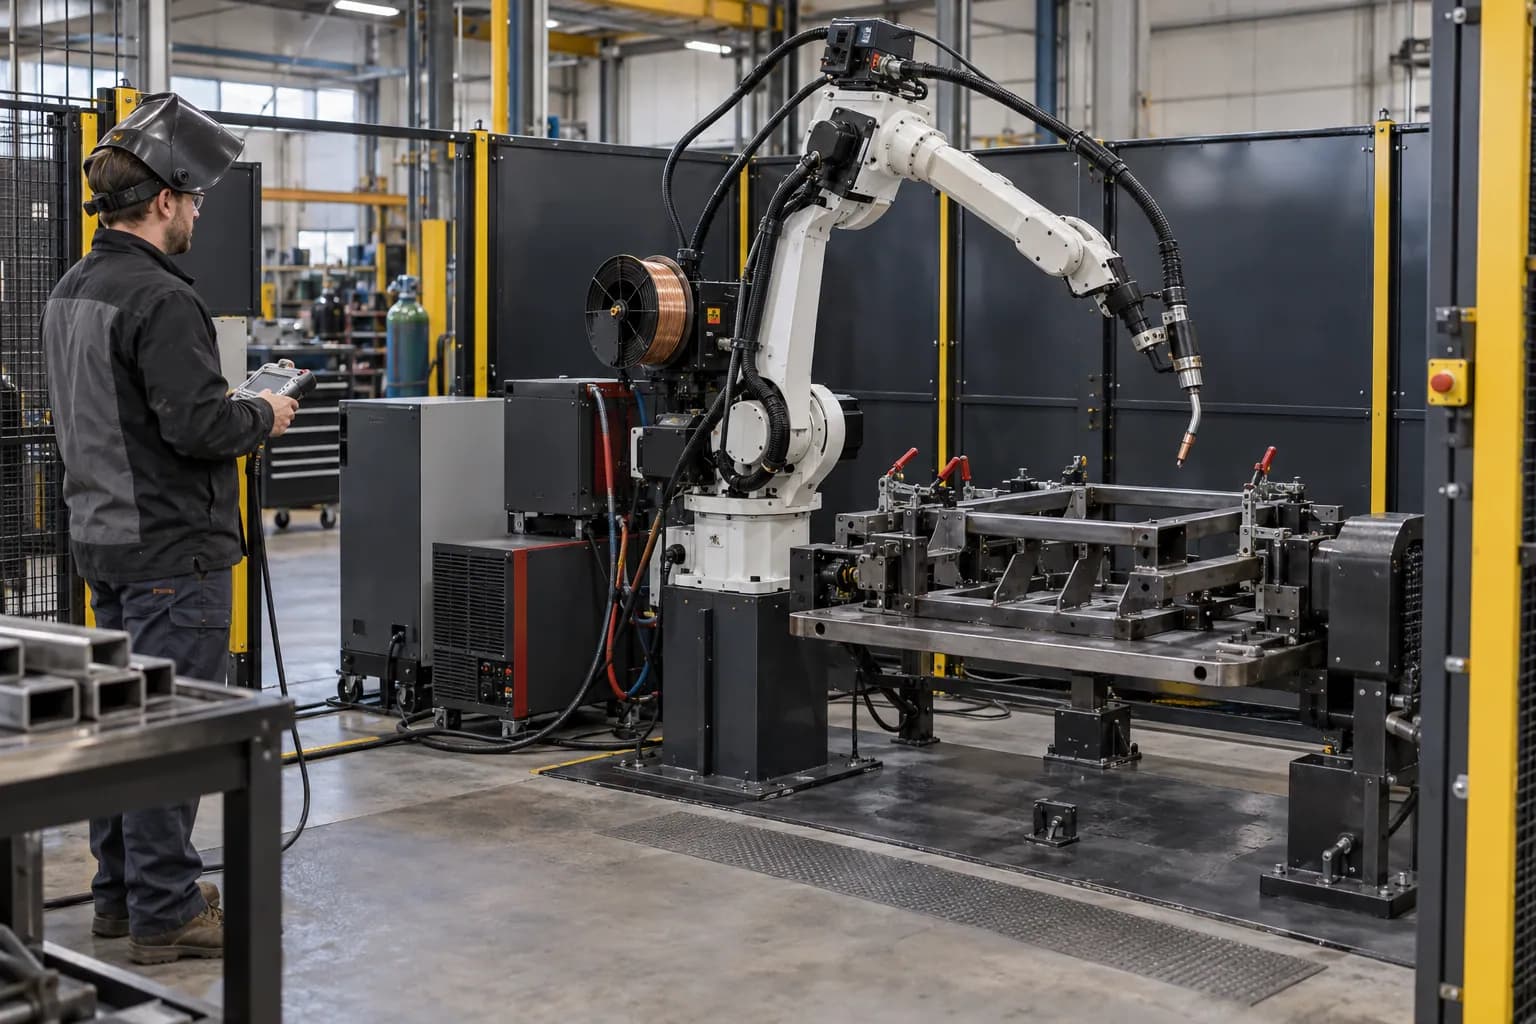
El robot aporta movimiento; la soldadura depende del paquete completo. Relacione antorcha, alimentador, fuente, hilo y gas con junta y material. Compruebe ángulo y distancia en cada costura, incluidas mordazas, esquinas y desplazamientos. Repetibilidad del útil y ajuste de entrada determinan la posición de la junta. Si la variación requiere sensores, distinga localización inicial y corrección durante soldadura: son funciones con hardware, software y puesta en marcha diferentes.
Aplicaciones
- Soldadura por arco
Especificaciones y criterios de selección
Carga útil
Incluya el conjunto móvil completo. Compruebe centro de gravedad e inercia además de masa; una carga nominal no admite cualquier excentricidad o movimiento.
Radio de trabajo
Compruebe posición y orientación con útil y mordazas instalados. El límite geométrico no demuestra por sí solo acceso útil.
Ejes
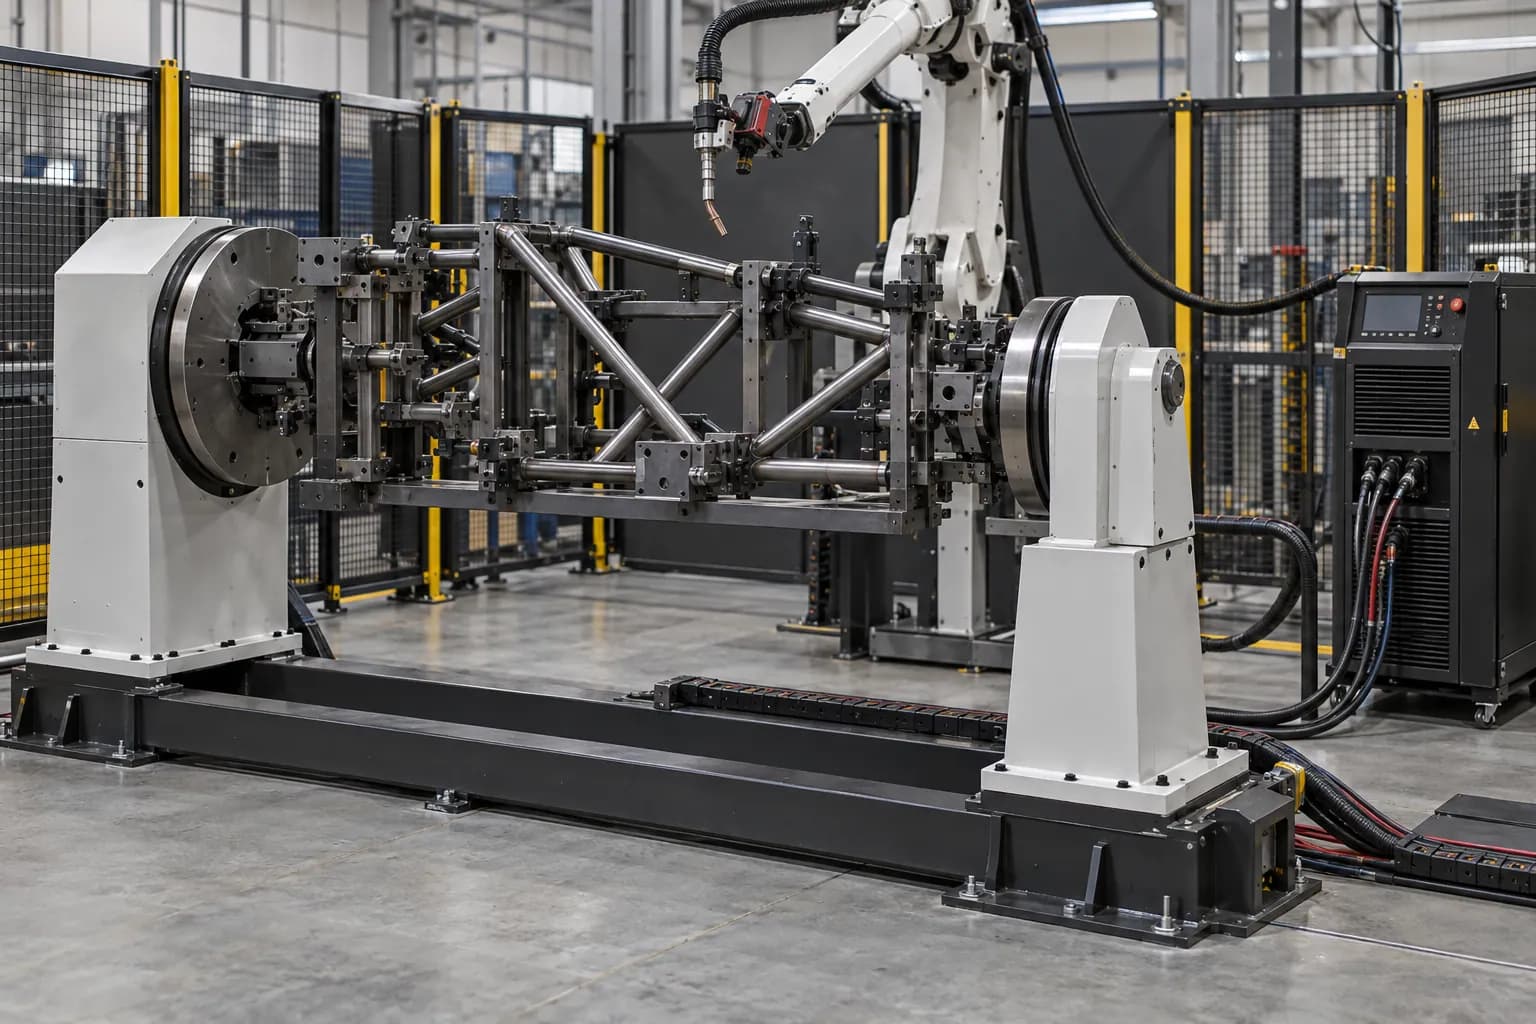
Compruebe movimiento cargado, límites y servicios. Especifique indexado o coordinación y accionamiento elegido.
Repetibilidad
Mantenga medida y condiciones indicadas. Repetibilidad, precisión absoluta y calidad final son características distintas.
Defina el suministro necesario
Robot y controlador
Seleccione alcance y carga de herramienta e identifique controlador y funciones instaladas.
Equipo de soldadura
Configure antorcha, fuente, alimentador, refrigeración y consumibles según junta.
Útil y celda
Añada sujeción, posicionadores, extracción, protecciones y disposición de carga.
Adapte el equipo a su instalación
Reserve espacio para pantallas, extracción, piezas calientes y mantenimiento, no solo barrido del robot. Defina servicios de antorcha y retorno de soldadura. Confirme interfaz de fuente, ejes externos, limpieza y reinicio con el controlador ofertado. Pruebe juntas e inspección acordadas en piezas representativas antes de fijar parámetros productivos.
| Factor de selección | Información a especificar |
|---|---|
| Junta y material | Planos, espesor, tamaño de soldadura, separación e inspección especificada. |
| Antorcha y útil | Masa, cuello, mordazas, ángulo de acceso y método de cambio. |
| Proceso y detección | Fuente, hilo, gas, localización/seguimiento e interfaces del controlador. |
| Secuencia productiva | Carga, sujeción, orden de soldadura, enfriamiento, inspección y descarga. |
De la pieza al conjunto de equipos
- 01Definir juntas y ajuste
- 02Localizar y sujetar la pieza
- 03Comprobar trayectorias y movimiento
- 04Definir paquete de soldadura
- 05Probar soldaduras y ciclo completo
Herramientas, interfaces y mantenimiento
Preguntas sobre producto y compra
01¿Cuáles son las aplicaciones de Kaierda KR2010?+
Kaierda KR2010 es un robot de soldadura de seis ejes con radio de 2010 mm y carga útil de 6 kg. Su mayor alcance permite estudiar útiles más amplios y juntas alejadas; la carga de herramienta sigue siendo un límite independiente.
02¿La repetibilidad del robot determina la calidad de soldadura?+
La repetibilidad describe movimiento, no la soldadura terminada. También importan preparación, útil, hilo, gas, parámetros, secuencia térmica y variación. Acuerde piezas de prueba, inspección y criterios para la aplicación real, sin convertir una tolerancia del robot en una promesa de calidad.
03¿Qué debo considerar al elegir Kaierda KR2010?+
KR2010 y KR1440 indican ±0,08 mm de repetibilidad, pero difieren en radio y masa: 240 frente a 180 kg. Compare carga del pedestal, espacio barrido y orientación en la junta más distante; el alcance no predice el tiempo de ciclo.
04¿Qué debe incluir el suministro?+
Identifique el equipo seleccionado y separe estos paquetes: robot y controlador, equipo de soldadura, útil y celda. Detalle accesorios, controles, instalación, programación y puesta en marcha incluidos para comparar equipo e integración sin asumir el mismo suministro.
05¿Cómo solicitar cotización de Kaierda KR2010?+
Envíe modelo o disposición, cantidad y destino, además de planos, espesor, tamaño de soldadura, separación e inspección especificada; masa, cuello, mordazas, ángulo de acceso y método de cambio. Añada fotos o planos e identifique equipos existentes. TubeFrame podrá definir suministro, configuración e integración con socios como paquetes separados.
Defina su próximo equipo
Envíe modelo o configuración, planos, cantidad y destino. Definiremos suministro, interfaces técnicas e integración necesaria para su aplicación.