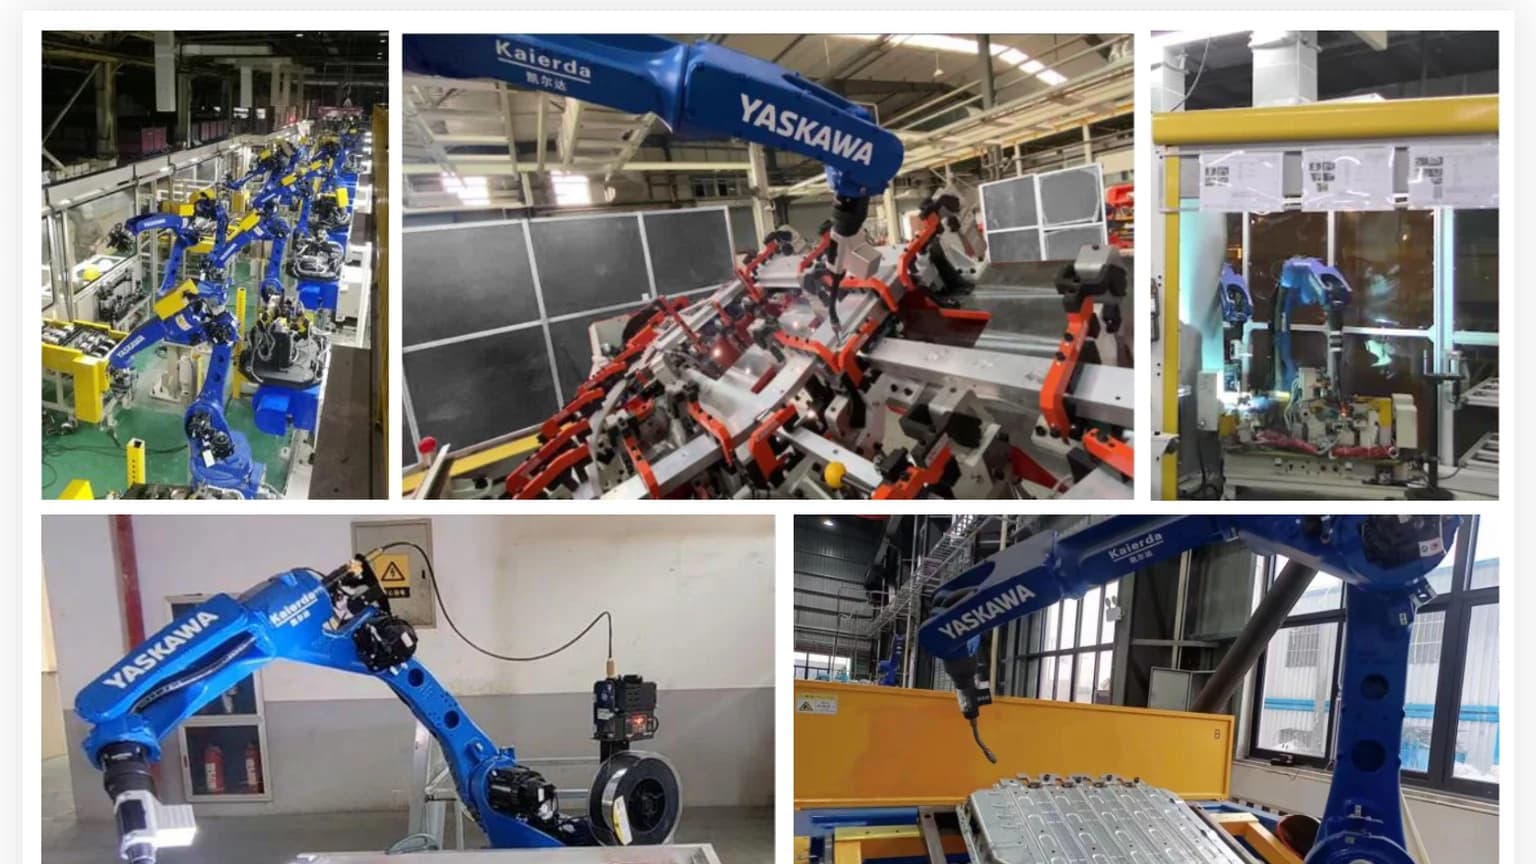
Usa el catálogo para acotar la celda, no para omitir la ingeniería.
El catálogo del sistema de soldadura Kaierda suministrado combina plataformas de robots Yaskawa con controladores, equipos de soldadura, seguimiento de costuras y posicionadores. Esto lo hace útil para decisiones iniciales de arquitectura y solicitudes de cotización (RFQ).
Complete la selección con la documentación vigente del fabricante, la pieza real y un plan de validación acordado.
Soldadura por arco, mantenimiento o manipulación pesada
Demuestra la postura de la herramienta y el espacio del accesorio
Coincidir robot, ejes e interfaces de la celda
Orientar la soldadura sin exceder la inercia
Elige acceso antes del alcance nominal.
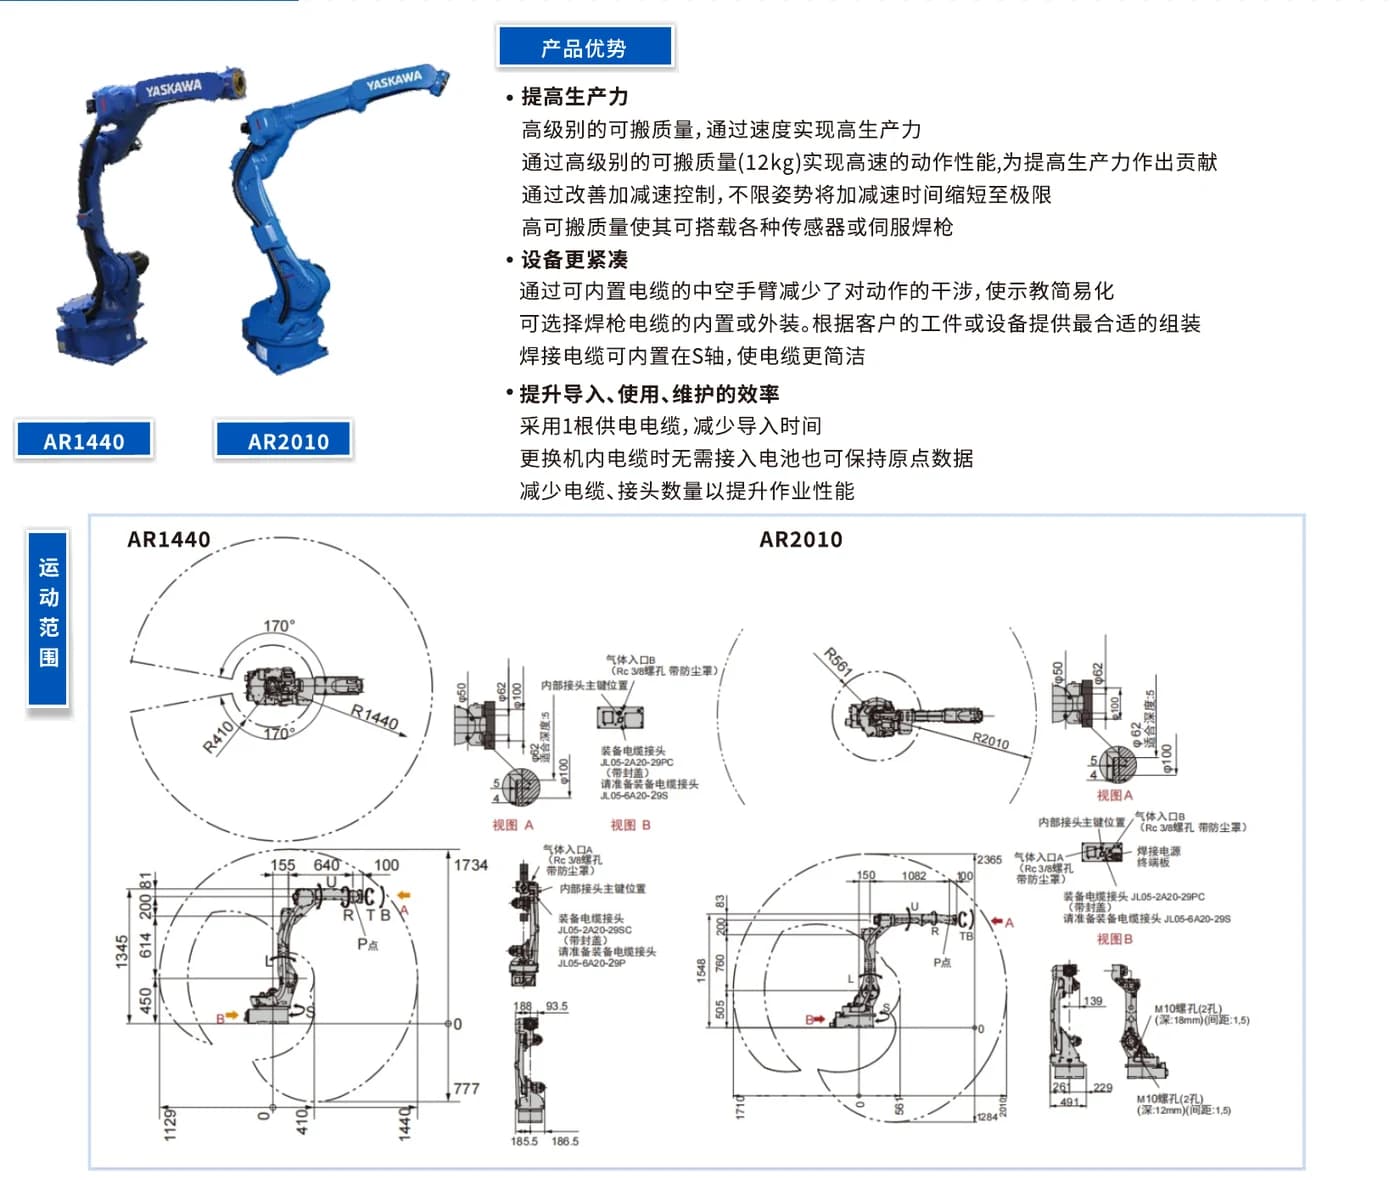
AR1440 y AR2010 se presentan como plataformas de soldadura por arco de 6 ejes y 12 kg. La envolvente más larga del AR2010 puede resolver accesos más profundos, pero el ángulo de la antorcha, el enrutamiento del cable, la interferencia de la fijación y el margen de singularidad aún necesitan un estudio de diseño.
- Incluye soplete, sensor de colisión, cables y paquete de vestido en la masa en movimiento.
- Revisa cada pose de soldadura—no solo el punto más lejano.
- Reservar acceso para limpieza de boquillas, servicio de alambre y recuperación.
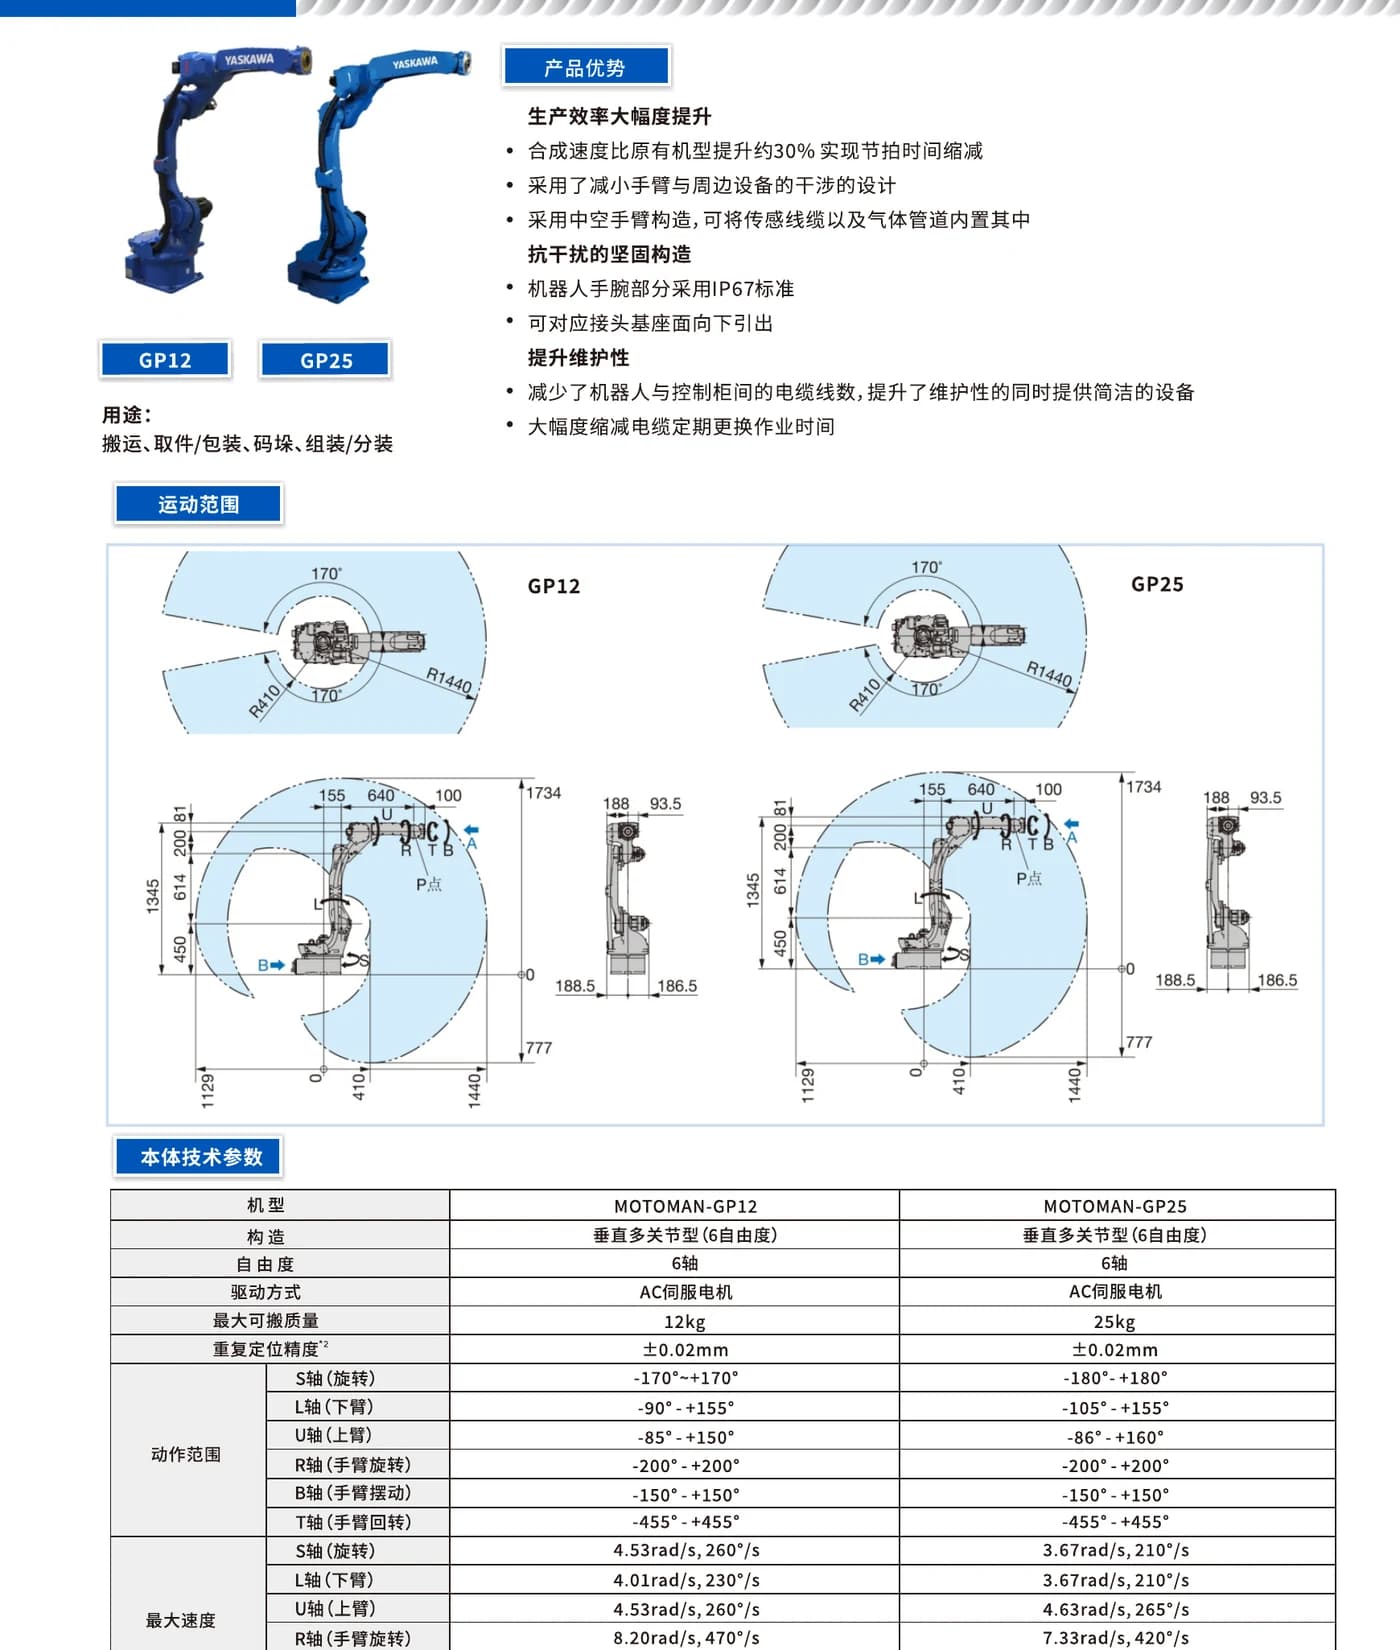
Cinco rutas de robots, una lista corta dirigida por la aplicación.
Los valores anteriores se transcriben de las placas del catálogo suministradas. Son entradas de selección, no un sustituto de la hoja de datos del modelo actual ni de la validación de carga y alcance específica del proyecto.
La carga útil es solo la primera comprobación de carga.
GP12 y GP25 soportan estudios de manipulación, atención, empaque, paletizado y ensamblaje; GP180 aborda cargas en movimiento sustancialmente más pesadas. La selección debe incluir la masa del EOAT, el centro de gravedad de la pieza de trabajo, momentos de la muñeca, aceleración y casos de carga de parada de emergencia.
Una antorcha de soldadura y un sujetador cargado crean diferentes restricciones de masa, cable, orientación y ciclo, incluso cuando la carga nominal parece similar.
La elección del mando establece el techo de la interfaz.
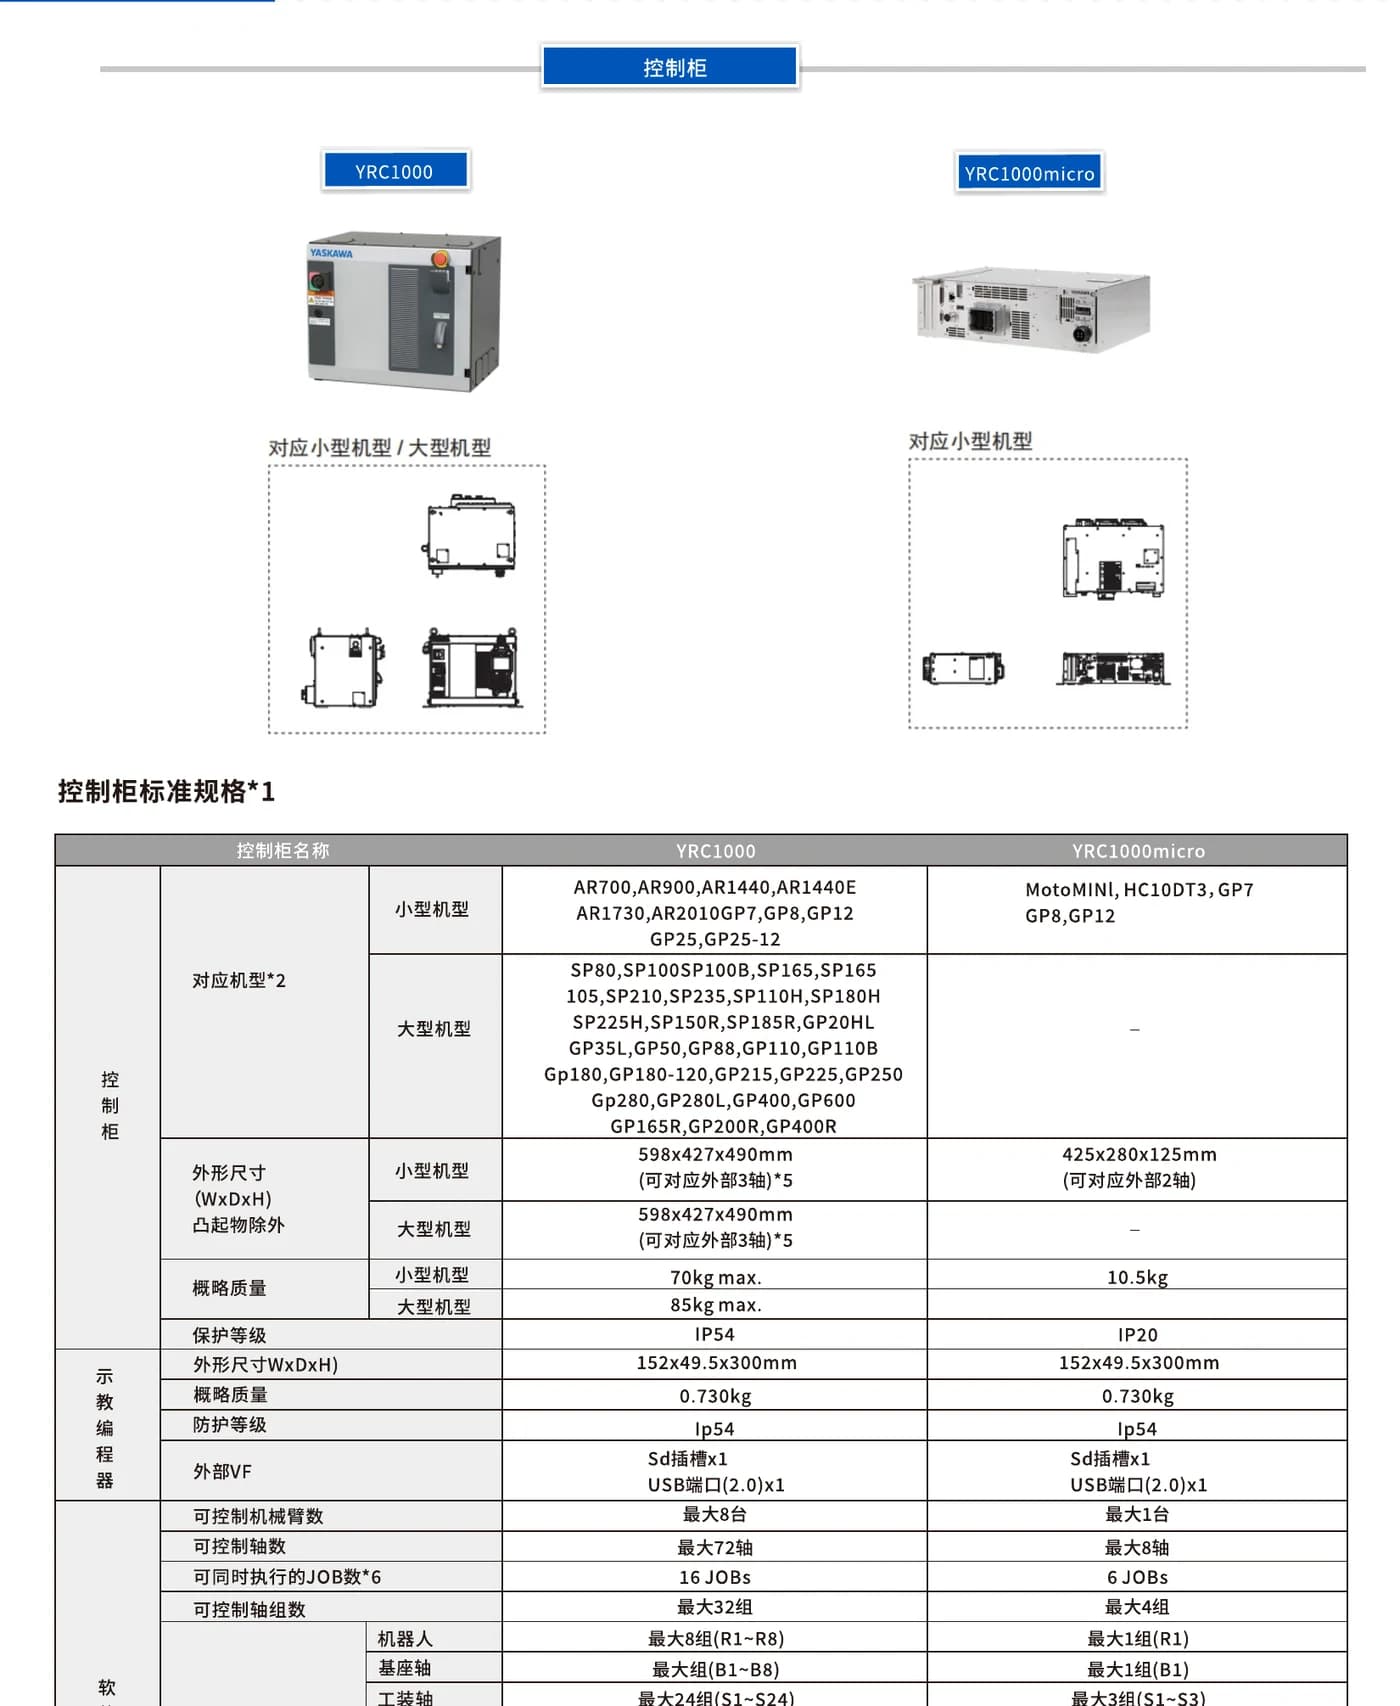
El catálogo coloca al YRC1000 en las clases de robots pequeños y grandes y enumera hasta ocho robots controlados / 72 ejes. El YRC1000micro se muestra para plataformas compactas, incluido GP12, con un robot / ocho ejes. Confirme la combinación exacta de robot-controlador, fieldbus, seguridad funcional, entorno del gabinete y número de ejes externos antes de su liberación.
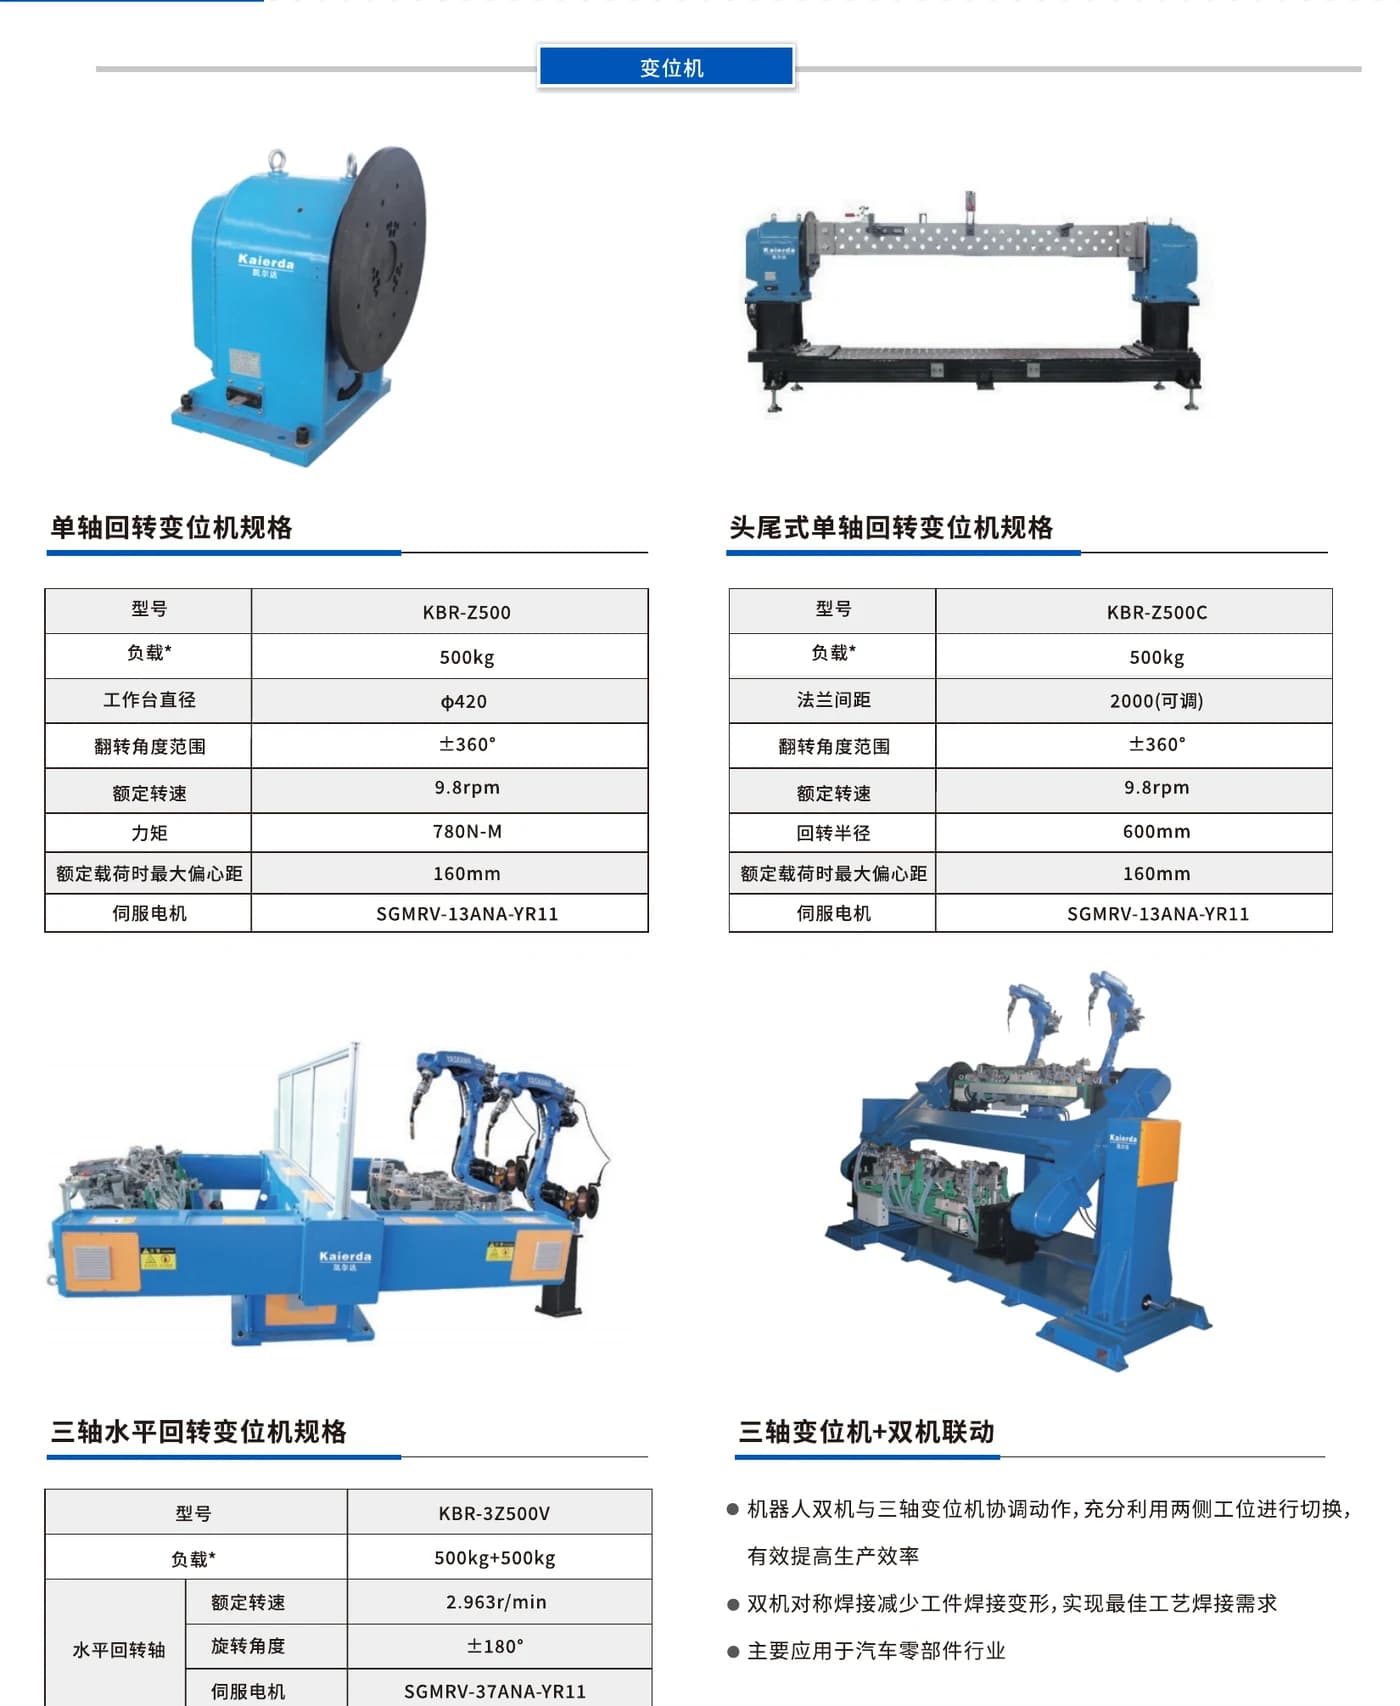
El posicionador es parte del alcance del robot.
El catálogo muestra KBR-Z500 y KBR-Z500C como rutas de posicionamiento de 500 kg con rotación de ±360° y velocidad nominal de 9,8 rpm. Una selección válida también requiere la masa del accesorio, inercia de la pieza de trabajo, desplazamiento del centro de gravedad, orientación de la soldadura, enrutamiento de cables y coordinación robot-posicionador.
Enviar la evidencia que cambia la selección.
Una solicitud de modelo queda bien definida cuando el proveedor puede reproducir las suposiciones de carga, alcance, proceso e interfaz que hay detrás de ella.
- 01Dibujo de la pieza, material y masa total del ensamblaje
- 02Masa y centro de gravedad del EOAT o paquete de antorcha
- 03Posiciones de herramienta requeridas, secuencia de soldadura y concepto de fijación
- 04Ciclo objetivo, deber y criterios de aceptación de calidad
- 05Requisitos de controlador, bus de campo, seguridad y eje externo
- 06Distribución de la instalación, servicios, destino y límite de entrega