Yaskawa
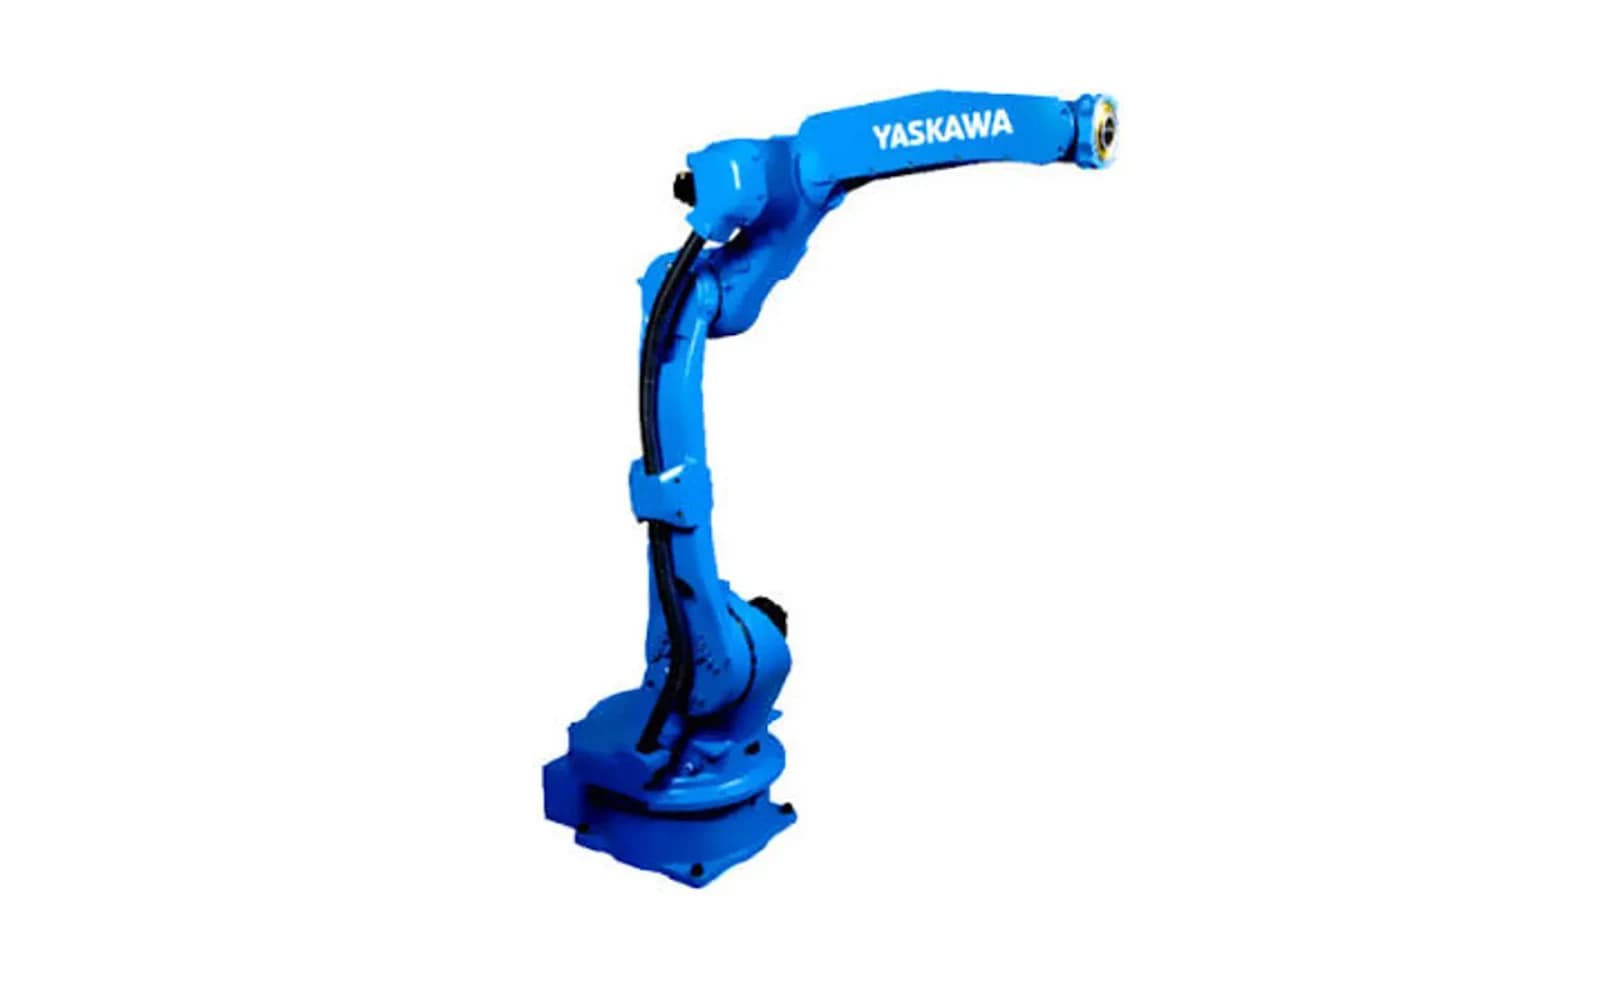
Yaskawa MOTOMAN GP12
Yaskawa MOTOMAN GP12 combina carga útil de 12 kg, alcance de 1440 mm y seis ejes para manipulación, ensamblaje y transferencia. Las opciones indicadas son YRC1000 y YRC1000micro; la propuesta debe identificar el paquete incluido.
- Carga útil
- 12 kg
- Alcance máximo
- 1440 mm
- Ejes controlados
- 6
Manipulación, herramienta y envolvente
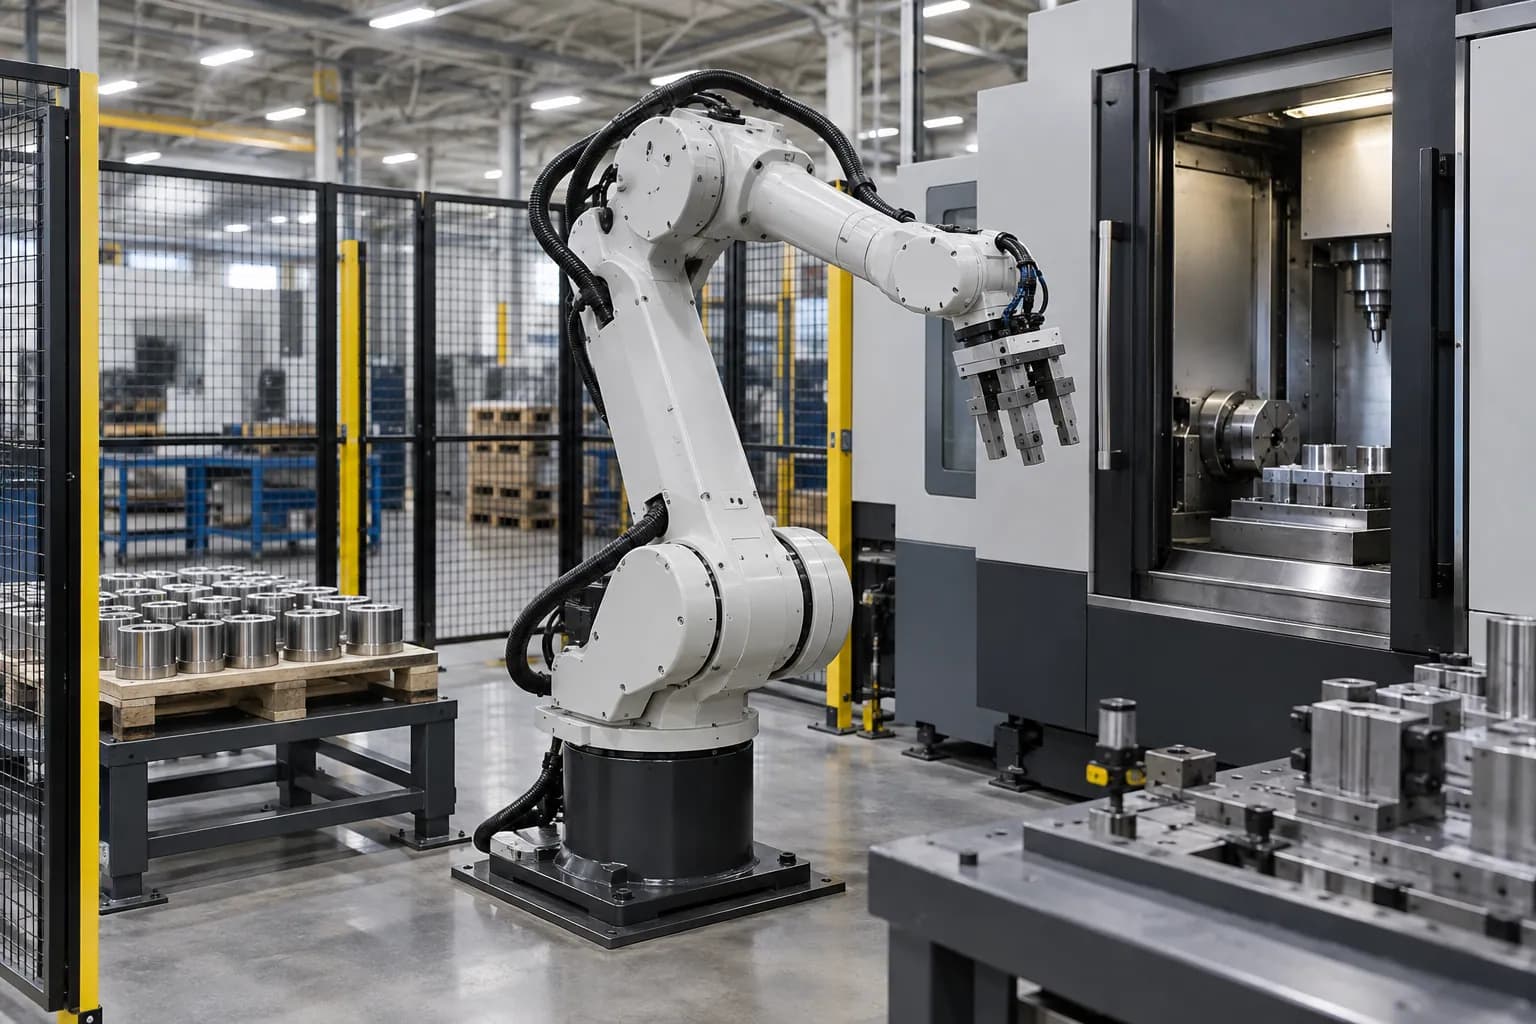
La masa aproximada de 150 kg interviene en pedestal e instalación. En carga de máquinas, compruebe todas las posiciones, apertura de pinza y exposición al refrigerante; un alcance de 1440 mm no demuestra acceso al interior de la máquina.
Un robot de manipulación mueve el conjunto completo de herramienta y pieza entre posiciones definidas. Incluya pinza, adaptadores, servicios y pieza, y compruebe pares e inercias de muñeca para el movimiento elegido. El alcance describe geometría; el acceso útil depende también de longitud de herramienta, orientación, aberturas y útiles. En ensamblaje, defina localización y confirmación de inserción. En carga de máquinas, incluya puertas, estado de plato o útil, virutas, refrigerante y recuperación. Estos datos distinguen la compra de un brazo de un sistema de transferencia operativo.
Aplicaciones
- Ensamblaje
- Manipulación de materiales
- Transferencia de piezas
- Recogida y embalaje
Especificaciones y criterios de selección
Carga útil
Incluya el conjunto móvil completo. Compruebe centro de gravedad e inercia además de masa; una carga nominal no admite cualquier excentricidad o movimiento.
Alcance máximo
Compruebe posición y orientación con útil y mordazas instalados. El límite geométrico no demuestra por sí solo acceso útil.
Ejes controlados
Compruebe movimiento cargado, límites y servicios. Especifique indexado o coordinación y accionamiento elegido.
Repetibilidad
Mantenga medida y condiciones indicadas. Repetibilidad, precisión absoluta y calidad final son características distintas.
Defina el suministro necesario
Paquete de robot
Especifique brazo, controlador, consola, software y cables por versión.
Paquete de herramientas
Añada pinza, adaptadores, sensores y presentación de pieza necesarios.
Transferencia integrada
Defina interfaces, protección, programación y puesta en marcha por separado.
Adapte el equipo a su instalación
Planifique pedestal, anclajes y cableado según masa y envolvente. Relacione controlador, bus, seguridad y alimentación con el sitio. Reserve acceso a calibración, engrase, conectores y cambio de herramienta. En puesta en marcha, compruebe trayectorias cargadas, presencia de pieza, pérdida de agarre, paradas y reinicio con la familia prevista.
| Factor de selección | Información a especificar |
|---|---|
| Carga móvil | Pieza, pinza, adaptadores y servicios; incluya centro de gravedad e inercia en muñeca. |
| Posiciones de toma y entrega | Coordenadas, orientación, profundidad de inserción y holgura en cada entrega. |
| Agarre y detección de pieza | Superficies, variación de pieza, señales y respuesta ante toma fallida. |
| Interfaz de máquina | Versión de controlador, secuencia de puerta/útil, I/O y estado de recuperación. |
De la pieza al conjunto de equipos
- 01Definir pieza y toma
- 02Dimensionar carga de herramienta
- 03Comprobar posiciones de transferencia
- 04Conectar control y protección
- 05Probar manipulación y recuperación
Herramientas, interfaces y mantenimiento
Preguntas sobre producto y compra
01¿Cuáles son las aplicaciones de Yaskawa MOTOMAN GP12?+
Yaskawa MOTOMAN GP12 combina carga útil de 12 kg, alcance de 1440 mm y seis ejes para manipulación, ensamblaje y transferencia. Las opciones indicadas son YRC1000 y YRC1000micro; la propuesta debe identificar el paquete incluido.
02¿La carga útil equivale al peso permitido de la pieza?+
No. La carga móvil incluye pinza, adaptadores, mangueras y pieza. Centro de gravedad, pares e inercias deben cumplir los límites del robot y movimiento. Una pieza inferior a la carga nominal puede requerir otra herramienta o robot por sus dimensiones y excentricidad.
03¿Qué debo considerar al elegir Yaskawa MOTOMAN GP12?+
La masa aproximada de 150 kg interviene en pedestal e instalación. En carga de máquinas, compruebe todas las posiciones, apertura de pinza y exposición al refrigerante; un alcance de 1440 mm no demuestra acceso al interior de la máquina.
04¿Qué debe incluir el suministro?+
Identifique el equipo seleccionado y separe estos paquetes: paquete de robot, paquete de herramientas, transferencia integrada. Detalle accesorios, controles, instalación, programación y puesta en marcha incluidos para comparar equipo e integración sin asumir el mismo suministro.
05¿Cómo solicitar cotización de Yaskawa MOTOMAN GP12?+
Envíe modelo o disposición, cantidad y destino, además de pieza, pinza, adaptadores y servicios; incluya centro de gravedad e inercia en muñeca; coordenadas, orientación, profundidad de inserción y holgura en cada entrega. Añada fotos o planos e identifique equipos existentes. TubeFrame podrá definir suministro, configuración e integración con socios como paquetes separados.
Defina su próximo equipo
Envíe modelo o configuración, planos, cantidad y destino. Definiremos suministro, interfaces técnicas e integración necesaria para su aplicación.