Alimentación de máquinas
Seleccione el robot y EOAT desde la interfaz de la máquina, secuencia de puerta/fixture, capacidad de carga, alcance, ciclo y presentación de la pieza.
Revisar aplicación ↗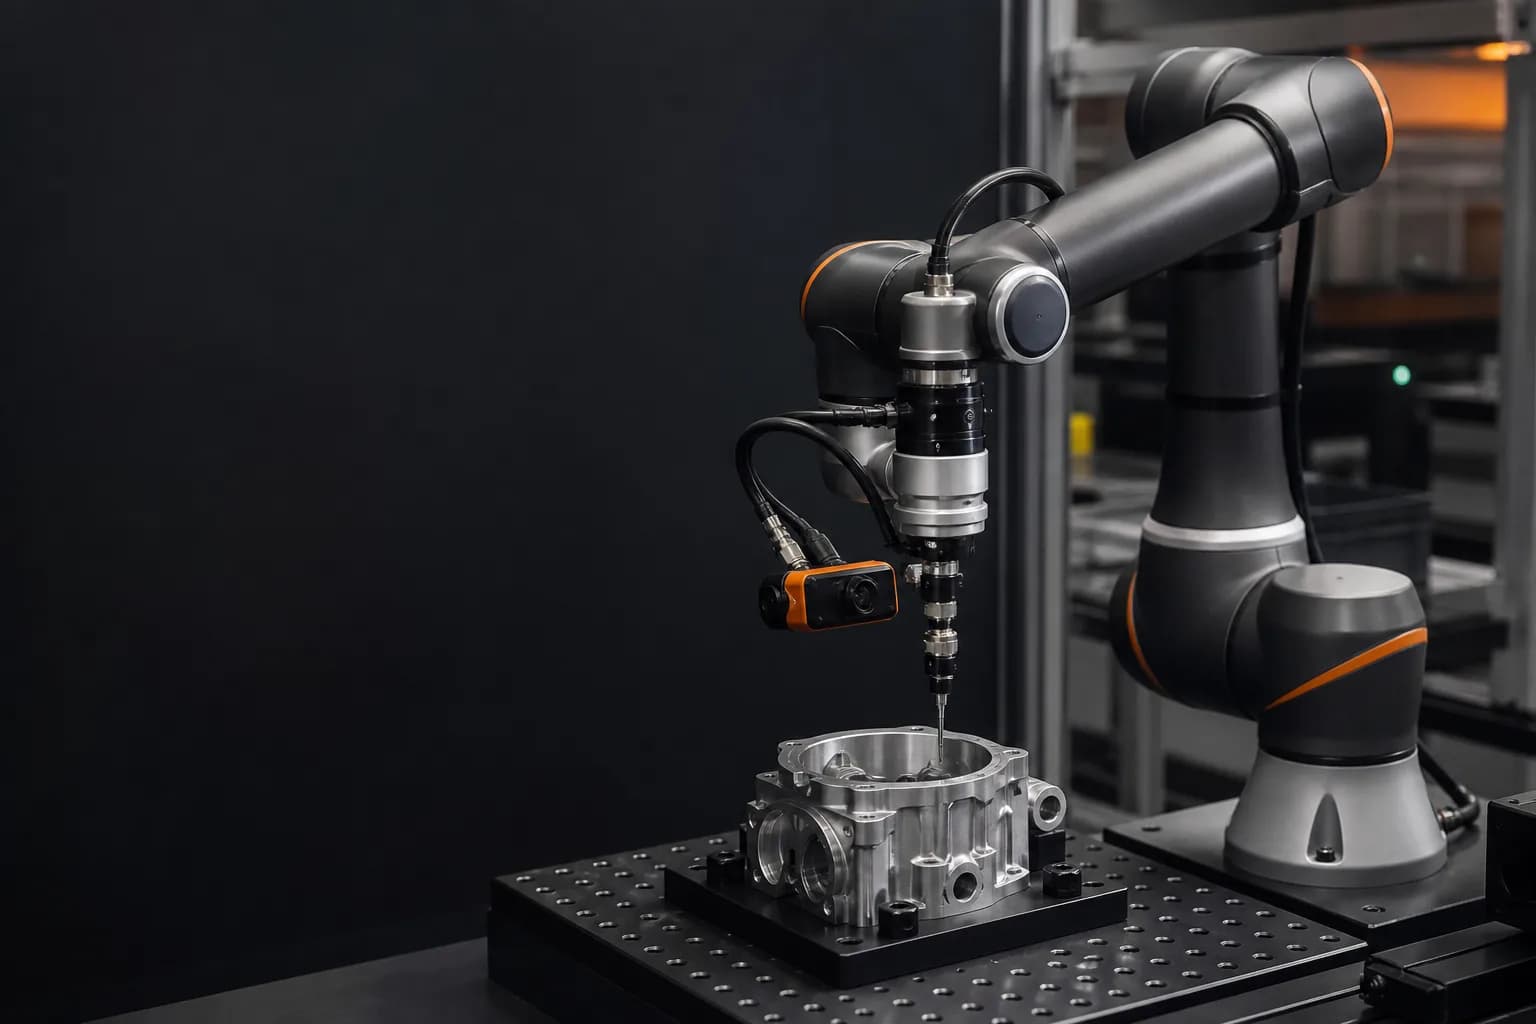
La disponibilidad de suministro e integración de RealMan puede revisarse para aplicaciones adecuadas. Modelos específicos, región y alcance de soporte requieren confirmación.
Robots colaborativos y especializados. TubeFrame Automation revisa la documentación actual del fabricante y la disponibilidad específica del proyecto antes de recomendar un modelo o paquete.
Seleccione el robot y EOAT desde la interfaz de la máquina, secuencia de puerta/fixture, capacidad de carga, alcance, ciclo y presentación de la pieza.
Revisar aplicación ↗Coordinar herramientas, conformidad, detección de fuerza/par, visión, dispositivos y verificación en torno al proceso de ensamblaje.
Revisar aplicación ↗Coincidir velocidad, variación de producto, detección, agarre y manejo de rechazos con un concepto de celda alcanzable.
Revisar aplicación ↗Trate la visión como una entrada de proceso calibrada: la presentación de la pieza, la iluminación, la tolerancia, los marcos de coordenadas y la recuperación son importantes.
Revisar aplicación ↗La pieza de trabajo, el movimiento, los requisitos de calidad y ciclo establecen la clase de equipo.
La carga útil, alcance, montaje, interfaces y entorno reducen los modelos viables.
Región, disponibilidad, ruta de soporte y alcance de entrega se confirman antes del presupuesto.
Propiedad de documentación, repuestos, capacitación y servicio se registra en el alcance del proyecto.
Proporcionar la aplicación, la pieza de trabajo, la masa total en movimiento, el alcance y acceso, el proceso, el ciclo objetivo, el entorno, el destino y cualquier sitio o estándar de marca preferida. Utilizamos esas entradas para identificar una ruta viable de plataforma y las incógnitas que aún necesitan validación.
Comparta la pieza, proceso y objetivo. Identificaremos las entradas faltantes y el siguiente paso de ingeniería.