Alimentación de máquinas
Seleccione el robot y EOAT desde la interfaz de la máquina, secuencia de puerta/fixture, capacidad de carga, alcance, ciclo y presentación de la pieza.
Revisar ↗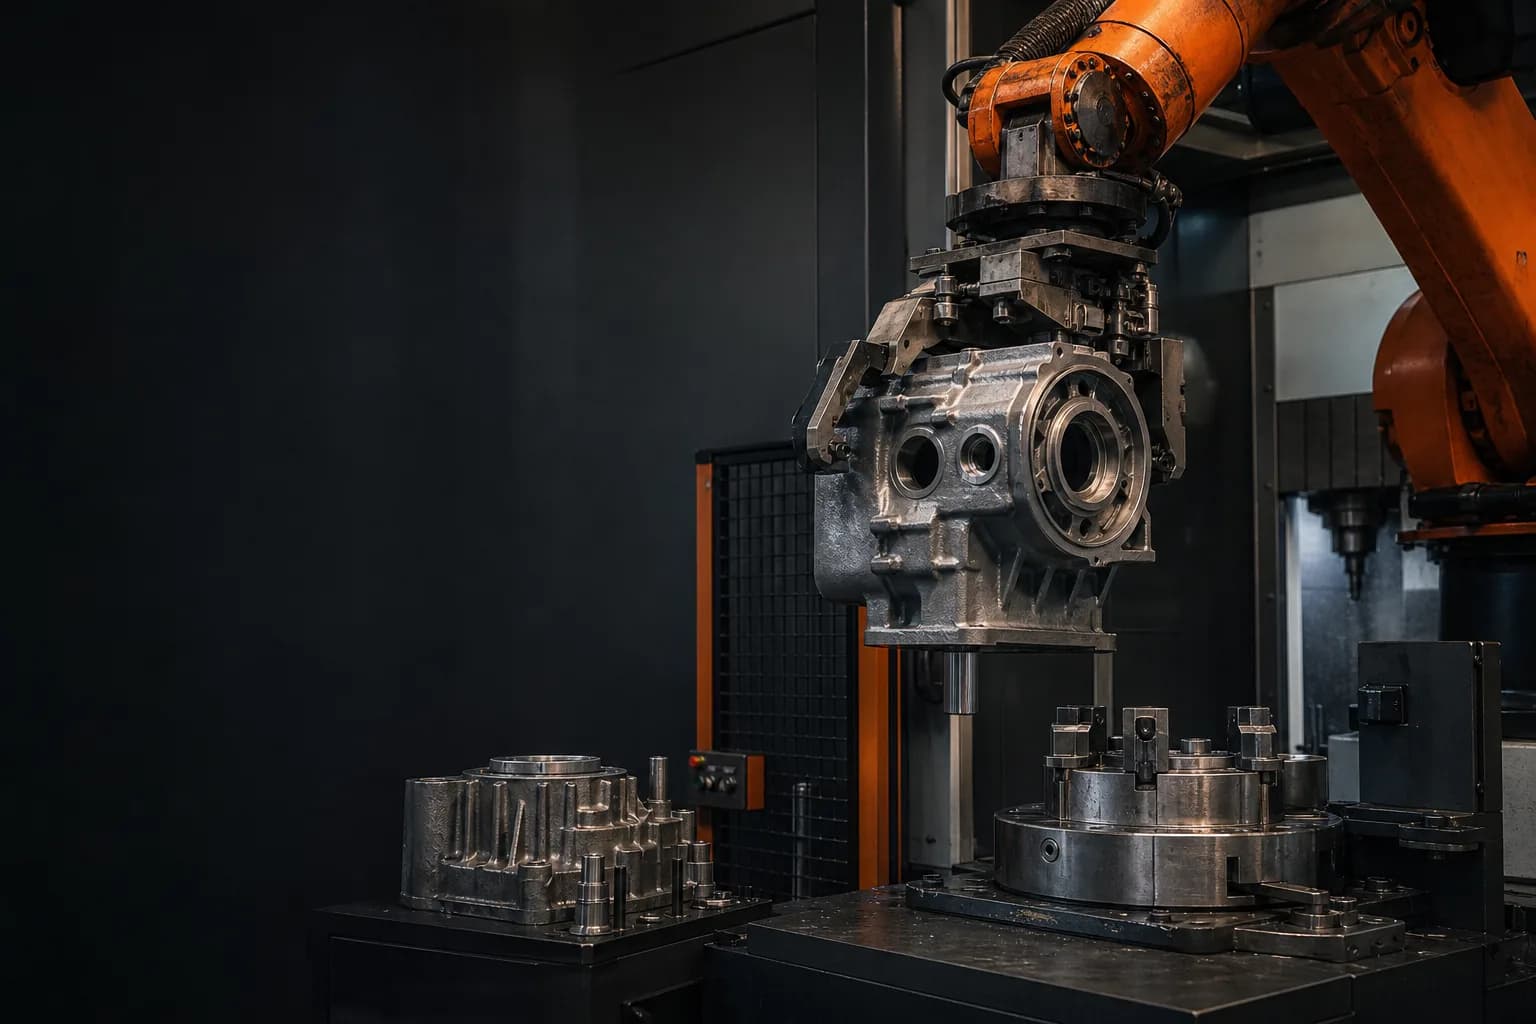
Selección de robots para alimentación de máquinas, soldadura, ensamblaje y transferencia de piezas.
Seleccione el robot y EOAT desde la interfaz de la máquina, secuencia de puerta/fixture, capacidad de carga, alcance, ciclo y presentación de la pieza.
Revisar ↗Coordinar herramientas, conformidad, detección de fuerza/par, visión, dispositivos y verificación en torno al proceso de ensamblaje.
Revisar ↗Sí. Un proyecto puede configurar el cuerpo, el controlador, el EOAT, el paquete de proceso, los accesorios, el posicionador, la visión, los sensores, la seguridad, las interfaces de software y los periféricos. La viabilidad se confirma durante la revisión.
La presentación OEM/marca privada puede revisarse para logo, color, placa de identificación, denominación del modelo, embalaje, manuales y documentación. Marca registrada, certificación, volumen y viabilidad técnica se confirman por proyecto.
No se publica un MOQ universal de OEM. Depende de la plataforma, alcance de la marca, certificación, embalaje y revisión comercial.
Las páginas de marca describen únicamente la disponibilidad de suministros, integración y distribución. La redacción formal de autorización y los logotipos de marca se utilizan solo cuando hay pruebas escritas disponibles.
No. TubeFrame Automation lidera los requisitos, la selección, la configuración y la coordinación del proyecto, mientras que los socios de fabricación e integración calificados pueden realizar paquetes de trabajo definidos.
Proporciona el dibujo o fotos de la pieza de trabajo, material, dimensiones, masa, proceso, ciclo/salida, precisión, entorno, diseño, utilidades, seguridad, destino, marca preferida y rango de presupuesto.
Comparta la pieza, proceso y objetivo. Identificaremos las entradas faltantes y el siguiente paso de ingeniería.