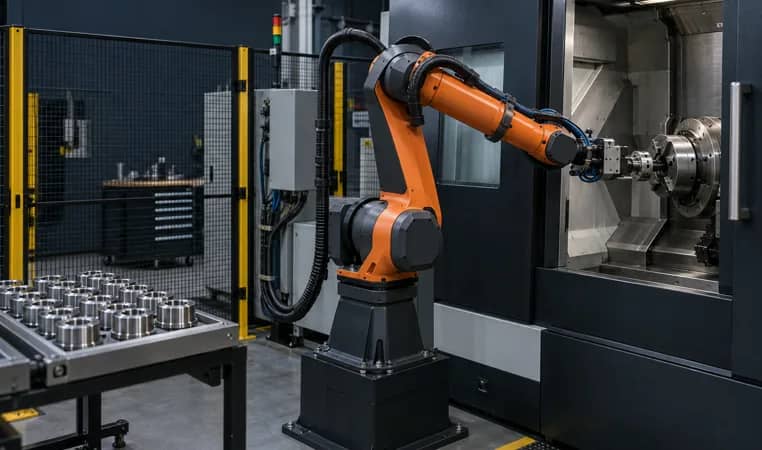
Cinco datos que cerrar antes del diseño detallado
Solicite estos cinco datos en la misma revisión que el plano de pieza y el concepto de celda.
- Acceso a máquina
- Recorrido de puerta, apertura, envolvente de husillo/plato, servicio e intervención manual.
- Control de pieza
- Presentación de bruto y acabado, contactos de pinza, orientación, confirmación de amarre y rechazo.
- Estados operativos
- Señales y transiciones permitidas para listo, mecanizando, terminado, robot dentro, fallo, espera y reinicio.
- Entorno de proceso
- Virutas, refrigerante, soplado y condiciones que pueden afectar agarre, asiento o visión.
- Recuperación y prueba
- Respuesta a pieza caída, puerta abierta, amarre fallido, alarma o ciclo interrumpido y evidencia de aceptación.
Libere el diseño detallado cuando proveedor de máquina, integrador y planta compartan revisión de pieza, tabla de estados, autoridad de recuperación y registro de aceptación. Una lista de señales por sí sola no demuestra una celda segura ni lista para producir.
Trace el límite físico antes de pedir señales
Empiece por la puerta, no por el catálogo de robots. Mida recorrido y tiempo de apertura, geometría de plato o mordaza, orientación de husillo, cara de carga y posiciones de aproximación/salida de la pinza. Incluya familia real, condición del bruto, rebabas, refrigerante y ruta de rechazo. Que el robot alcance una pieza nominal no demuestra una aproximación sin colisión ni asiento fiable.
La formación de Robotiq sobre carga de máquina describe la dependencia entre puerta automatizada, amarre, manipulación y comunicación máquina/robot. RBTX también plantea E/S accesibles, puerta automatizada y piezas consistentes como temas de preparación. Son preguntas útiles, no la garantía de que un CNC concreto se integre sin revisión específica.
- Congele pieza máxima/mínima, dedos de pinza y recorrido de mordazas.
- Asigne amarre, presencia de pieza y contención de rechazo.
- Registre tareas que siguen siendo manuales: reposición, medición, limpieza y cambio de herramienta.
Lecturas de apoyo: Robotiq — Machine Tending Robotic Cell Design ↗ · igus RBTX Learn — Get CNC Machine Automation Ready ↗
Cuatro documentos que evitan una interfaz incompleta
Puerta, plato, pieza, EOAT, bandeja y servicio en una misma revisión.
Significado, origen, destino, tiempo límite y autoridad de reinicio de cada transición.
Orientación, virutas, refrigerante, superficies aceptables y ruta de rechazo.
Pruebas nominales/excepcionales, evidencia, responsable y cierre.
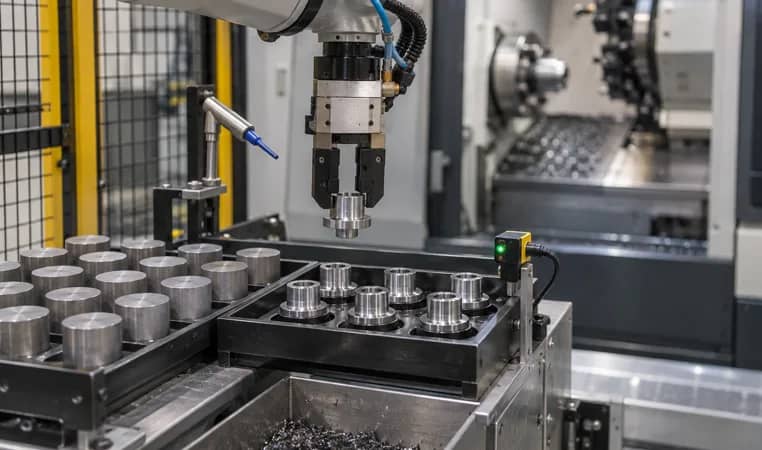
Escriba una tabla de estados, no una solicitud ambigua de E/S
La interfaz es una conversación controlada. Defina emisor, receptor, significado, siguiente estado permitido, tiempo límite, respuesta a alarma y autoridad de reinicio. Como mínimo, el proyecto necesita definición inequívoca de máquina disponible, ciclo terminado, permiso de entrada, robot fuera, pieza amarrada/liberada y fallo/espera. Nombres de señales, interfaz eléctrica y arquitectura de seguridad dependen de máquina y proyecto.
FANUC publica Robot ON-SITE y Robot CONNECT como vías específicas para conectar determinados CNC y robots FANUC. Su documentación distingue también conexión y función de seguridad en algunas configuraciones. Use la documentación del fabricante para el alcance aplicable; Ethernet o un bit de fin de ciclo no cubren automáticamente todos los controles ni responsabilidades de seguridad.
- Nombre origen, destino, estado normal y tiempo límite de cada señal.
- Separe intercambio de producción, confirmación de calidad/pieza y funciones de seguridad.
- Pruebe pérdida de señal, retorno de energía y modo manual con autoridad de reinicio definida.
Lecturas de apoyo: FANUC — Robot and CNC Integration ↗
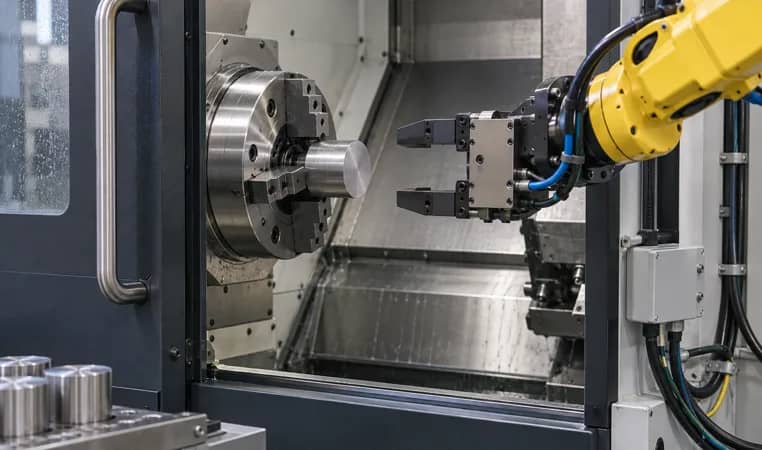
Convierta virutas, refrigerante y bandejas en datos de integración
Acumulación de virutas, película de refrigerante, residuos en apoyos y presentación irregular pueden volver intermitente una secuencia correcta. La pinza debe admitir la superficie y masa reales. La bandeja debe presentar el bruto correcto, proteger la pieza terminada y hacer visible una ausencia o pieza errónea para la lógica.
Defina limpieza y recuperación: si retira virutas la máquina, robot, aire u operador; dónde drena el refrigerante; y qué condición bloquea un nuevo ciclo. Robotiq destaca gestión de virutas/refrigerante y amarre automatizado como factores de repetibilidad. No sustituye una validación con material, útil y refrigerante elegidos.
- Describa condición aceptable en toma, amarre y descarga.
- Dé ubicación y estado lógico a pieza buena, sospechosa y rechazada.
- Revise mantenimiento de EOAT, desgaste de dedos y confirmación de pinza junto al ciclo.
Lecturas de apoyo: Robotiq — Machine Tending Robotic Cell Design ↗
Flujo práctico de liberación
Pieza, puerta, amarre y acceso
Estados, responsables y material
EOAT, virutas, refrigerante y asiento
Ciclo nominal y recuperación
Registros as-built y escalado
Convierta excepciones en un plan de aceptación
Una demostración de un ciclo nominal no es aceptación. Pruebe bandeja vacía, doble bruto, orientación incorrecta, puerta sin abrir, amarre no confirmado, fallo de toma, alarma, interrupción y reinicio controlado. No se prescribe una recuperación universal; se asigna quién detecta, contiene, libera y autoriza cada caso.
En FAT y SAT, presencie estados, manejo, cambio, confirmación de calidad y escenarios de recuperación contra una lista controlada por revisión. Mantenga manual CNC, programa de robot, tabla de E/S e instrucciones de operador alineados. Si una función queda fuera del alcance documentado del proveedor, manténgala abierta hasta recibir respuesta de diseño verificable.
- Use brutos y acabados representativos, incluidos casos extremos acordados.
- Registre criterio, responsable, resultado y acción pendiente de cada escenario.
- Entregue tabla as-built, copias de programas y contactos de escalado.
Lecturas de apoyo: FANUC — Robot and CNC Integration ↗
Lista de responsabilidades de interfaces CNC
Úsela como hoja de diseño y FAT/SAT. Identifica decisiones por cerrar; no proporciona cableado ni diseño de seguridad genéricos.
Copie las filas en su RFQ o modelo de inversión.
| Interfaz | Planta / dueño de máquina confirma | Integrador / proveedor define | Evidencia de aceptación |
|---|---|---|---|
| Puerta | Recorrido, ciclo, acceso manual y servicio | Accionamiento, secuencia y enclavamientos del alcance elegido | Secuencia abierta/cerrada observada |
| Plato o mordaza | Referencia, límites de amarre y confirmación | Lógica de sujeción/asiento y límite de interfaz | Prueba de amarre con pieza real |
| Robot y EOAT | Familia, superficie, masa y variantes | Alcance, dedos, rutas, sensado y servicio | Revisión de toma/colisión con piezas |
| E/S CNC / robot | Interfaz de máquina admitida y documentación | Tabla de estados, tiempos, diagnóstico y propiedad | Verificación E/S y transiciones simuladas |
| Liberación de ciclo | Requisitos de ciclo y puntos de calidad | Secuencia de inicio y reporte de término | Registro de ciclo nominal presenciado |
| Presentación | Cantidades, reposición y embalaje | Orientación, sin pieza y rechazo | Prueba de bandeja con vacío/error |
| Virutas y refrigerante | Tipo, comportamiento y límites de eliminación | Limpieza, drenaje y bloqueos | Observación repetida de carga/descarga |
| Límite de seguridad | Reglas de planta, riesgos y aprobaciones | Diseño protector y validación por proyecto | Registro de validación por tareas |
| Recuperación | Responsable de escalado y tareas manuales permitidas | Alarmas, contención y reinicio | Fallo y reinicio controlado presenciados |
| Entrega | Operadores, mantenimiento y soporte local | Formación, backups, as-built y garantía | Entrega firmada de documentos/formación |
Preguntas frecuentes
¿Qué señales CNC necesita la carga automática?
No existe una lista universal. Defina estados específicos para disponibilidad, permiso de entrada, amarre/pieza, fin de ciclo, fallo y autoridad de reinicio con proveedor CNC, integrador y planta.
¿Puede un robot abrir toda puerta CNC y operar todo plato?
No. Puerta, amarre, controles e interfaz de seguridad dependen de máquina y alcance. Verifique mecánica, acceso, interfaz admitida y diseño protector para la máquina exacta.
¿Por qué cuentan virutas y refrigerante?
Pueden afectar agarre, asiento, sensado, bandejas y recuperación. Describa el estado real y pruebe limpieza, drenaje y condiciones de bloqueo.
¿Qué debe incluir la aceptación en sitio?
Además del ciclo nominal, pruebe variantes acordadas, presentación, excepciones, contención de fallos, autoridad de reinicio, registros y entrega con equipo y piezas reales.
Fuentes originales y límite de alcance
Prepare sus interfaces de carga CNC
Envíe modelo CNC, planos, información de puerta/amarre, flujo actual, variantes y límites de planta. Podemos definir interfaces abiertas y una ruta de validación por proyecto.
Hablar de carga automática ↗