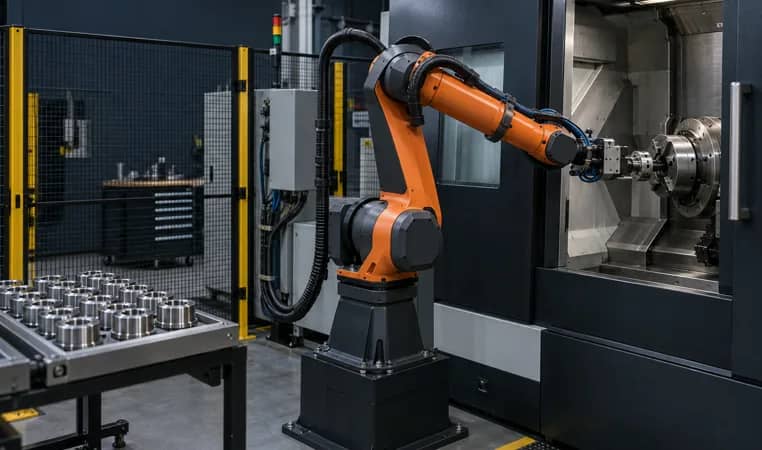
Cinco dados para congelar antes do detalhamento
Peça estes cinco dados na mesma revisão do desenho da peça e conceito de célula.
- Acesso à máquina
- Curso/abertura da porta, envelope da placa/fuso, manutenção e intervenção manual.
- Controle da peça
- Apresentação de bruto/acabada, contatos da garra, orientação, confirmação de fixação e rejeito.
- Estados operacionais
- Sinais e transições para pronto, usinando, concluído, robô dentro, falha, espera e reinício.
- Ambiente de processo
- Cavacos, fluido, sopro e condições que afetam pegada, assentamento ou visão.
- Recuperação e prova
- Resposta a peça caída, porta aberta, fixação falha, alarme/ciclo interrompido e evidência de aceite.
Libere o detalhamento quando fornecedor da máquina, integrador e fábrica compartilharem revisão da peça, tabela de estados, autoridade de recuperação e registro de aceite. Uma lista de sinais isolada não demonstra célula segura ou pronta para produção.
Mapeie a interface física antes de escolher sinais
Comece pela porta, não pelo catálogo do robô. Meça curso e tempo de abertura, geometria da placa/morsa, orientação de fuso, face de carga e poses de aproximação/saída da garra. Inclua família real, condição do bruto, rebarbas, fluido e rota de rejeito. Alcançar uma peça nominal não prova aproximação sem colisão nem assentamento confiável.
O treinamento da Robotiq sobre machine tending descreve a dependência entre porta automatizada, fixação, manipulação e comunicação máquina/robô. A RBTX também cita I/O acessível, porta automatizada e peças consistentes como preparação. São boas perguntas, não garantia de que um CNC específico se integrará sem revisão.
- Congele peça máxima/mínima, dedos da garra e curso das castanhas.
- Atribua fixação, presença da peça e contenção de rejeito.
- Registre tarefas manuais restantes: reposição, medição, limpeza e troca de ferramenta.
Leituras de apoio: Robotiq — Machine Tending Robotic Cell Design ↗ · igus RBTX Learn — Get CNC Machine Automation Ready ↗
Quatro documentos que evitam lacuna de interface
Porta, placa, peça, EOAT, bandeja e manutenção na mesma revisão.
Significado, origem, destino, timeout e autoridade de reinício.
Orientação, cavacos, fluido, superfícies permitidas e rejeito.
Testes nominais/exceções, evidência, dono e fechamento.
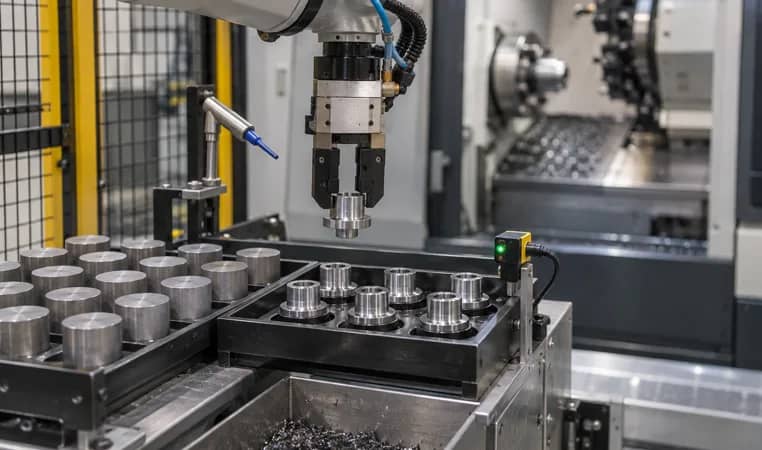
Escreva uma tabela de estados, não um pedido vago de I/O
A interface é uma conversa controlada. Defina emissor, receptor, significado, próximo estado permitido, timeout, resposta a alarme e autoridade de reinício. No mínimo, defina máquina disponível, ciclo concluído, entrada permitida, robô fora, peça fixada/solta e falha/espera. Nome de sinal, elétrica e arquitetura de segurança são específicos da máquina/projeto.
A FANUC publica Robot ON-SITE e Robot CONNECT como caminhos específicos para conectar certos CNCs e robôs FANUC. O material também separa conexão e função de segurança em algumas configurações. Use a documentação do fabricante para o escopo aplicável; Ethernet ou um bit de fim de ciclo não cobrem automaticamente todos os controles nem responsabilidades de segurança.
- Nomeie origem, destino, estado normal e timeout de cada sinal.
- Separe handshake de produção, confirmação de qualidade/peça e funções de segurança.
- Teste perda de sinal, retorno de energia e modo manual com autoridade definida.
Leituras de apoio: FANUC — Robot and CNC Integration ↗
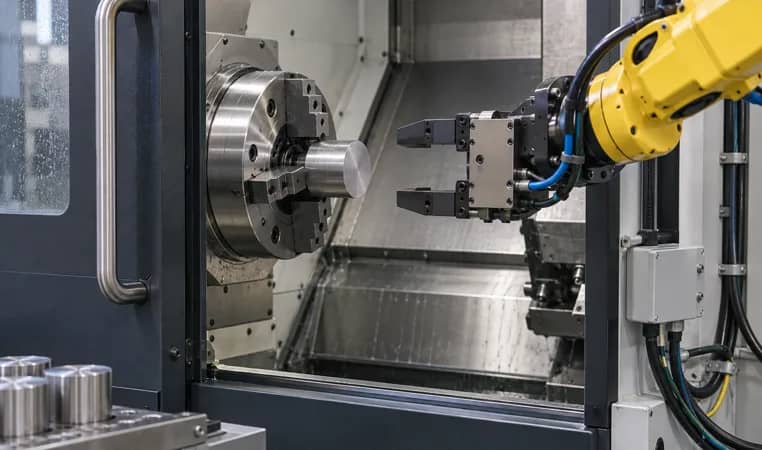
Trate cavacos, fluido e abastecimento como entradas de integração
Ninhos de cavacos, filme de fluido, resíduos em apoios e apresentação irregular podem tornar intermitente uma sequência correta. A garra deve aceitar superfície e massa reais. A bandeja deve apresentar o bruto certo, proteger a peça acabada e tornar ausência/peça errada visível para a lógica.
Defina limpeza e recuperação: se a máquina, robô, sopro ou operador remove cavacos; onde o fluido drena; e que condição bloqueia novo ciclo. A Robotiq destaca cavacos/fluido e fixação automatizada como fatores de repetibilidade. Isso não substitui validação com material, dispositivo e fluido escolhidos.
- Descreva condição permitida na pega, fixação e descarga.
- Dê local físico e estado lógico a peças boas, suspeitas e rejeitadas.
- Revise manutenção de EOAT, desgaste dos dedos e confirmação da garra com o ciclo.
Leituras de apoio: Robotiq — Machine Tending Robotic Cell Design ↗
Fluxo prático de liberação
Peça, porta, fixação e acesso
Estados, donos e material
EOAT, cavacos, fluido e assentamento
Ciclo nominal e recuperação
As-built e escalonamento
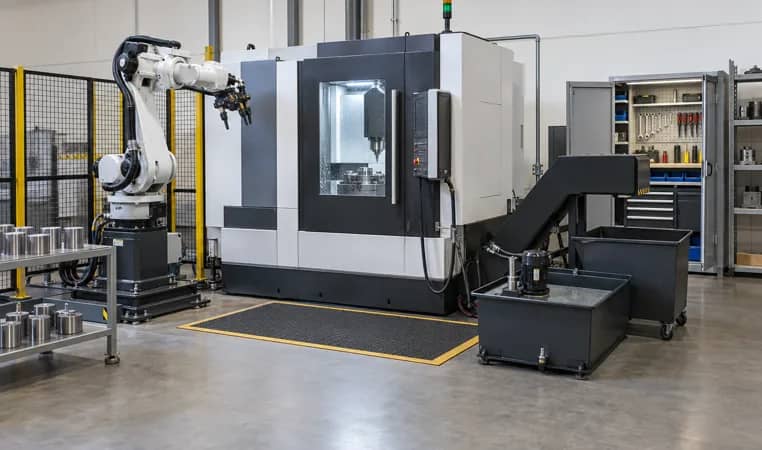
Transforme exceções em plano de aceite
Demonstrar um ciclo nominal não basta. Teste bandeja vazia, bruto duplo, orientação errada, porta não aberta, fixação não confirmada, falha de pega, alarme, interrupção e reinício controlado. O objetivo não é prescrever recuperação universal, mas atribuir quem detecta, contém, libera e autoriza cada caso.
Em FAT e SAT, testemunhe estados, manuseio, troca, confirmação de qualidade e recuperação contra checklist controlado por revisão. Mantenha manual CNC, programa de robô, tabela de I/O e instruções alinhados. Se uma função estiver fora do escopo documentado, mantenha-a aberta até haver resposta de projeto verificável.
- Use brutos/acabados representativos e casos extremos acordados.
- Registre critério, dono, resultado e ação pendente por cenário.
- Entregue tabela as-built, backups e contatos de escalonamento.
Leituras de apoio: FANUC — Robot and CNC Integration ↗
Checklist de responsabilidades de interface CNC
Use como planilha de projeto e FAT/SAT. Ela mostra uma decisão a fechar; não fornece fiação nem projeto de segurança genéricos.
Copie as linhas para sua RFQ ou planilha de investimento.
| Interface | Fábrica / dono da máquina confirma | Integrador / fornecedor define | Evidência de aceite |
|---|---|---|---|
| Porta | Curso, ciclo, acesso manual e manutenção | Acionamento, sequência e intertravamentos do escopo | Sequência aberta/fechada observada |
| Placa ou morsa | Referência, limites e confirmação | Lógica de fixar/assentar e fronteira | Teste com peça representativa |
| Robô e EOAT | Família, superfície, massa e variantes | Alcance, dedos, rotas, sensoriamento e serviço | Revisão de pega/colisão com peças |
| I/O CNC / robô | Interface suportada e documentação | Tabela de estados, timeout, diagnóstico e dono | Checkout de I/O e transições simuladas |
| Liberação de ciclo | Pré-requisitos e pontos de qualidade | Sequência de partida e fim | Ciclo nominal testemunhado |
| Abastecimento | Quantidade, reposição e embalagem | Orientação, sem peça e rejeito | Teste de bandeja vazio/erro |
| Cavacos e fluido | Tipo, comportamento e descarte | Limpeza, drenagem e bloqueios | Observação repetida de carga/descarga |
| Limite de segurança | Regras, riscos e aprovações locais | Proteção e validação específicas | Registro de validação por tarefa |
| Recuperação | Dono do escalonamento e tarefas manuais | Alarmes, contenção e reinício | Falha e reinício controlado testemunhados |
| Entrega | Operação, manutenção e suporte local | Treinamento, backups, as-built e garantia | Entrega assinada de documentos/treinamento |
Perguntas frequentes
Quais sinais CNC são necessários?
Não há lista universal. Defina estados específicos para disponibilidade, entrada permitida, fixação/peça, fim de ciclo, falhas e autoridade de reinício com fornecedor CNC, integrador e fábrica.
O robô abre toda porta CNC e opera toda placa?
Não. Porta, fixação, controles e segurança dependem da máquina e do escopo. Verifique mecânica, acesso, interface suportada e proteção para a máquina exata.
Por que cavacos e fluido importam?
Eles podem afetar pega, assentamento, sensoriamento, bandejas e recuperação. Descreva a condição real e teste limpeza, drenagem e bloqueios.
O que o aceite de campo deve incluir?
Além do ciclo nominal, teste variantes, abastecimento, exceções, contenção, autoridade de reinício, registros e handover com equipamento e peças reais.
Fontes originais e limite de escopo
Prepare as interfaces de abastecimento CNC
Envie modelo CNC, desenhos, dados de porta/fixação, fluxo atual, variantes e limites da fábrica. Podemos definir interfaces abertas e um caminho de validação do projeto.
Conversar sobre machine tending ↗