Soldadura robotizada
Configurar robot, fuente de energía, antorcha, alimentador, accesorio, posicionador, sensores y seguridad alrededor de la soldadura y la pieza de trabajo.
Revisar aplicación ↗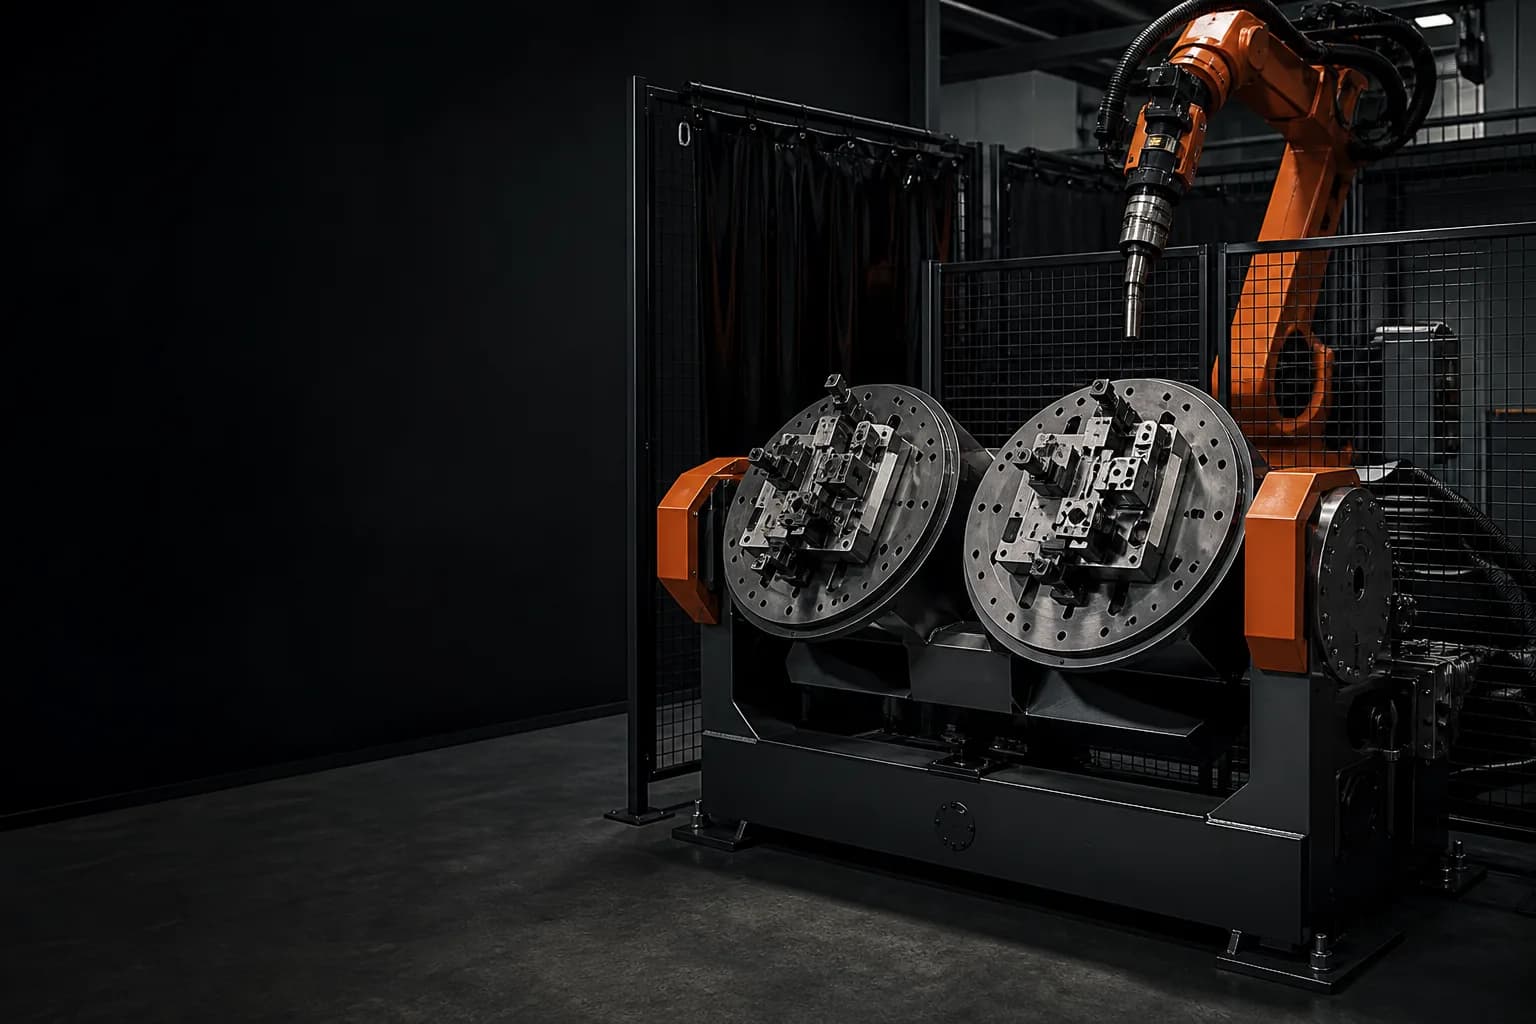
Una configuración de posicionamiento representativa; las interfaces verificadas y la capacidad se confirman a partir de la documentación actual del proyecto.
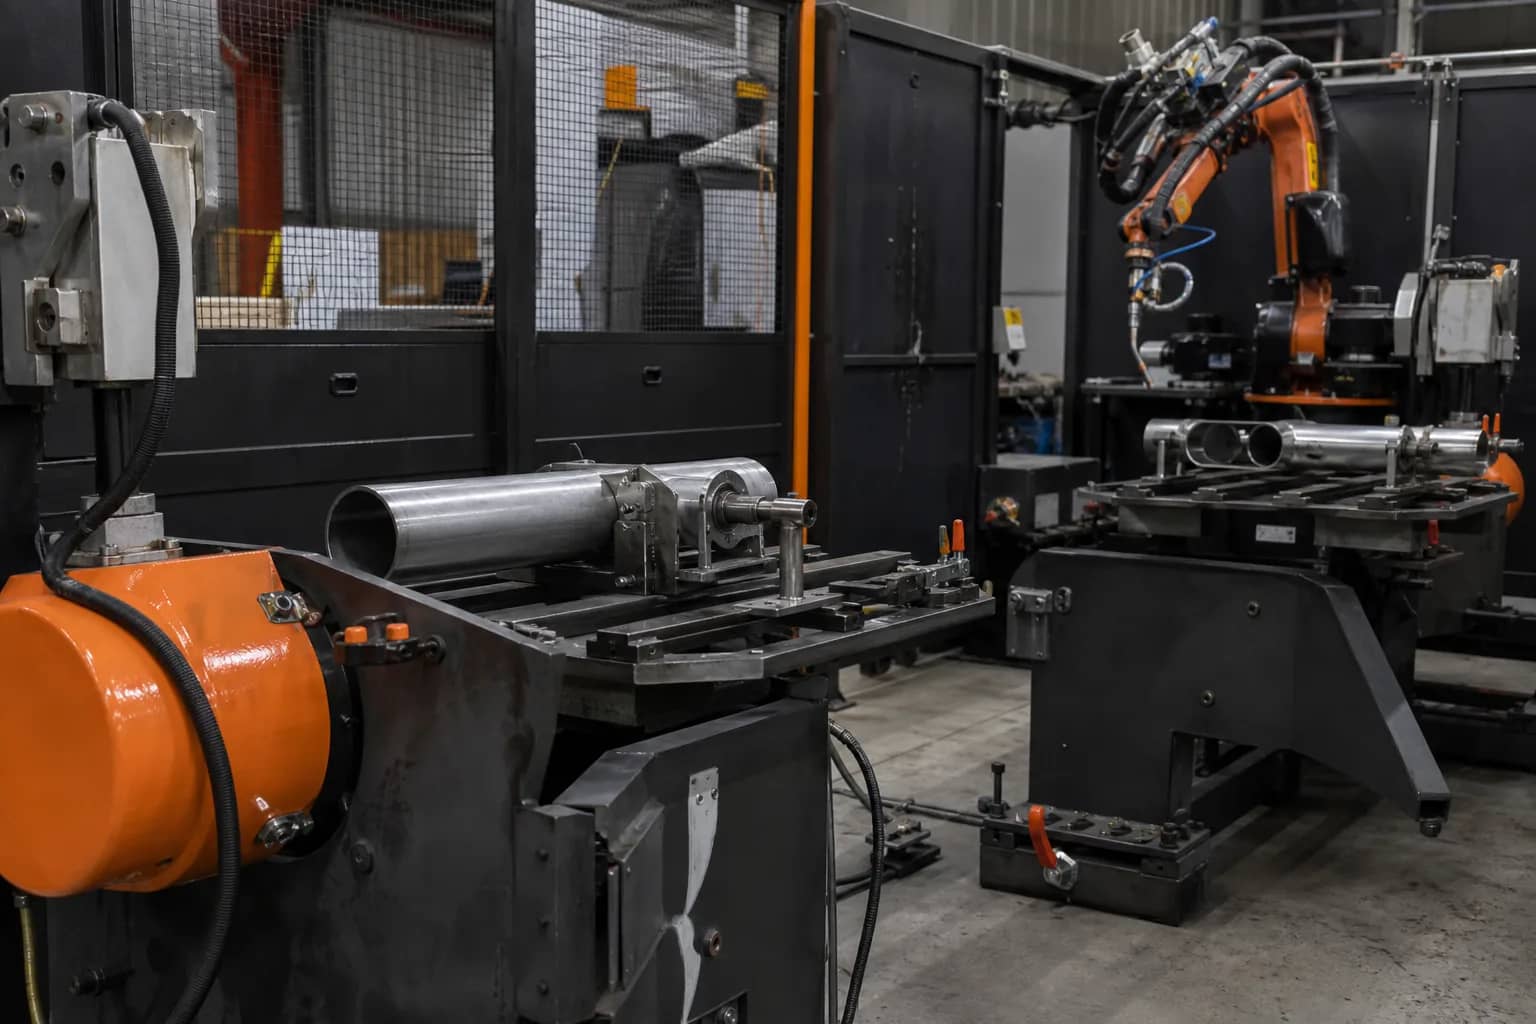
La carga útil, el alcance y el acceso a la herramienta se comprueban con la pieza real y el objetivo de producción.
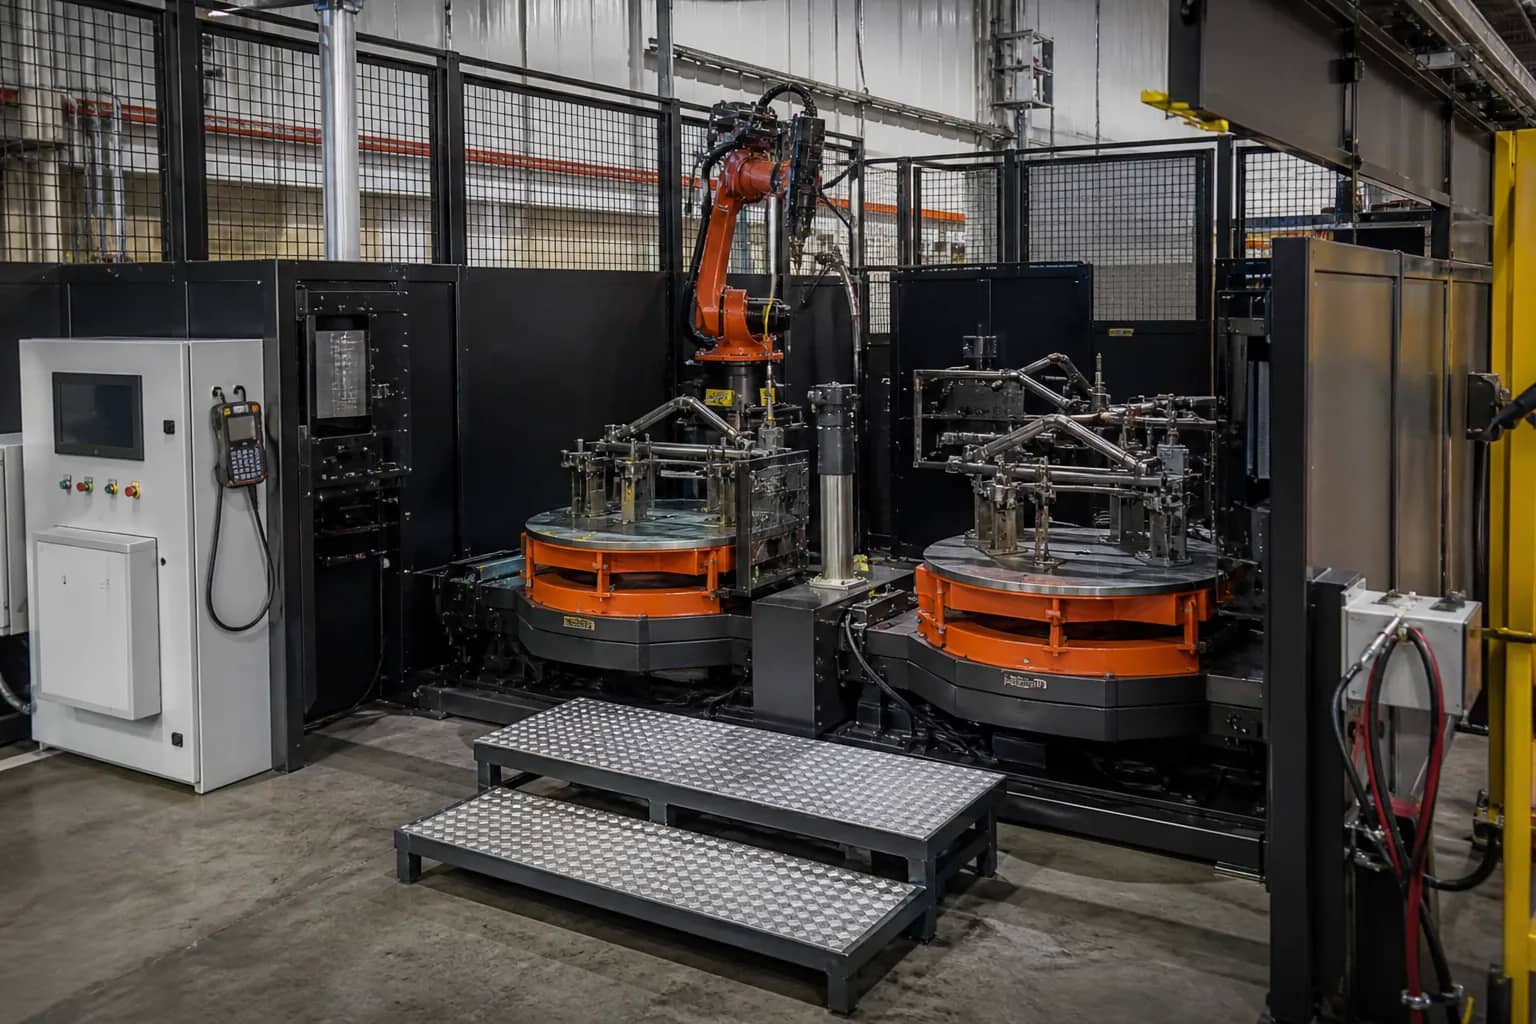
Herramientas, sujeción de piezas, controles, seguridad y acceso determinan si la plataforma se convierte en equipo productivo.
Una configuración de posicionamiento representativa; las interfaces verificadas y la capacidad se confirman a partir de la documentación actual del proyecto. The page is a representative configuration, not a fixed SKU promise. Selection is released only after the application inputs and current manufacturer documentation are reviewed.
Comience con la pieza, el proceso y el resultado requerido.
Comprueba masa, momentos, acceso, ciclo e interfaces.
Confirma los documentos actuales, el alcance y las puertas de validación.
Ruta técnica basada en catálogos: Compara el robot, el controlador y el posicionador como una sola celda en la decisión Guía de selección de celdas de soldadura Yaskawa →
Configurar robot, fuente de energía, antorcha, alimentador, accesorio, posicionador, sensores y seguridad alrededor de la soldadura y la pieza de trabajo.
Revisar aplicación ↗Incluye la pieza de trabajo, el pinza, los adaptadores, los cables y las herramientas de proceso, no solo la carga útil.
Demuestra el ángulo de la herramienta, la distancia de la instalación, el margen de singularidad y el acceso al servicio en el diseño real.
Conecta tiempo de movimiento, permanencia de proceso, detección y lógica de recuperación a un objetivo de salida creíble.
Definir fieldbus, sincronización de máquinas, utilidades, protecciones y propiedad antes de la liberación.
Enviar la pieza, masa total en movimiento incluyendo herramientas, centro de gravedad, alcance y requisito de acceso de herramienta, proceso, ciclo objetivo, ambiente, disposición, interfaces, destino y ruta comercial preferida.
No. Es una ruta de configuración representativa. La disponibilidad actual, compatibilidad, especificación, precio y tiempo de entrega se confirman según la aplicación y los documentos del proyecto actuales.
La geometría de la pieza de trabajo, la masa total en movimiento, el centro de gravedad, el alcance y acceso, el proceso, el ciclo, el medio ambiente, las interfaces, la seguridad y el destino determinan la configuración liberada.
Sí. El alcance revisado puede incluir controlador, EOAT, equipo de proceso, sujeción de piezas, sensores, protección y equipo adyacente cuando se definan las interfaces y responsabilidades requeridas.
Enviar dibujos o fotos claras, material y dimensiones, masa de la pieza y herramientas, objetivo del proceso, ciclo o producción, disposición, servicios, destino y cualquier control preferido o estándar de marca.
Comparta la pieza, proceso y objetivo. Identificaremos las entradas faltantes y el siguiente paso de ingeniería.