Soldagem robotizada
Configurar robô, fonte de energia, tocha, alimentador, gabarito, posicionador, sensores e segurança ao redor da solda e da peça.
Revisão ↗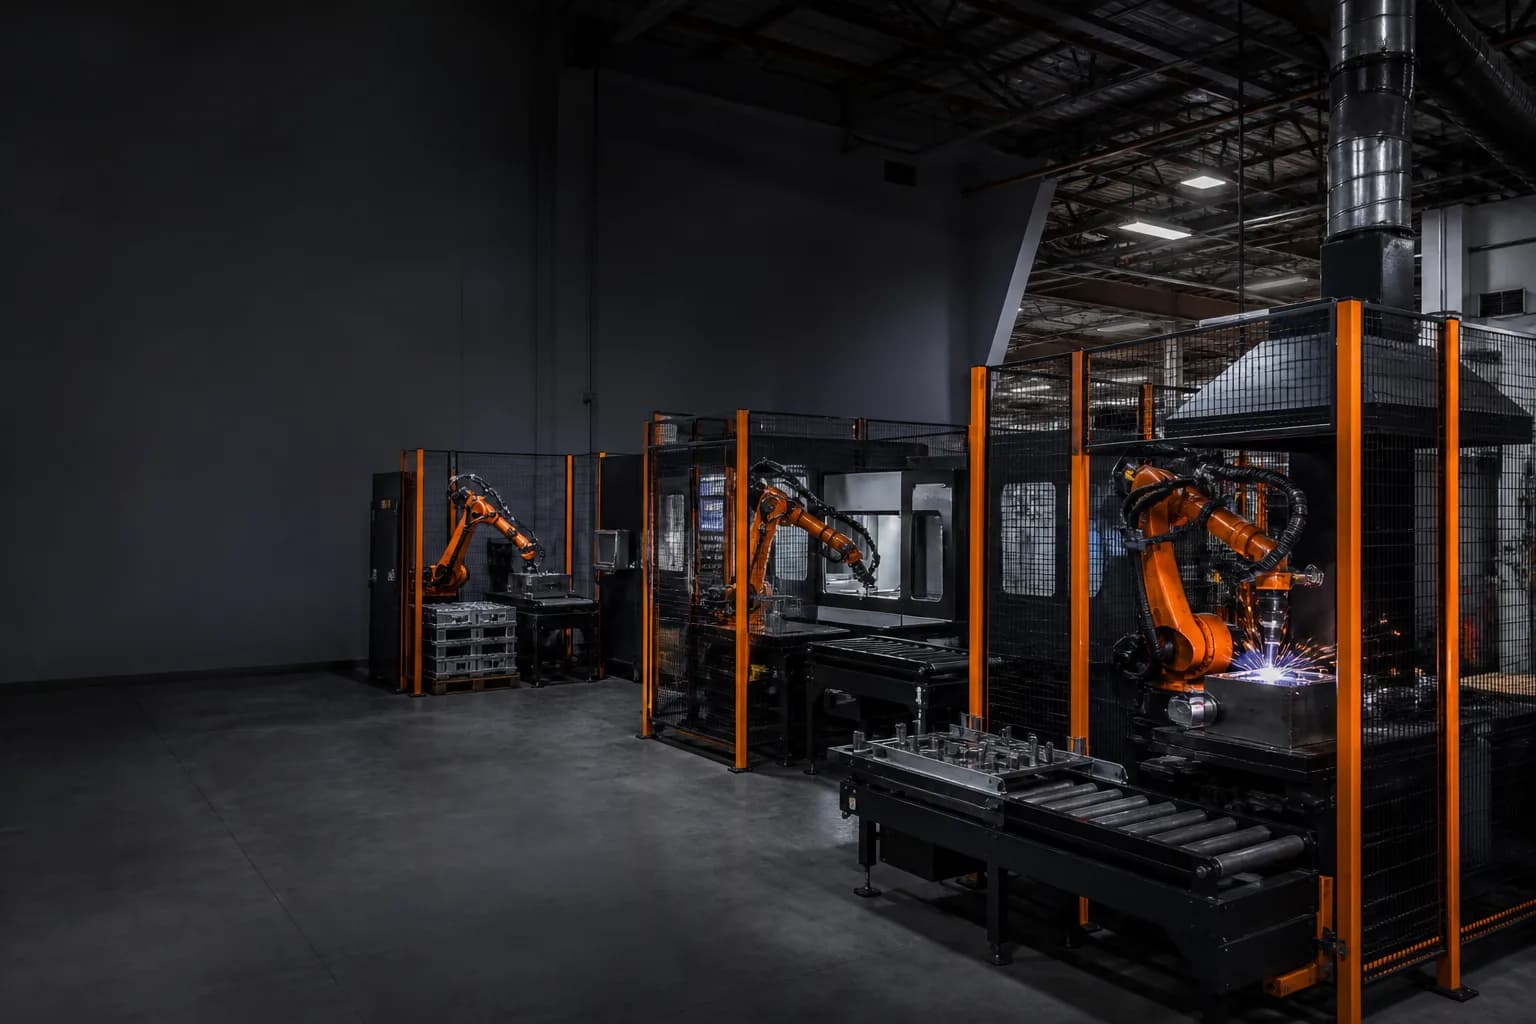
Comece pelo gargalo de produção, depois configure o robô, ferramentas, controles, segurança e validação necessários para alterá-lo.
Projetos de automação têm desempenho inferior quando equipamentos são selecionados sem uma meta mensurável de tempo de operação, throughput, qualidade ou alocação de mão de obra.
Configurar robô, fonte de energia, tocha, alimentador, gabarito, posicionador, sensores e segurança ao redor da solda e da peça.
Revisão ↗Selecione o robô e o EOAT a partir da interface da máquina, sequência de porta/fixação, carga útil, alcance, ciclo e apresentação de partes.
Revisão ↗Defina lógica de pegar, colocar, orientação, alimentação/saída e buffer antes de selecionar o robô.
Revisão ↗Coordenar ferramentas, conformidade, sensoriamento de força/torque, visão, dispositivos de fixação e verificação ao redor do processo de montagem.
Revisão ↗Revise a massa móvel total, centro de gravidade, momento, alcance, throughput e pontos de transferência.
Revisão ↗Ajustar velocidade, variação de produto, detecção, agarre e manuseio de rejeitos a um conceito de célula realizável.
Revisão ↗Trate a visão como uma entrada de processo calibrada: apresentação da peça, iluminação, tolerância, quadros de coordenadas e recuperação são importantes.
Revisão ↗Descreva a operação atual, peça e alvo. Vamos mapear as decisões da célula que afetam a viabilidade e o investimento.