robot systems

Sistemas Robóticos Industriais

Comparar plataformas de robô e equipamentos adjacentes por carga útil, alcance, processo, interfaces e a célula completa que você precisa operar.

DECISÃO DO COMPRADOR

Por que este projeto precisa de um escopo completo

Comprar o braço primeiro pode deixar a responsabilidade pelo controlador, EOAT, gabarito, segurança e integração sem resolução.

Resultados de negócios e produção

  • Lista de plataformas por ajuste à aplicação utilizável
  • Comparar implicações do sistema completo antes da compra
  • Solicitar disponibilidade em um destino e escopo definidos

O que a crítica pode entregar

  • Revisão de especificação verificada
  • Opções compatíveis de escopo do sistema
  • Cotação comercial após confirmação da aplicação

O que muda custo e prazo de entrega

  • Modelo robótico e rota do controlador
  • Ferramentas, equipamento de processo e proteção
  • Comissionamento, treinamento e local de entrega

Informação que inicia a análise

  • Massa móvel parcial e total
  • Meta de alcance, processo e ciclo
  • Interfaces de local e destino
Plataformas de robô industrial preparadas para revisão de aplicação
REVISÃO DE PLATAFORMAA classe da carga útil altera completamente a célula

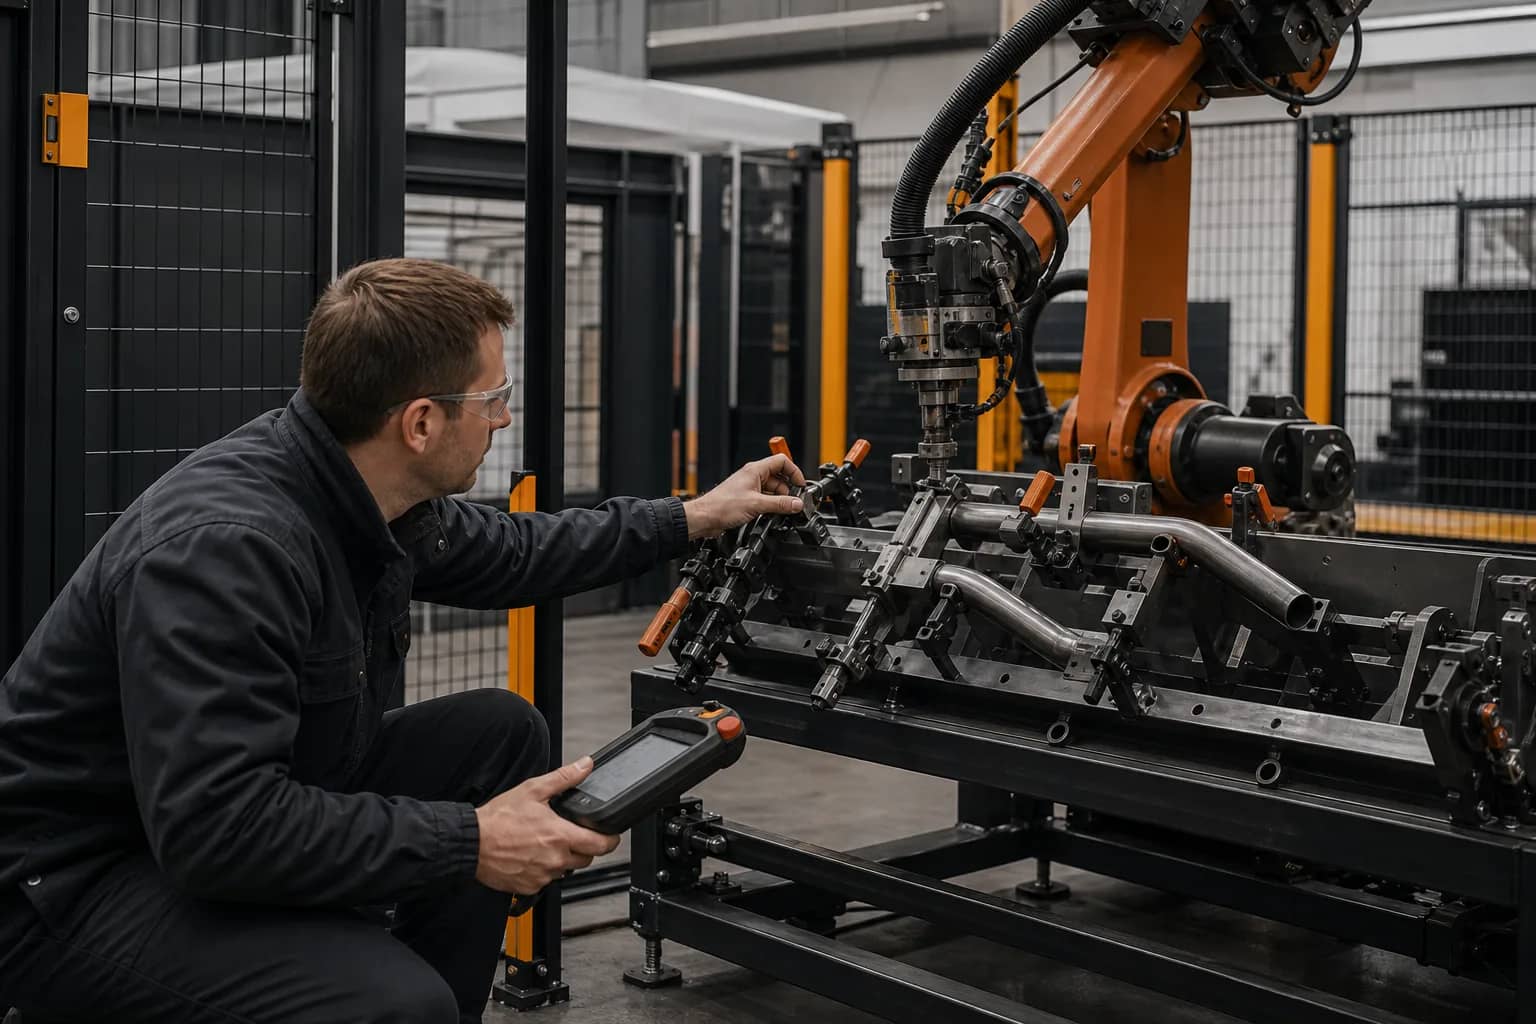
Alcance, montagem, passagem de cabos e equipamentos periféricos escalam com a aplicação.

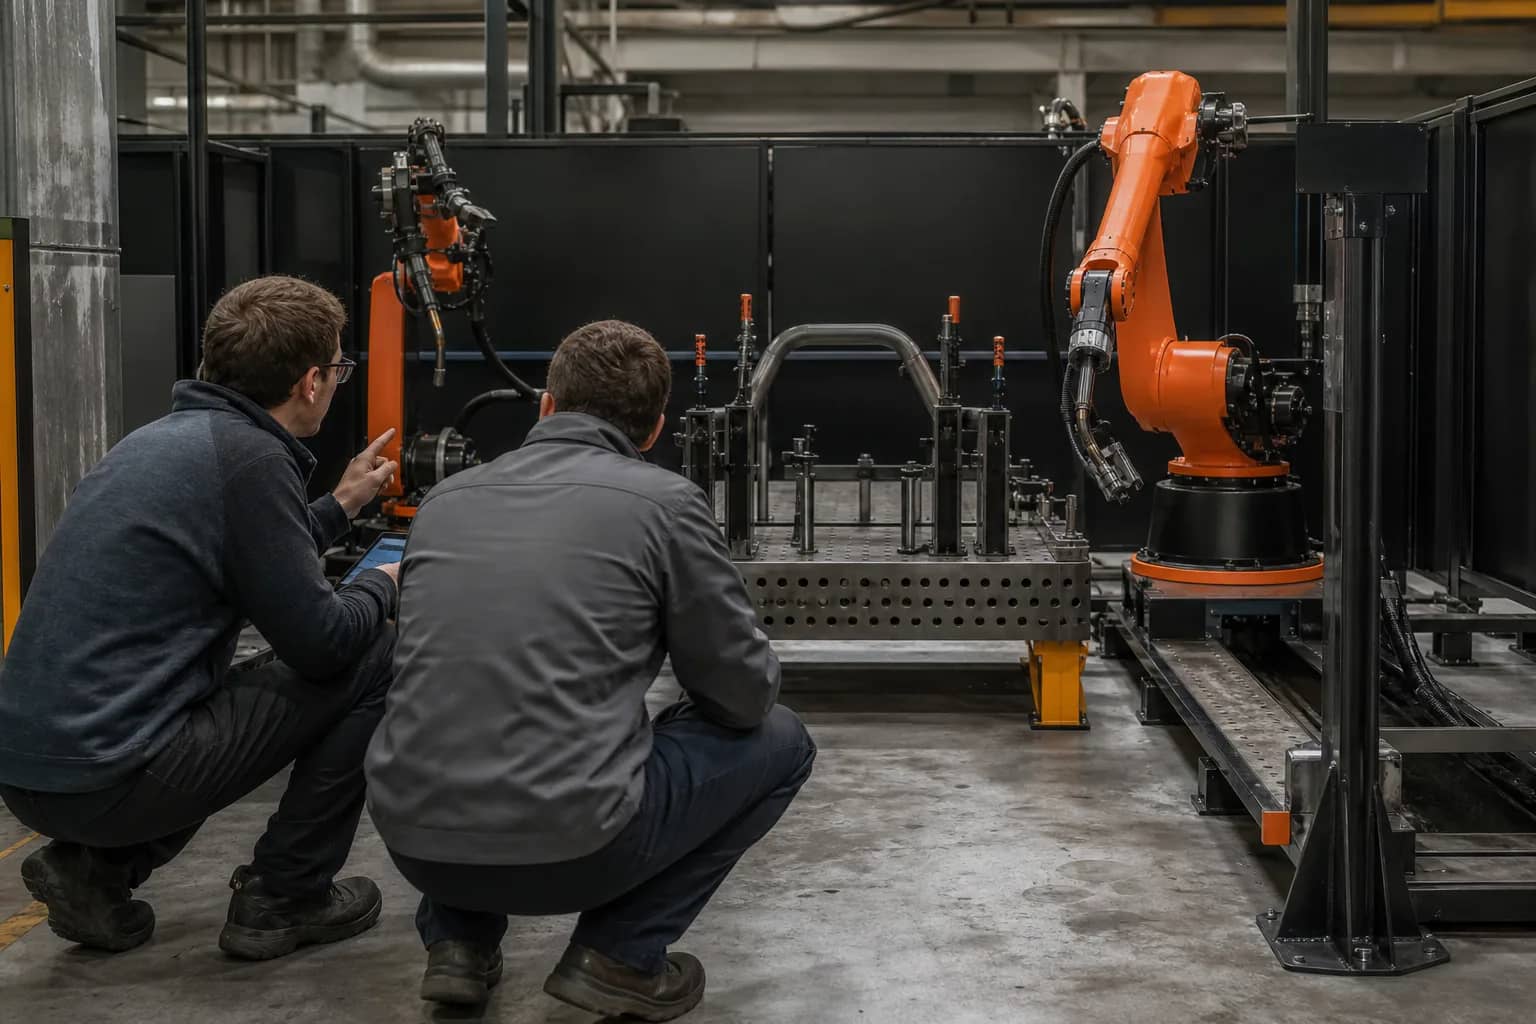
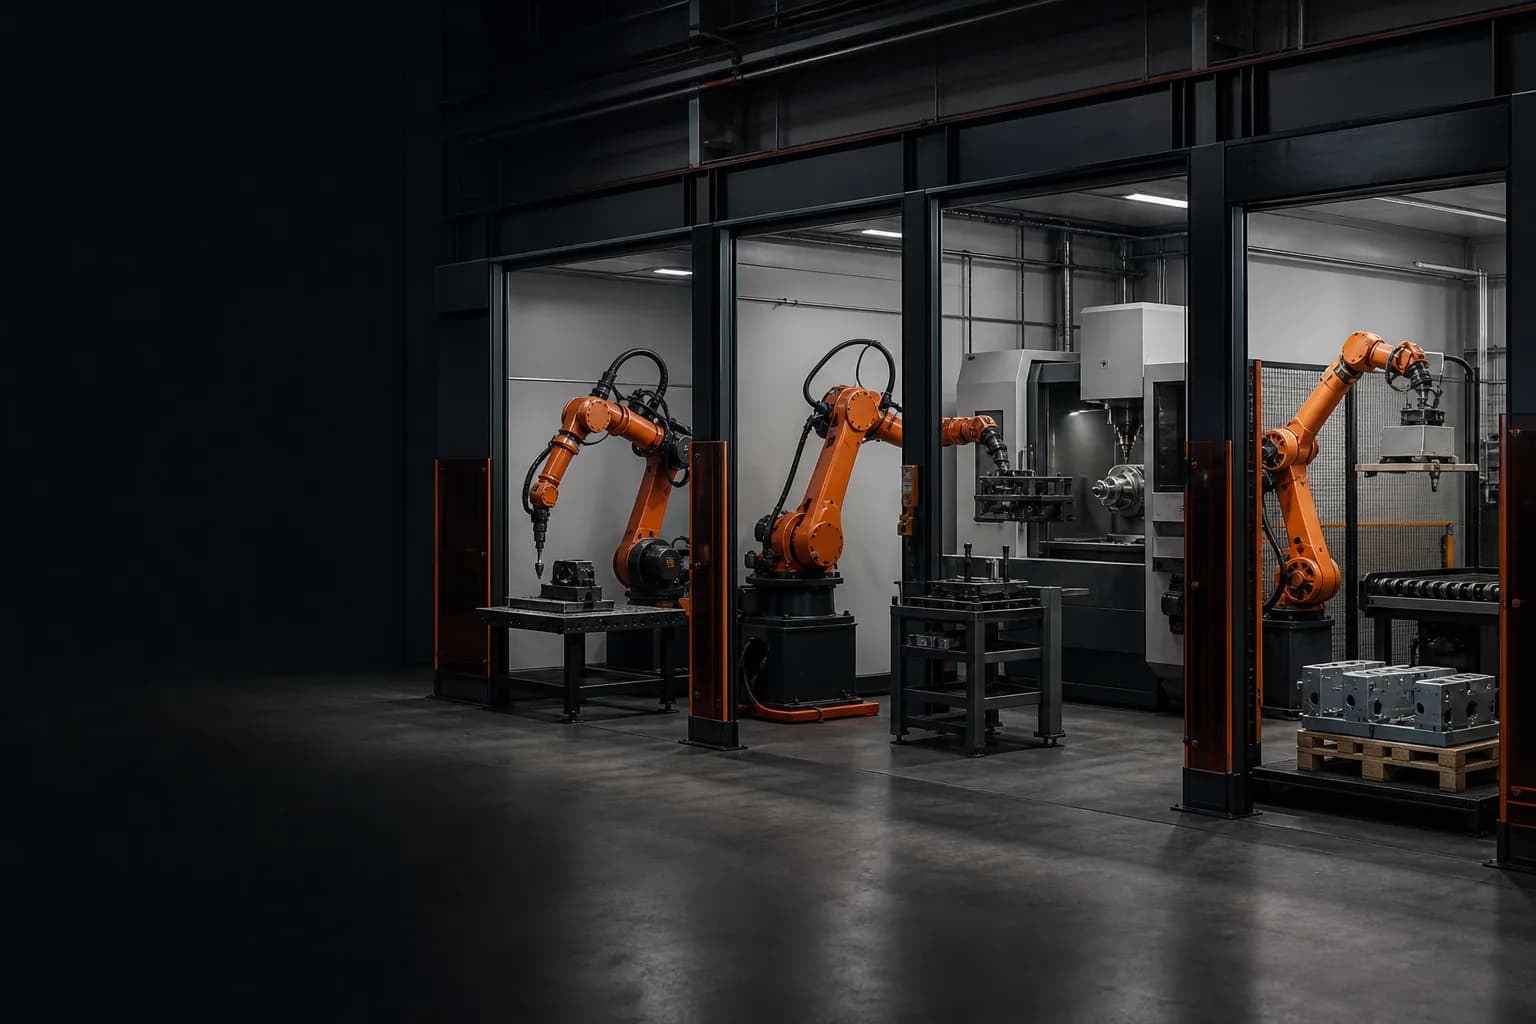
Célula de robô completa em fase de comissionamento
CONTEXTO DO SISTEMAUm modelo é apenas uma decisão

Ferramentas, controles e validação tornam um robô equipamento de produção utilizável.

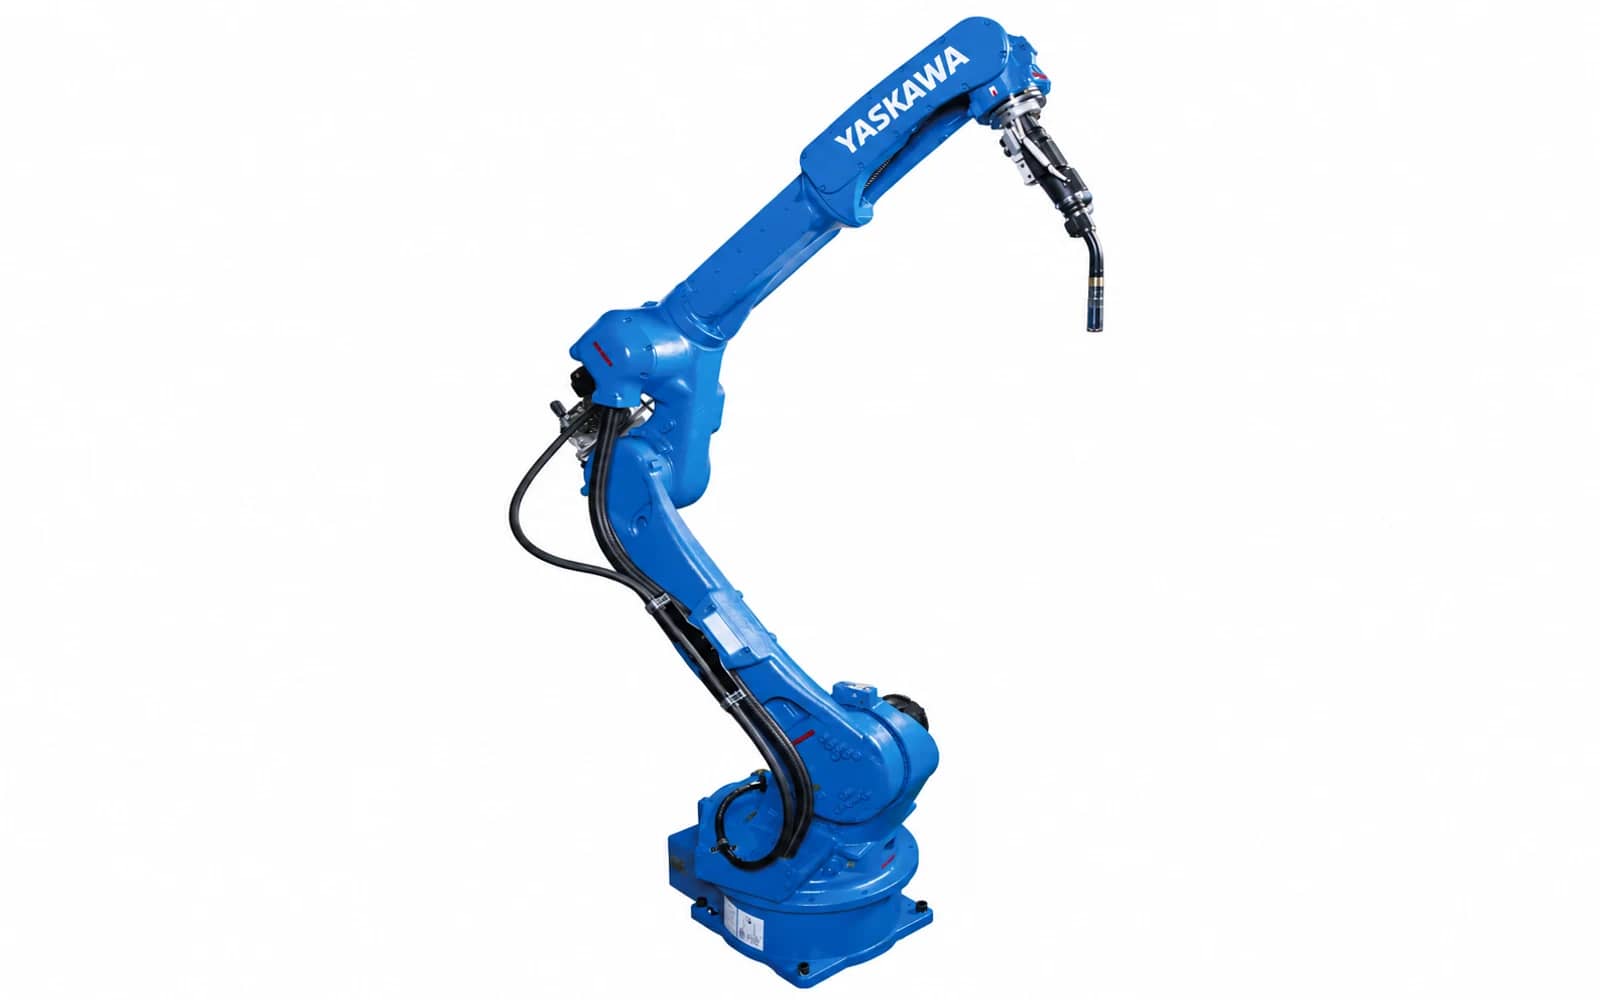
Plataforma de Robô de Soldagem Yaskawa AR1440 representative configuration
Configuração representativa

Plataforma de Robô de Soldagem Yaskawa AR1440

Uma plataforma representativa de robô de solda por arco para configuração de célula guiada por peça.

Revisar configuração ↗
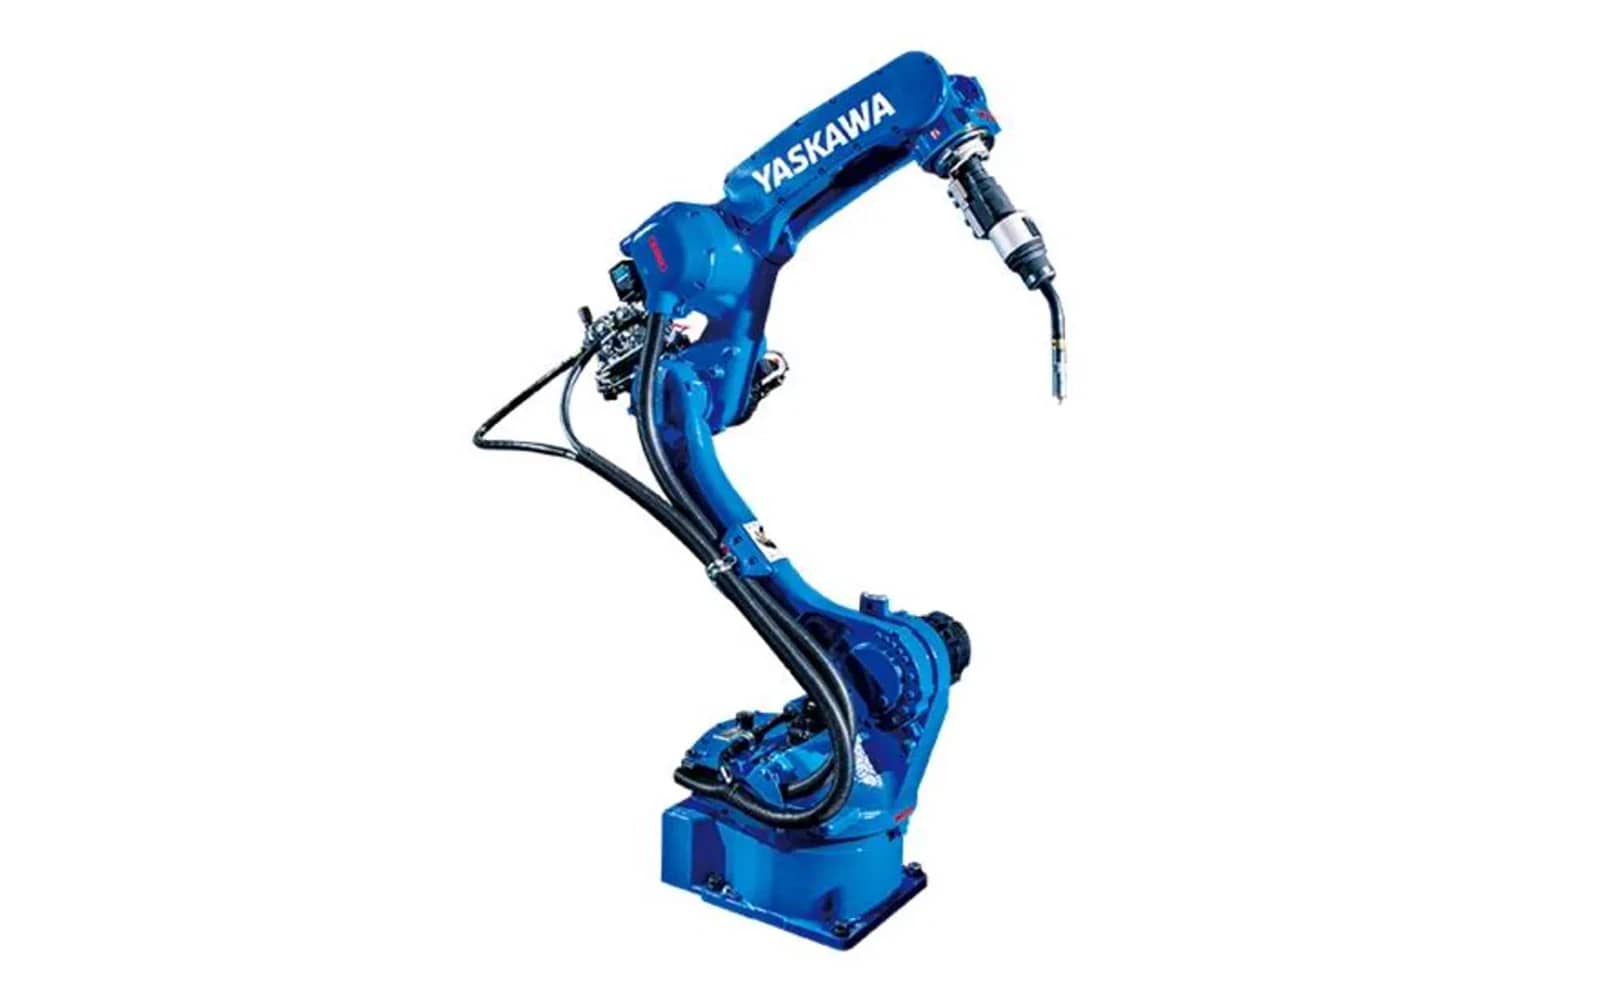
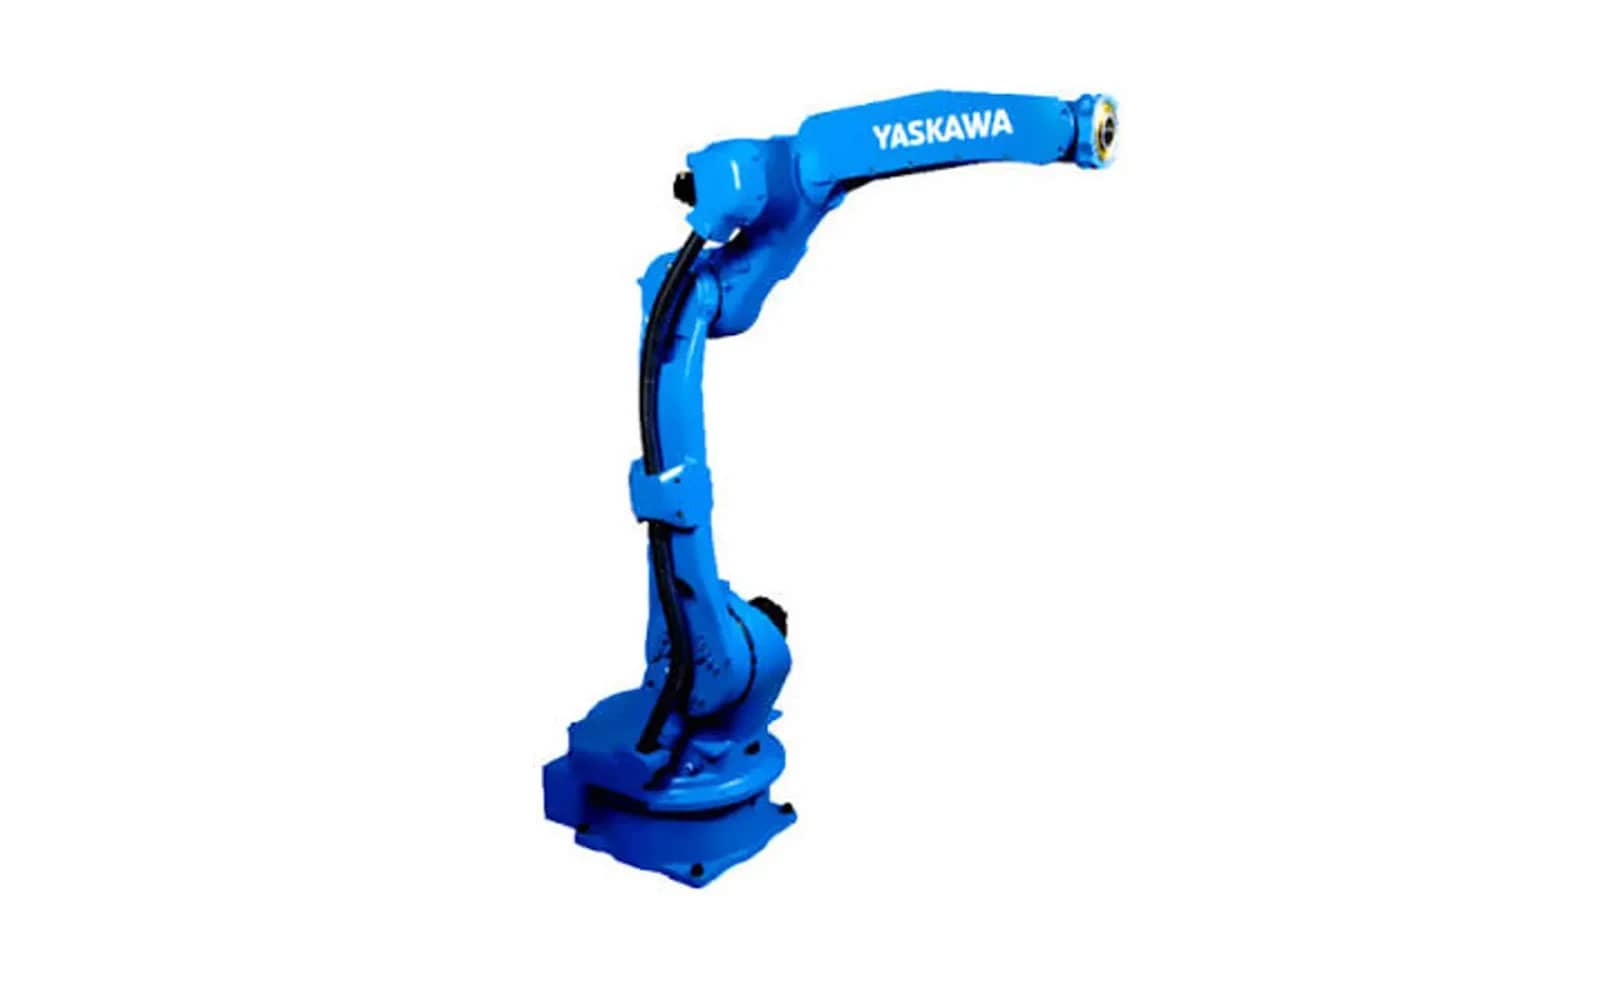
Plataforma de Robô de Soldagem Yaskawa AR2010 representative configuration
Configuração representativa

Plataforma de Robô de Soldagem Yaskawa AR2010

Uma plataforma de soldagem representativa avaliada onde alcance, acesso e roteamento da tocha determinam a seleção.

Revisar configuração ↗
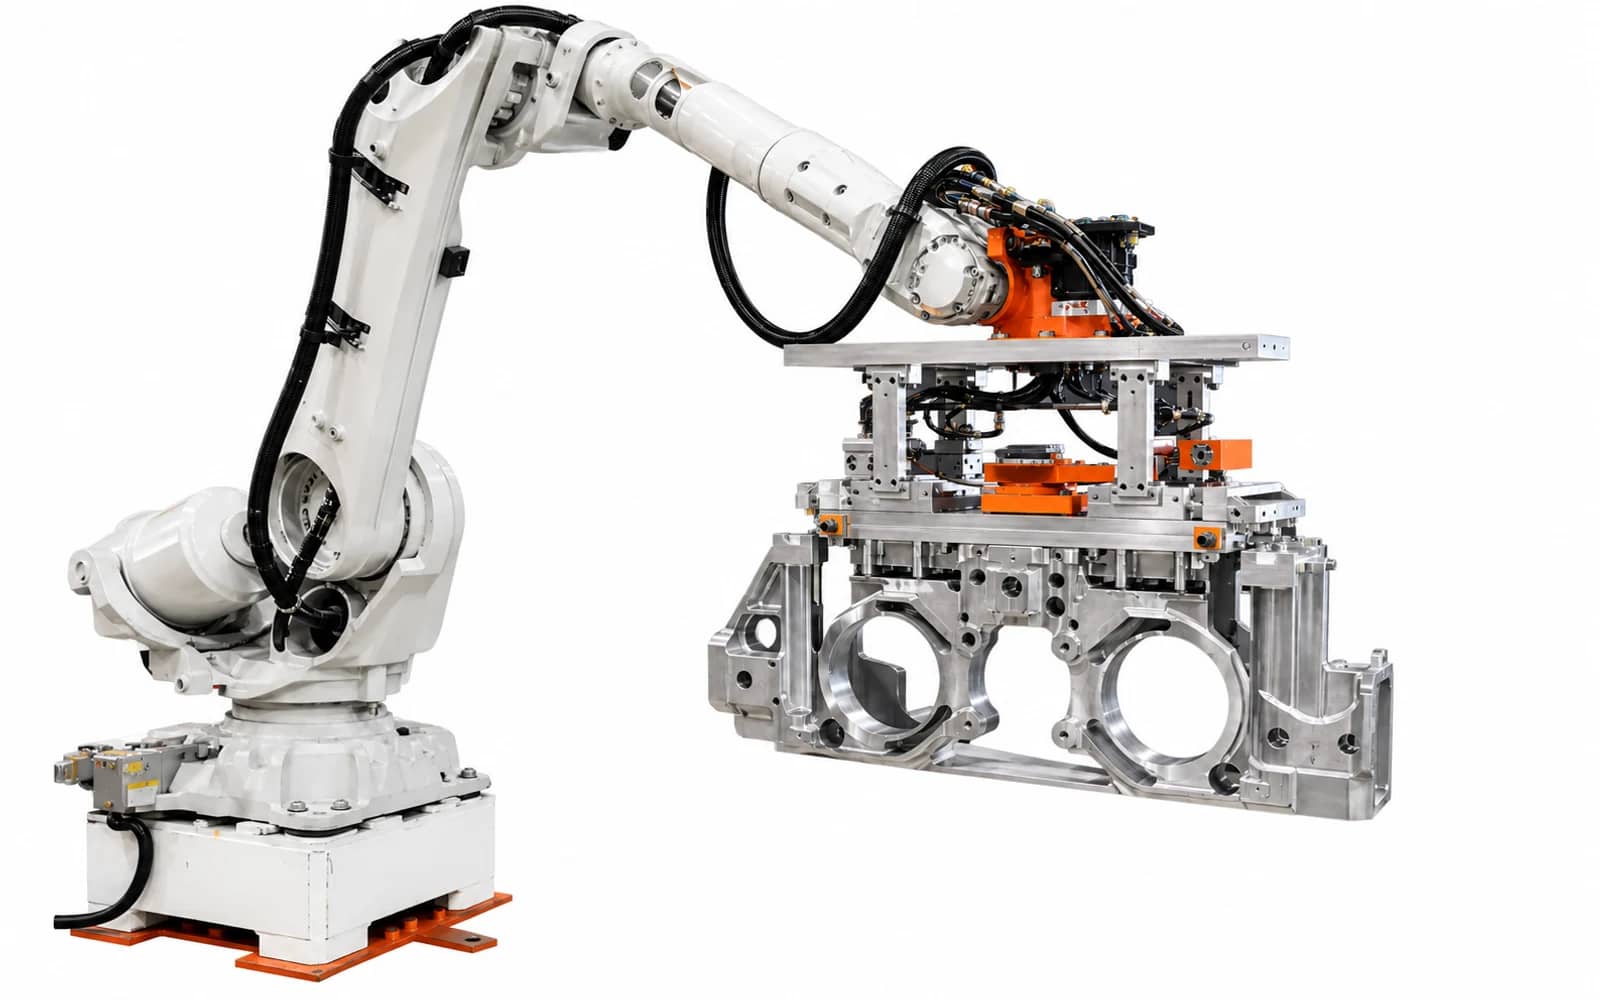
Plataforma de Manuseio Yaskawa GP12 representative configuration
Configuração representativa

Plataforma de Manuseio Yaskawa GP12

Uma plataforma representativa de manuseio para estudos de movimentação, carregamento, montagem e transferência.

Revisar configuração ↗
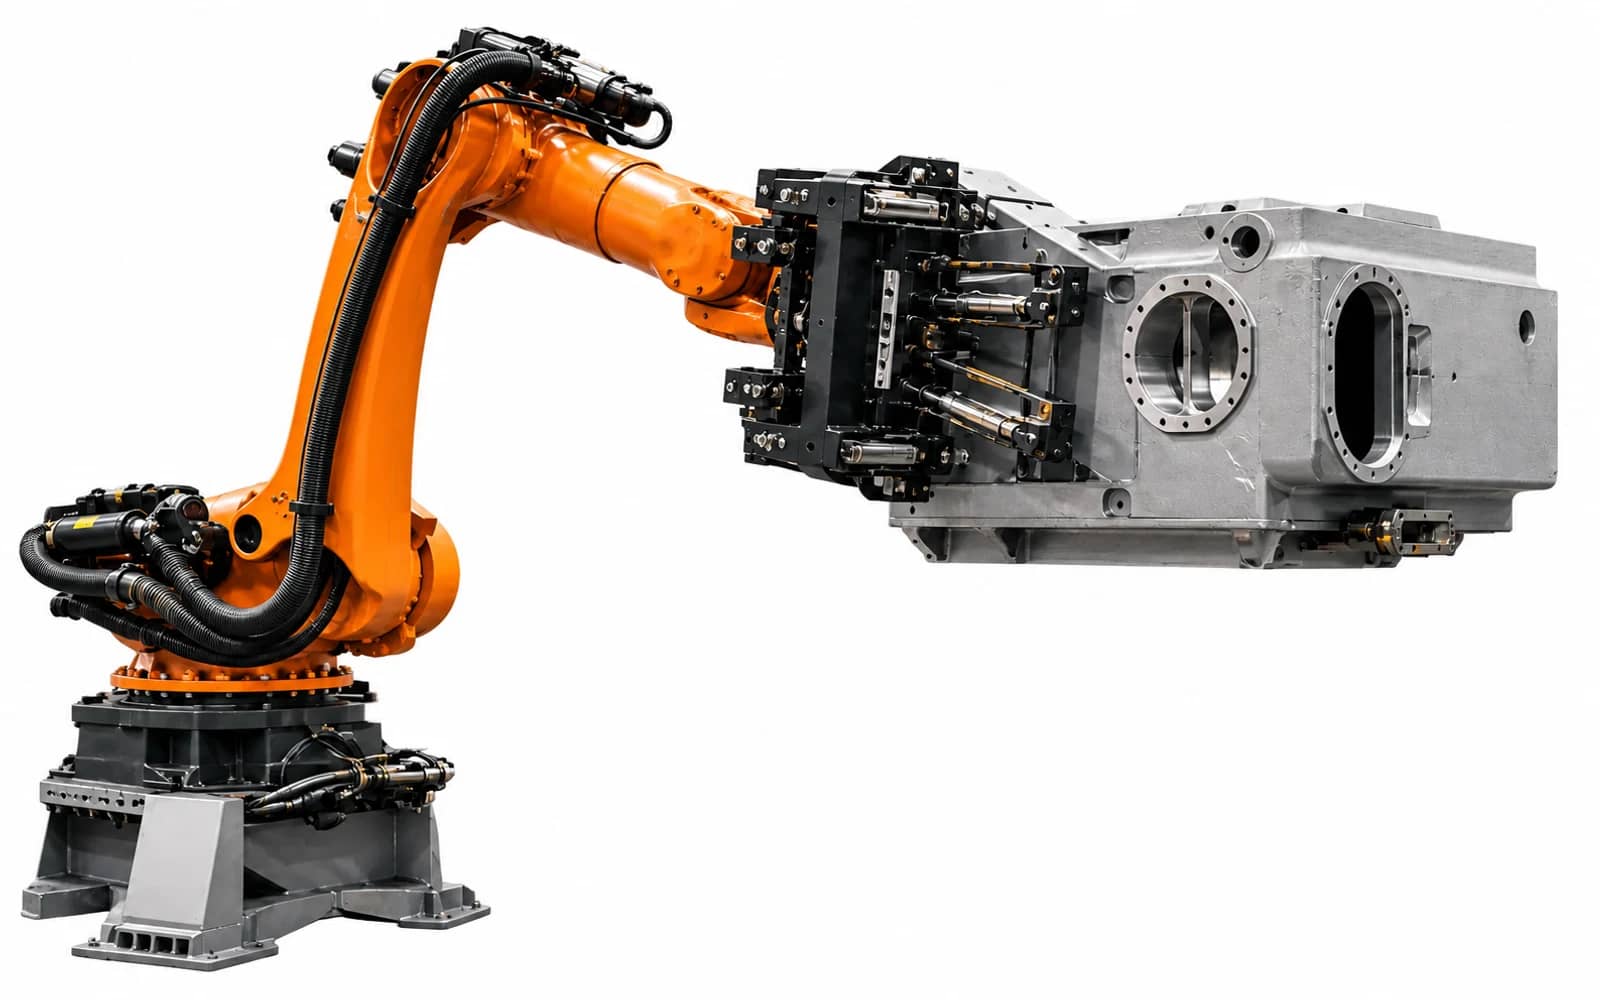
Plataforma de Manuseio Yaskawa GP25 representative configuration
Configuração representativa

Plataforma de Manuseio Yaskawa GP25

A representative handling platform for larger tooling or workpiece requirements, subject to verified selection.

Revisar configuração ↗
Plataforma de Manuseio Pesado Yaskawa GP180 representative configuration
Configuração representativa

Plataforma de Manuseio Pesado Yaskawa GP180

Uma plataforma representativa de manuseio pesado para aplicações onde a massa e o momento totais em movimento devem ser revisados.

Revisar configuração ↗
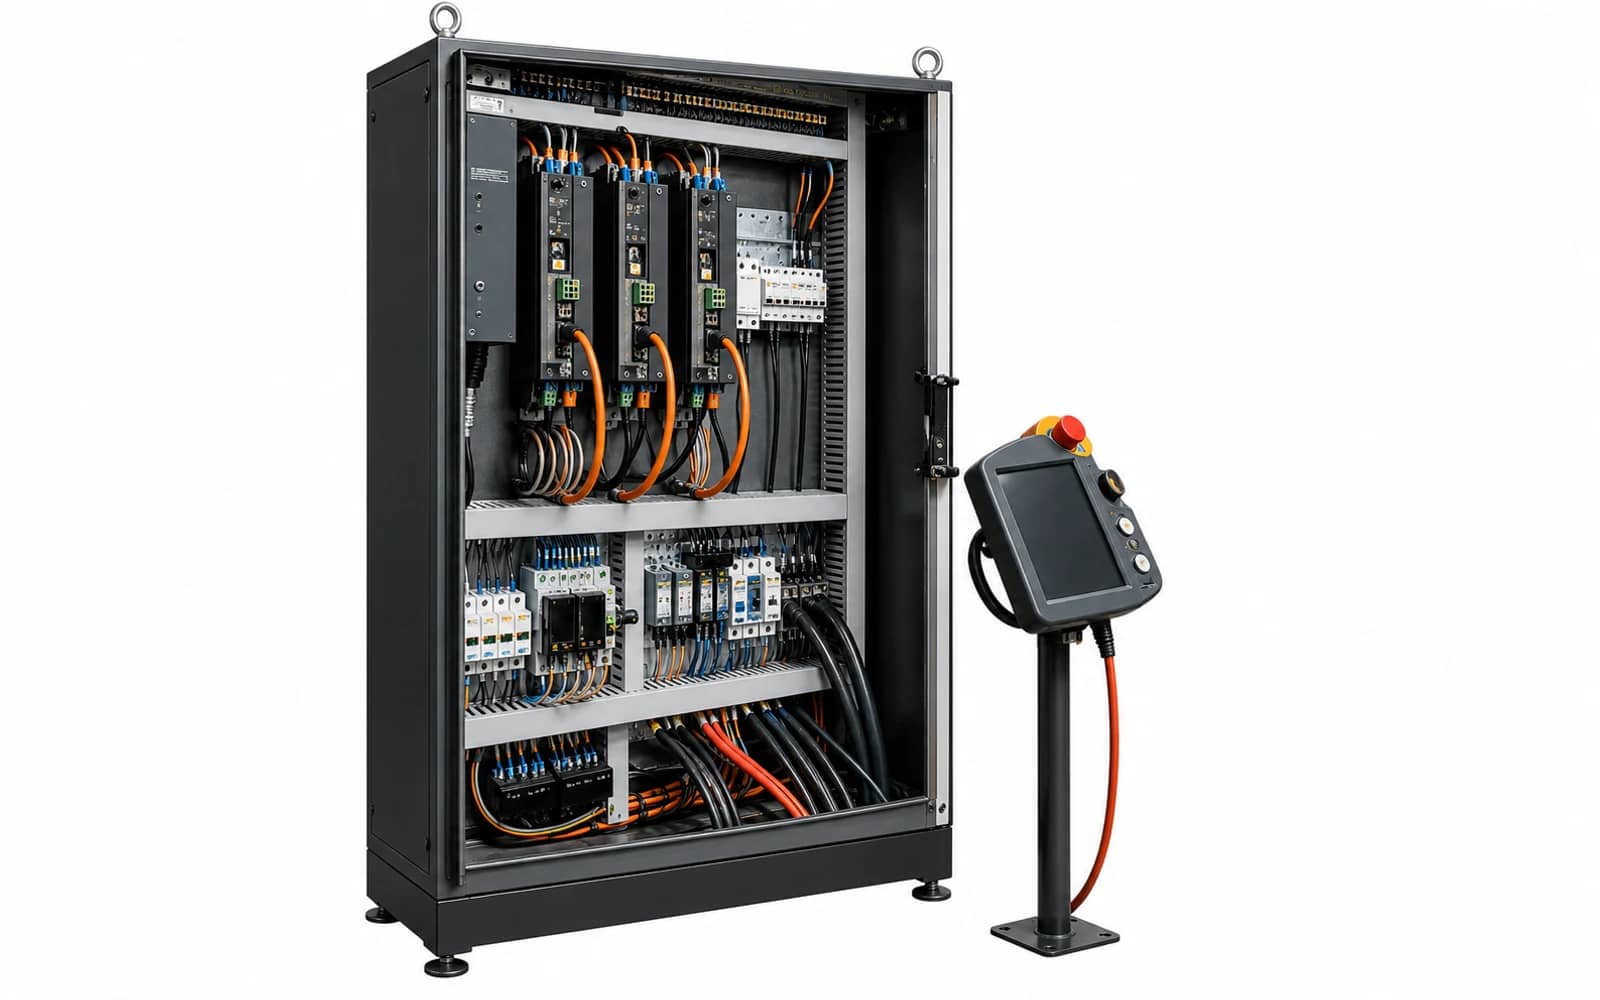
Plataforma do Controlador YRC1000 representative configuration
Configuração representativa

Plataforma do Controlador YRC1000

Uma opção de controlador representativa; compatibilidade final, fieldbus e interfaces de segurança seguem o robô e a célula selecionados.

Revisar configuração ↗
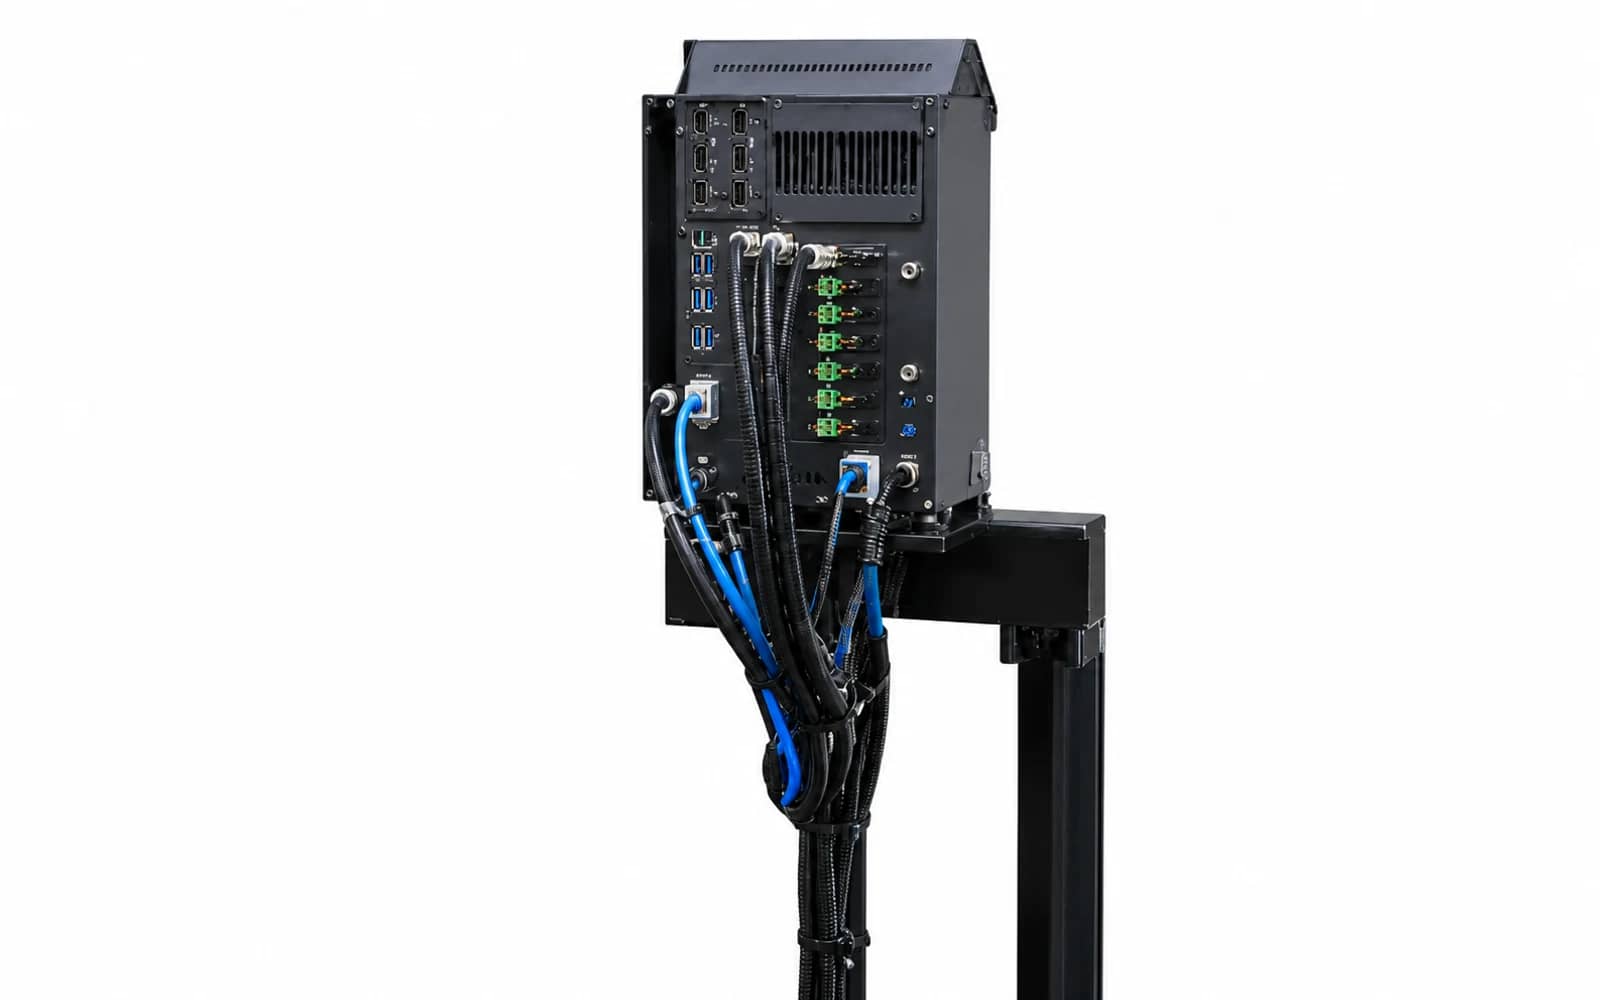
Plataforma do Controlador YRC1000micro representative configuration
Configuração representativa

Plataforma do Controlador YRC1000micro

Uma opção de controlador compacto representativa revisada com o robô selecionado, interfaces e restrições de instalação.

Revisar configuração ↗
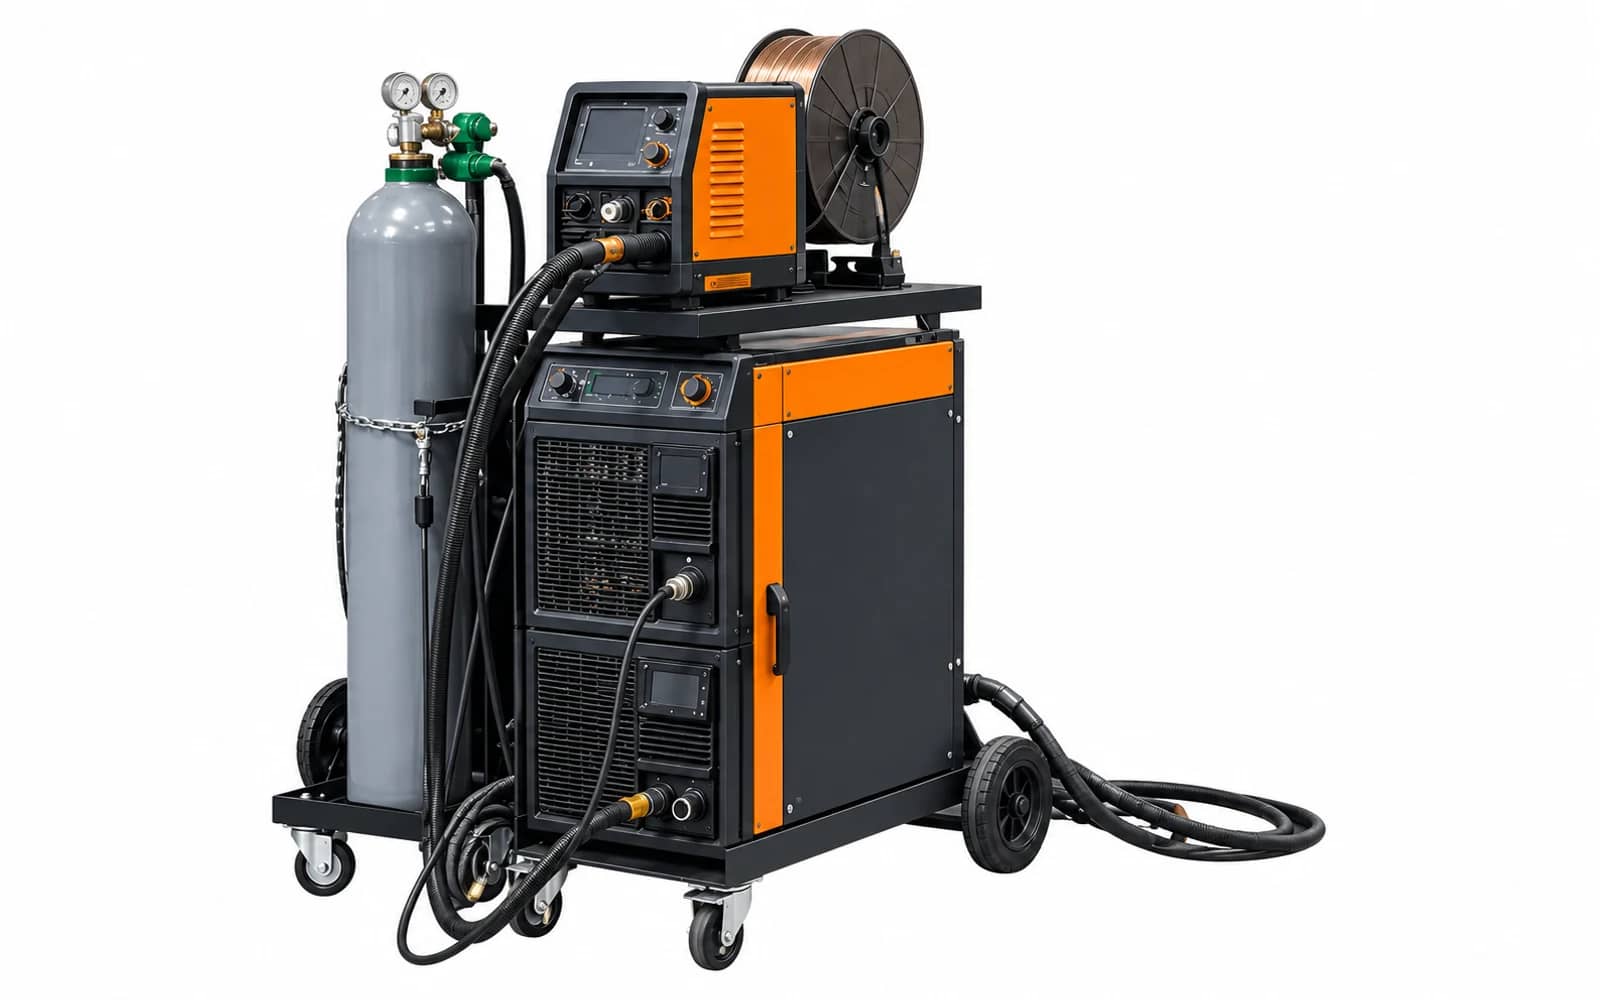
Pacote de Fonte de Energia de Soldagem KELDA representative configuration
Configuração representativa

Pacote de Fonte de Energia de Soldagem KELDA

Um pacote de fonte de solda configurável selecionado por processo, material, junta, tocha e interface do robô.

Revisar configuração ↗
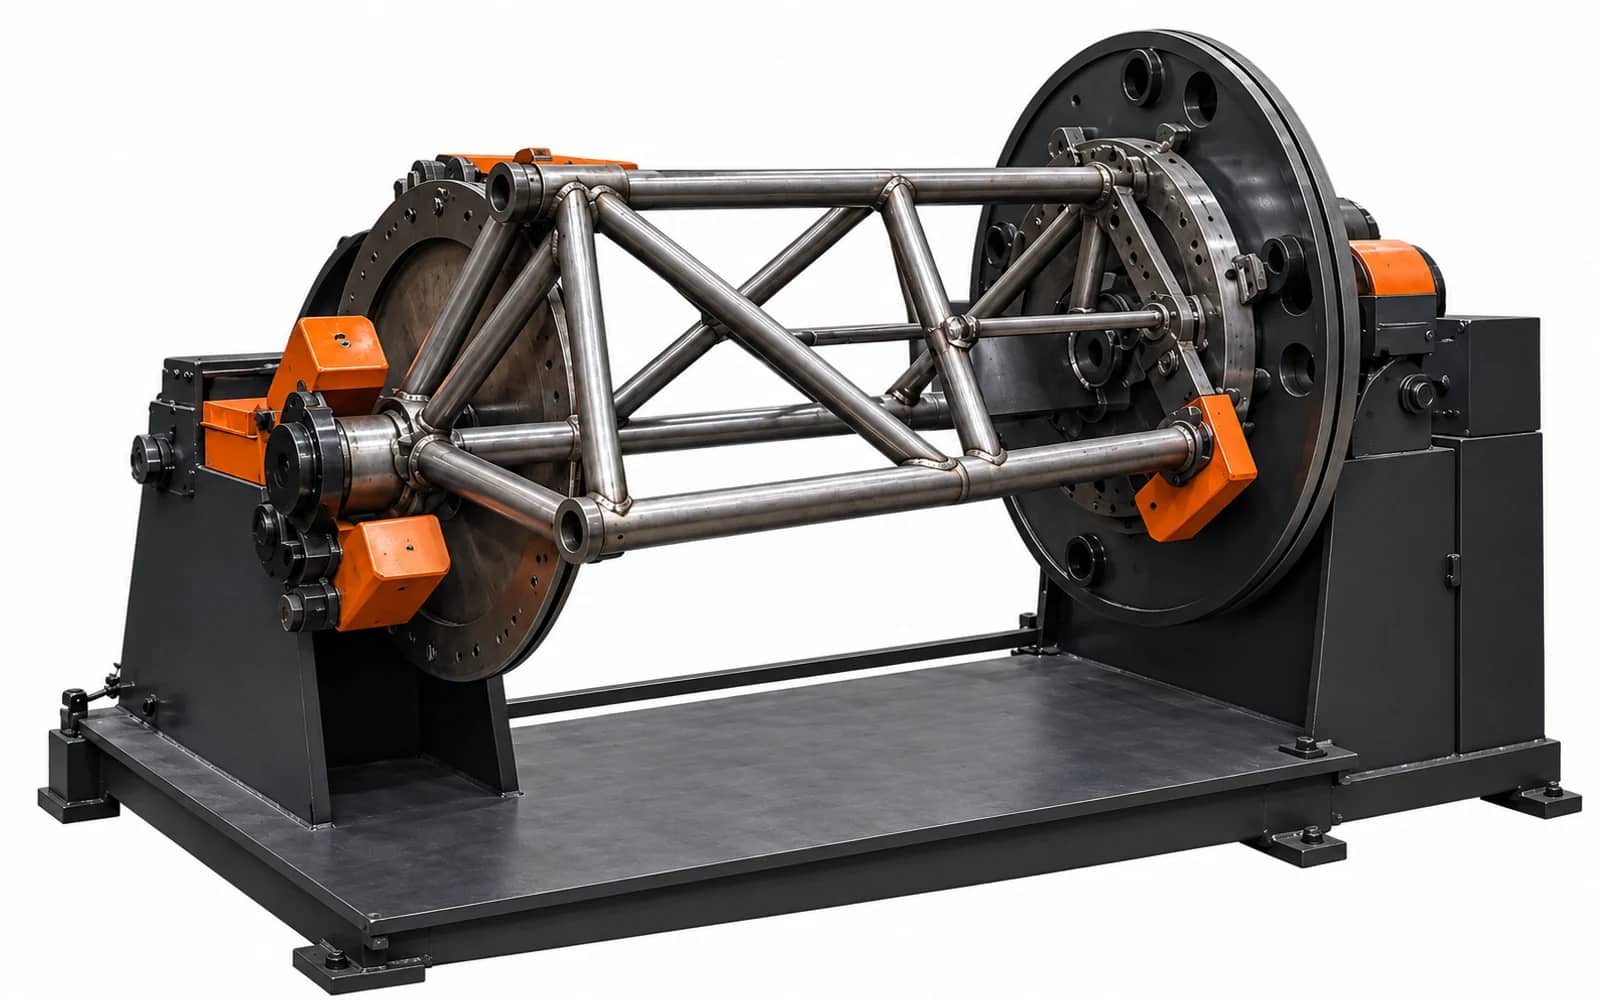
Posicionador KBR-Z500 representative configuration
Configuração representativa

Posicionador KBR-Z500

Um modelo de posicionador representativo considerado após a revisão da massa da peça, inércia, acesso e fixação.

Revisar configuração ↗
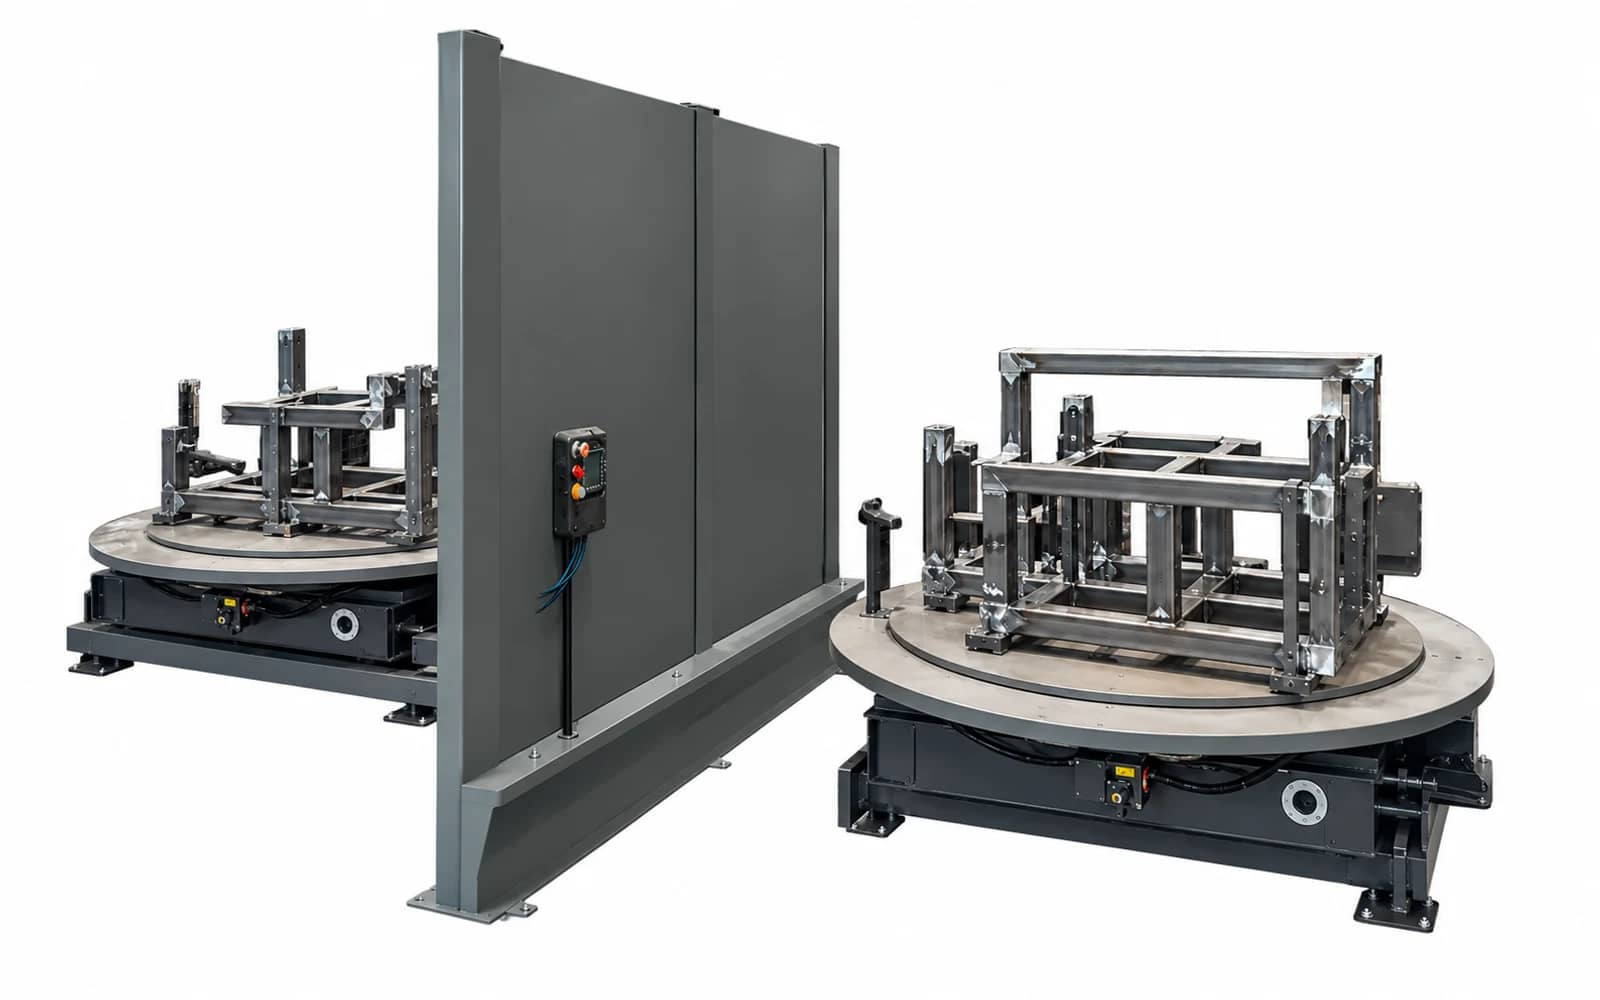
Posicionador KBR-Z500C representative configuration
Configuração representativa

Posicionador KBR-Z500C

A representative positioning configuration; verified interfaces and capacity are confirmed from current project documentation.

Revisar configuração ↗
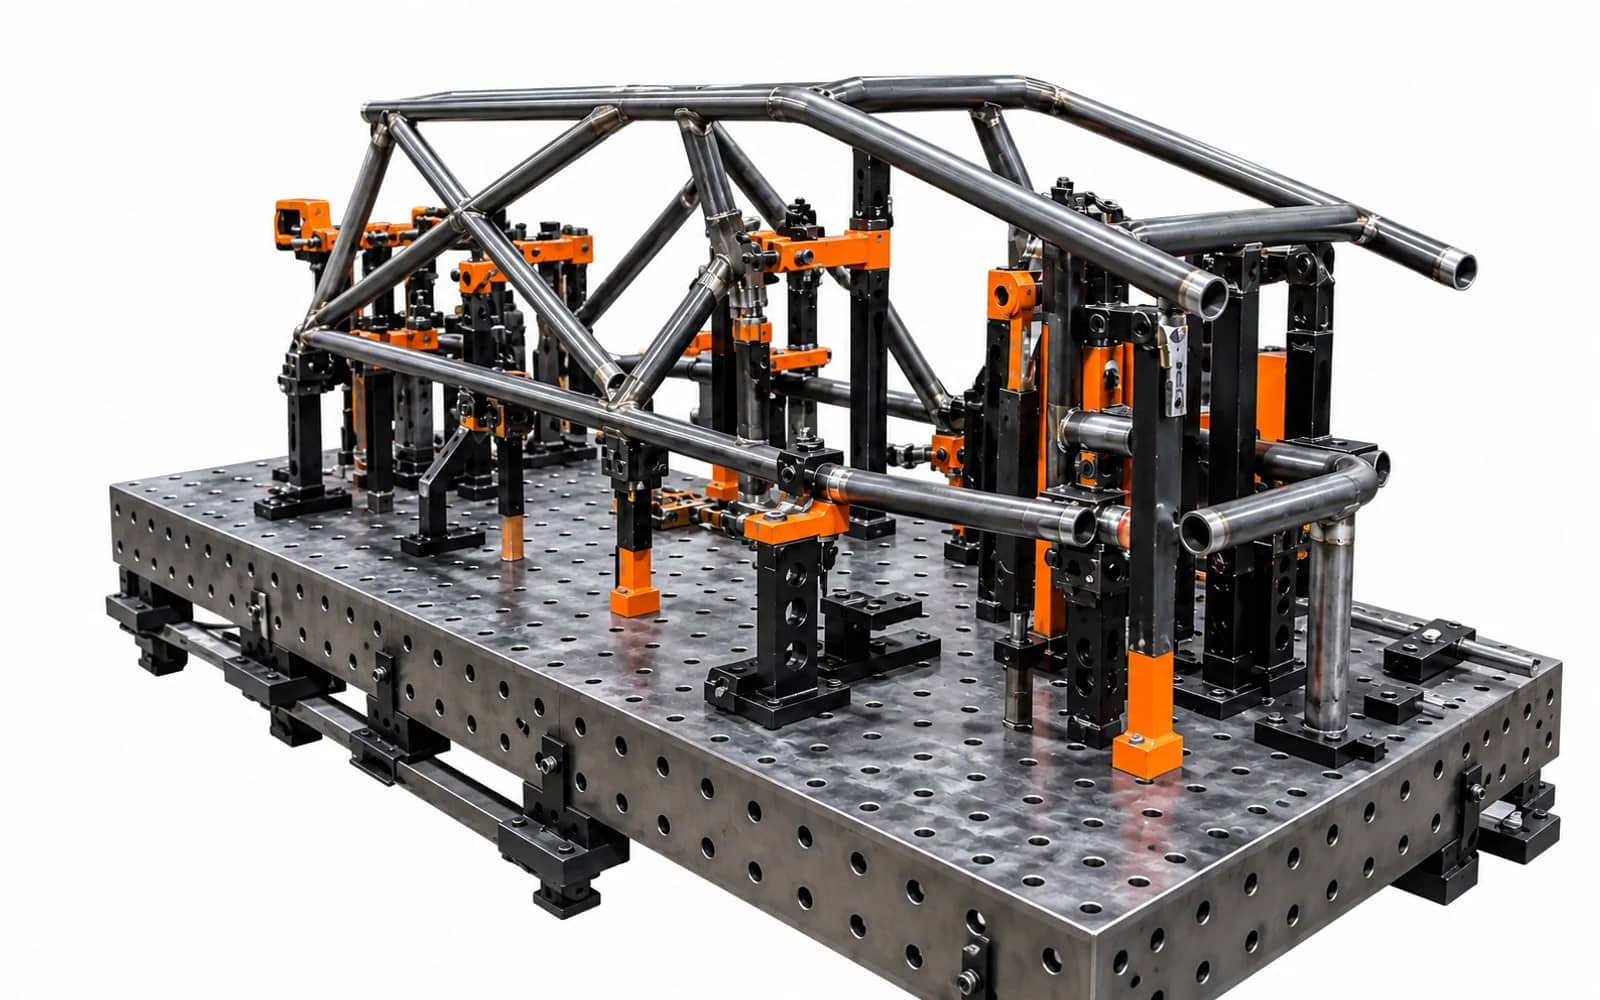
Dispositivo de Soldagem Personalizado representative configuration
Configuração representativa

Dispositivo de Soldagem Personalizado

Um conceito de fixação baseado em desenho desenvolvido em torno de referenciais, fixação, acesso à solda, distorção e troca.

Revisar configuração ↗
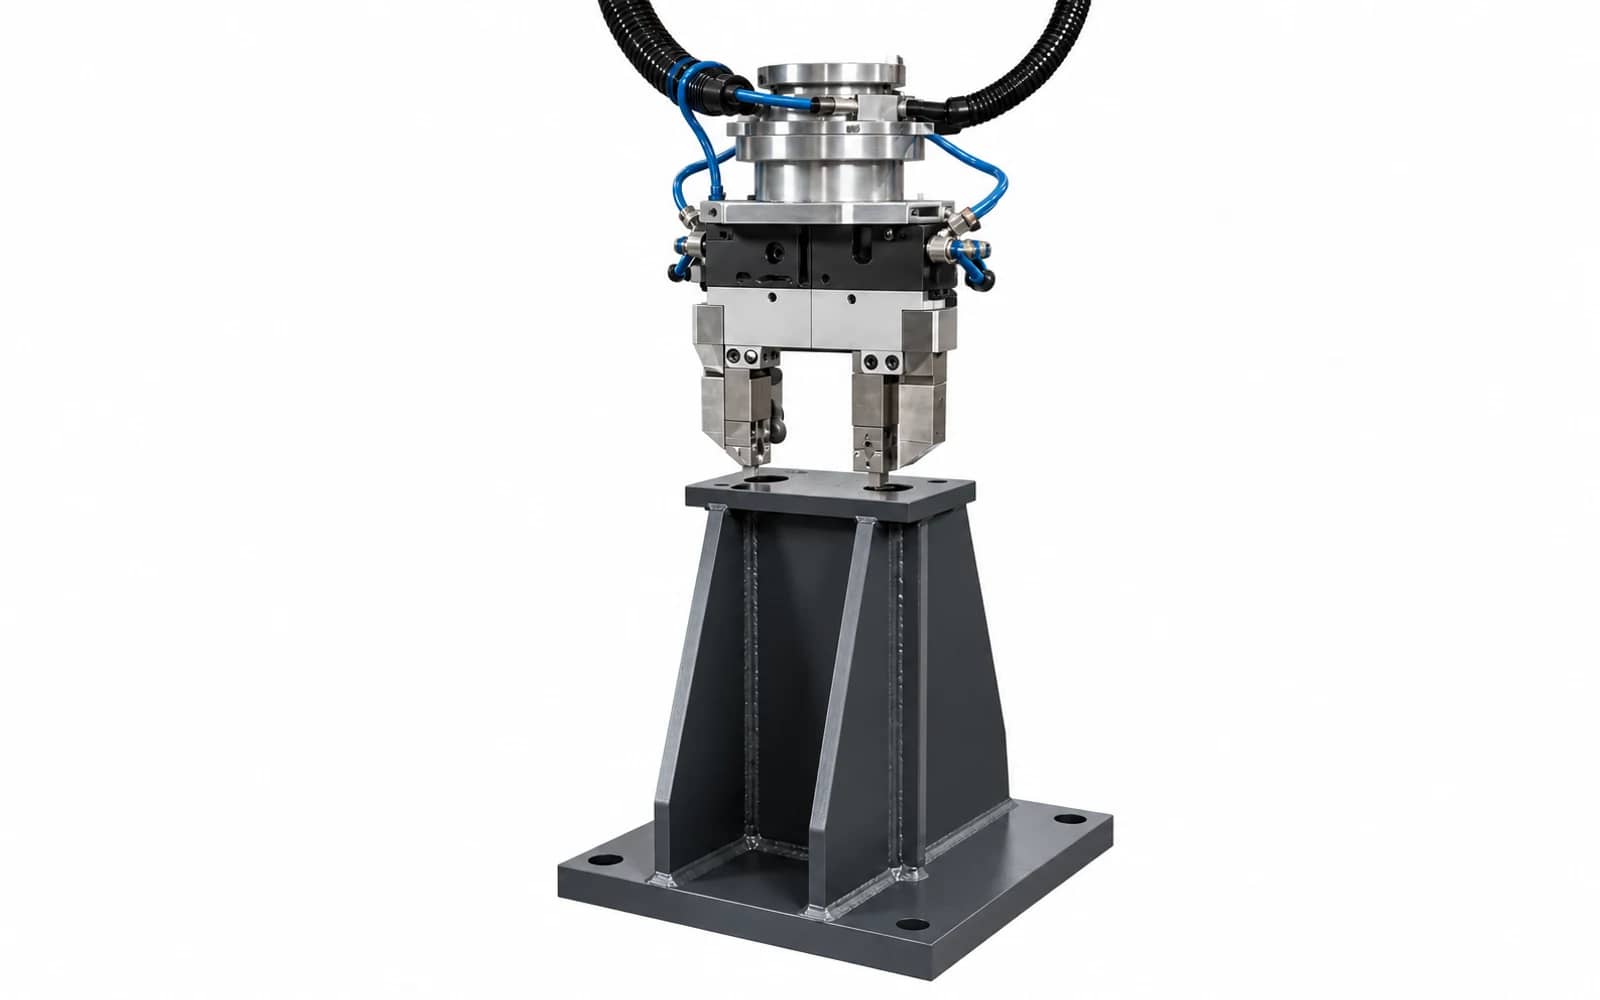
EOAT Personalizado & Base do Robô representative configuration
Configuração representativa

EOAT Personalizado & Base do Robô

Um pacote representativo de componentes personalizados para garras, interfaces de adaptadores, bases, suportes e estruturas soldadas.

Revisar configuração ↗
PRÓXIMA DECISÃO DO PROJETO

Encontre a rota industrial dos robôs que se encaixe na célula completa.

Compartilhe a aplicação, a carga e o envelope de trabalho para receber uma análise focada da plataforma e do escopo do sistema.

Solicite uma lista de sistemas ↗Faça uma pergunta técnica →
Solicitar um OrçamentoWhatsApp