Carregamento e descarregamento
Defina lógica de pegar, colocar, orientação, alimentação/saída e buffer antes de selecionar o robô.
Revisar aplicação ↗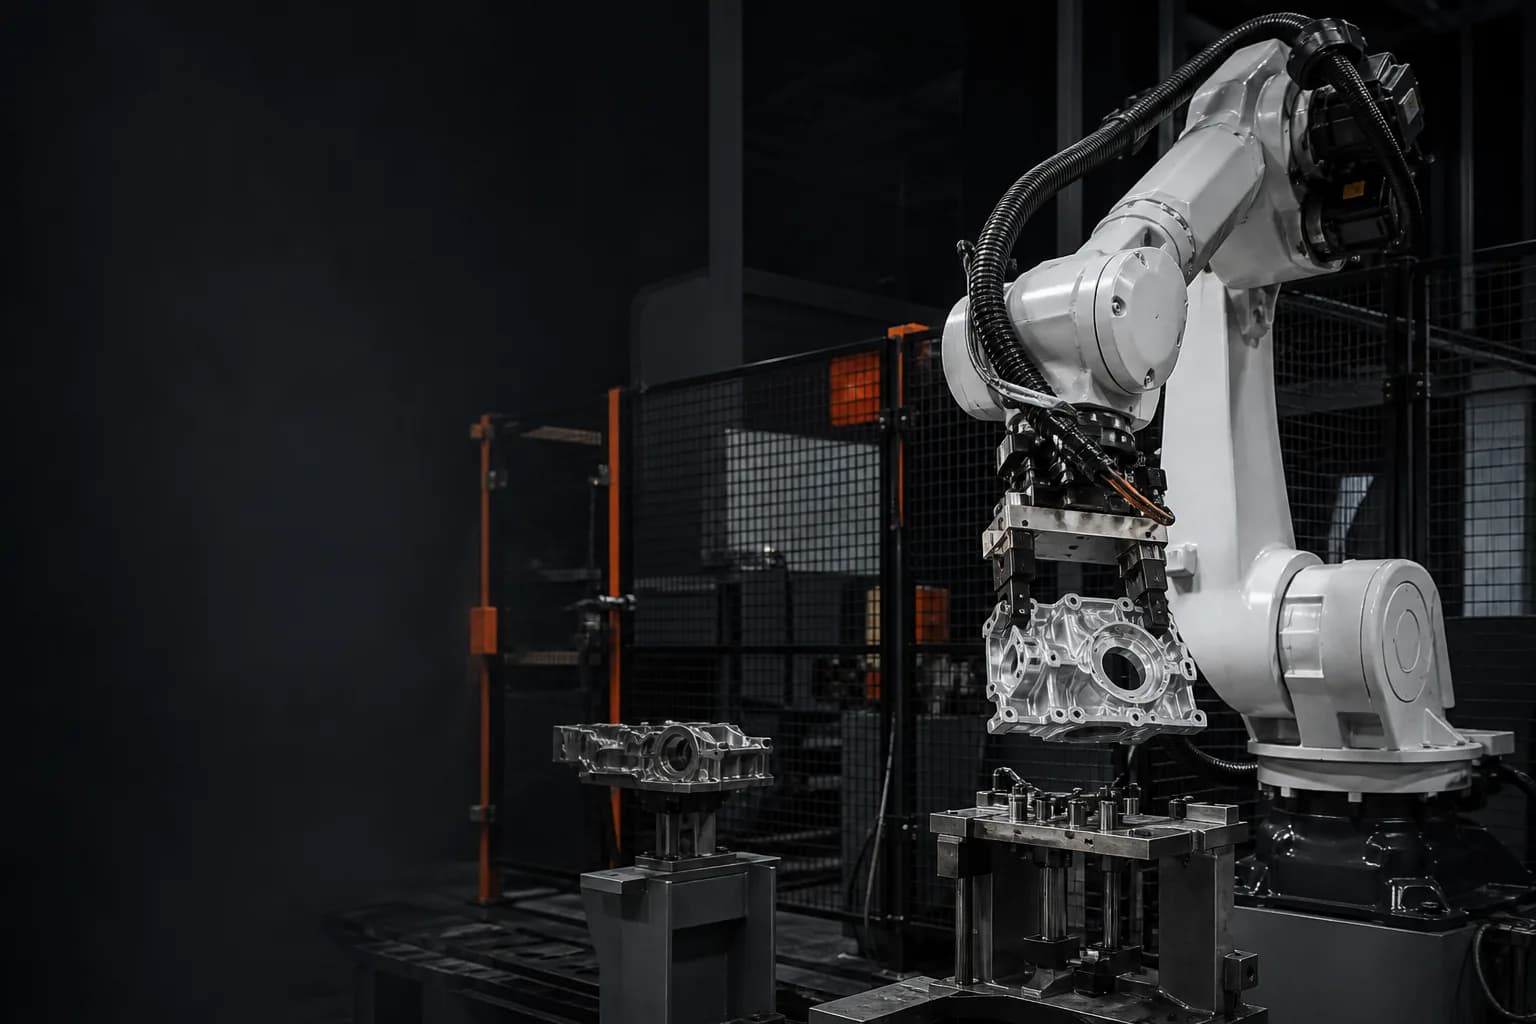
Revise o GP25 quando peças maiores, duas garras ou ferramentas mais pesadas excederem a margem prática de carga de robôs de manuseio menores.
Migrar para um robô maior sem testar ferramentas e layout pode aumentar o tamanho e o custo sem aumentar o throughput.
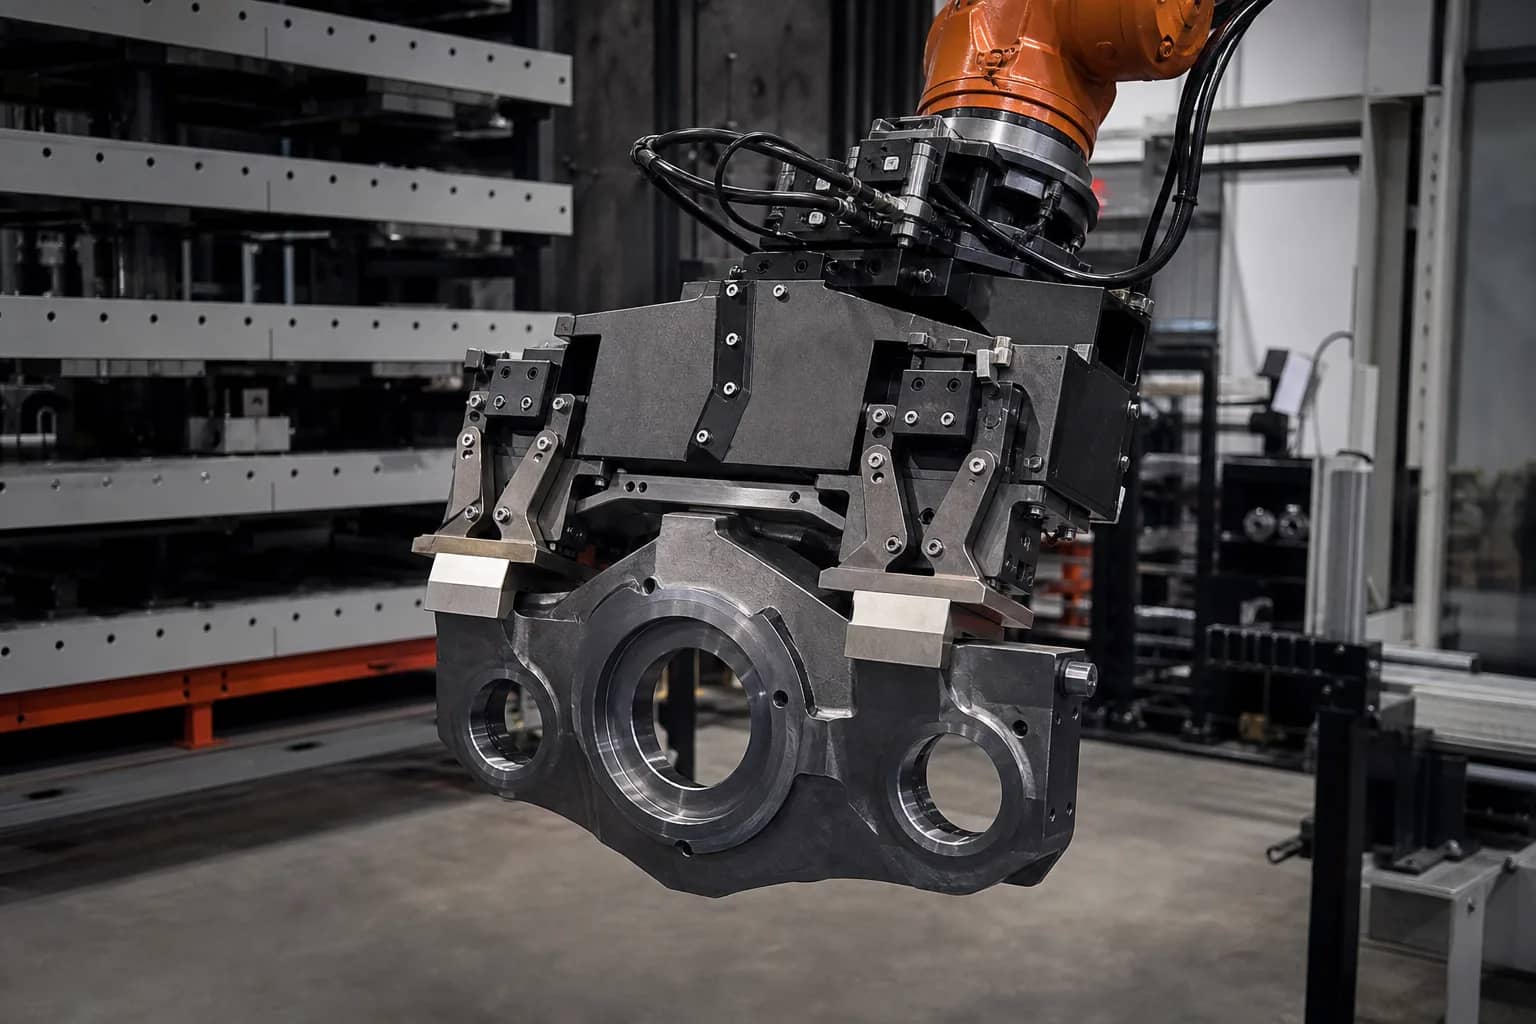
Carga útil, alcance e acesso à ferramenta são verificados em relação à peça real e ao objetivo de produção.
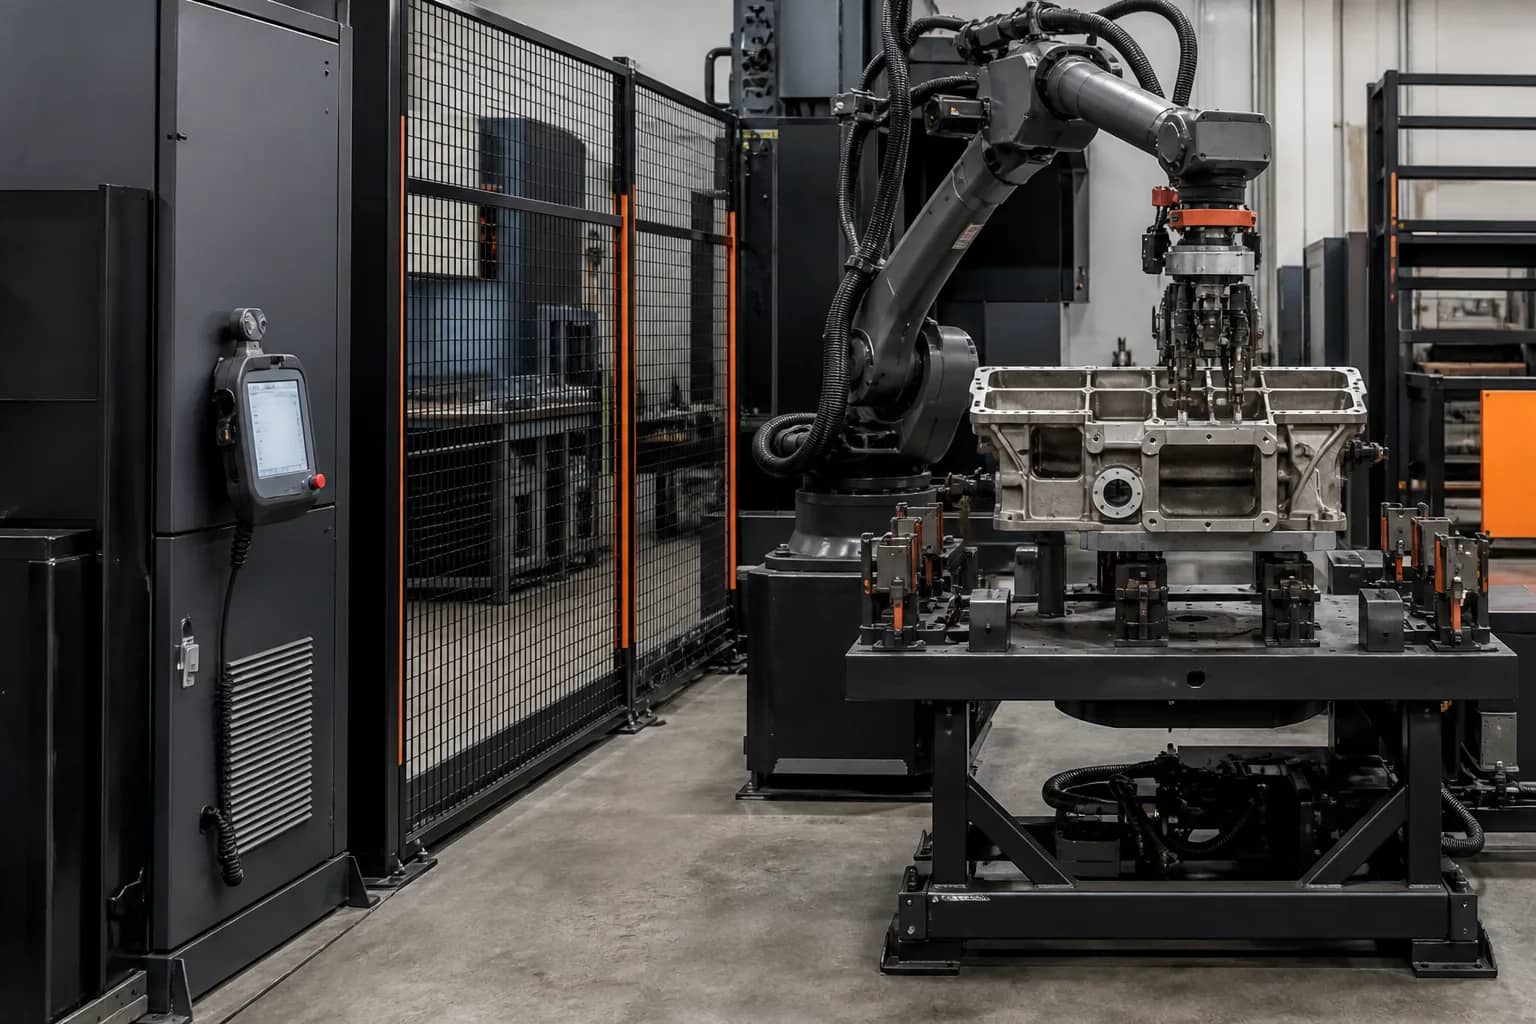
Ferramentas, fixação de peças, controles, segurança e acesso determinam se a plataforma se torna equipamento produtivo.
Uma plataforma de manuseio para avaliar peças e ferramentas maiores conforme carga móvel completa e alcance. Selecione robô, controlador e acessórios conforme sua peça, processo e requisitos de instalação.
Comece com a peça, processo e resultado requerido.
Verificar massa, momentos, acesso, ciclo e interfaces.
Defina os requisitos de instalação e os testes de aceitação.
Caminho técnico baseado em catálogo: compare o robô, controlador e posicionador como uma decisão de célula única Guia de seleção de célula de soldagem Yaskawa →
Defina lógica de pegar, colocar, orientação, alimentação/saída e buffer antes de selecionar o robô.
Revisar aplicação ↗Revise a massa móvel total, centro de gravidade, momento, alcance, throughput e pontos de transferência.
Revisar aplicação ↗Incluir a peça de trabalho, garra, adaptadores, cabos e ferramentas do processo—não apenas a carga útil.
Comprovar ângulo da ferramenta, folga do dispositivo de fixação, margem de singularidade e acesso de serviço no layout real.
Conectar o tempo de movimento, tempo de parada do processo, detecção e lógica de recuperação a um alvo de saída confiável.
Defina fieldbus, interações da máquina, utilidades, proteção e responsabilidade antes da liberação.
Enviar a peça, massa total em movimento incluindo ferramentas, centro de gravidade, alcance e requisito de acesso da ferramenta, processo, ciclo alvo, ambiente, layout, interfaces, destino e rota comercial preferida.
Solicite disponibilidade e opções de entrega do robô e controlador selecionados. Informe ferramental, software, destino e requisitos de instalação para receber uma proposta da configuração necessária.
Geometria da peça de trabalho, massa total em movimento, centro de gravidade, alcance e acesso, processo, ciclo, ambiente, interfaces, segurança e destino determinam a configuração liberada.
Sim. O escopo revisado pode incluir controlador, EOAT, equipamentos de processo, dispositivos de fixação, sensores, proteção e equipamentos adjacentes quando as interfaces e responsabilidades necessárias forem definidas.
Enviar desenhos ou fotos claras, material e dimensões, massa da peça e da ferramenta, objetivo do processo, ciclo ou produção, layout, utilidades, destino e qualquer padrão de controle ou marca preferido.
Envie a caixa de carga máxima e os pontos de manuseio para comparar as opções práticas de robô.