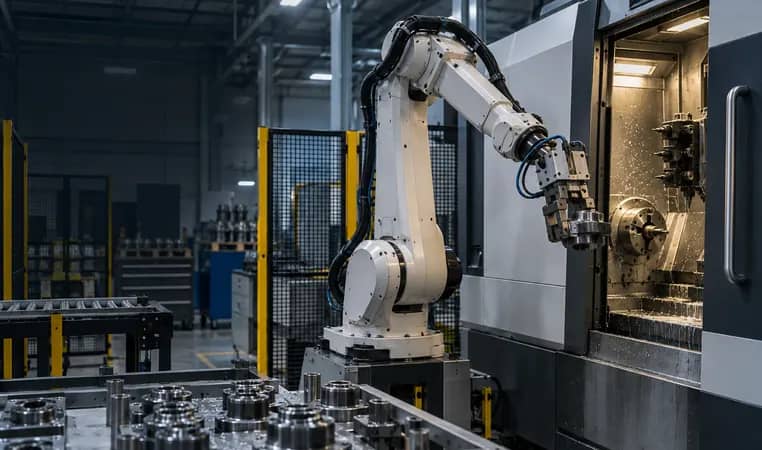
Cinco entradas antes de elegir la pinza
Registre estas condiciones con piezas brutas y terminadas representativas, incluso entre ciclos de limpieza.
- Superficies de contacto
- Caras permitidas, sensibilidad de acabado, rebabas y dirección de carga.
- Envolvente de variación
- Dimensiones, masa, centro de gravedad, película y repetibilidad de presentación.
- Interacción con la máquina
- Mandril o mordaza, aproximación, entrega y holgura disponible.
- Lógica de confirmación
- Cómo se identifica pieza, agarre incompleto, asiento, liberación y duda.
- Servicio y recuperación
- Desgaste, repuestos, inspección, contención de caída y autoridad de reinicio.
No libere EOAT basándose solo en una toma CAD nominal. Confirme contacto y recuperación con piezas representativas, acceso real y las mismas condiciones de refrigerante, viruta y presentación previstas.
Empiece por la pieza y su condición al tomarla
La pinza une el robot con una pieza que puede llegar caliente, aceitosa, húmeda, con rebabas o ligeramente desplazada. Defina qué caras pueden tocarse, cuáles deben protegerse y si la pieza se deforma al sujetarla. Revise toda la trayectoria: la pieza debe permanecer segura durante aceleración, frenado, cambios de dirección y entrega a máquina.
Festo enumera geometría, centro de gravedad, fricción, sensibilidad, tolerancias y entorno como aceite, humedad y temperatura. Son entradas iniciales; la geometría final de mordazas y su validación dependen de la pieza, movimiento y máquina reales.
- Reúna muestras brutas y terminadas con los límites de variación acordados.
- Marque caras de agarre permitidas y caras de referencia protegidas.
- Revise masa y momentos de pinza, adaptadores, cables y pieza como conjunto.
Lecturas de apoyo: Festo — Robot Gripper Selection in 5 Steps ↗
Matriz de selección de pinza
Aceite, viruta, rebaba, acabado y deformación limitan contactos.
Bandeja, apoyos, mandril y holgura definen la envolvente.
Defina evidencia para mover, colocar y reiniciar.
Incluya contención, acceso y responsables.
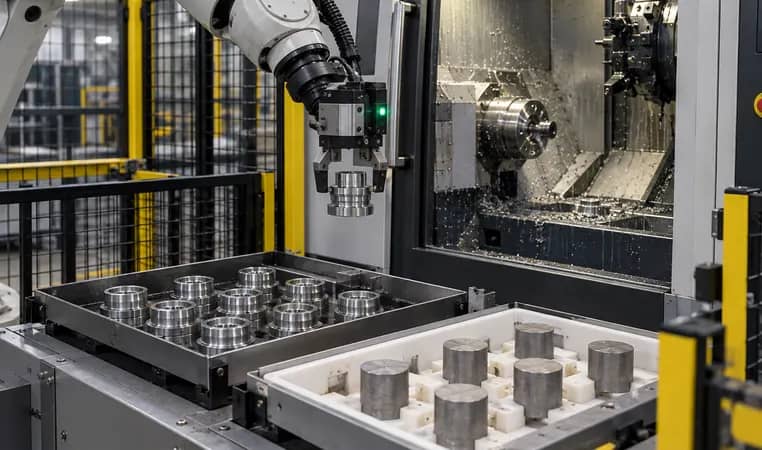
Integre localización y agarre en la misma entrega
La pinza no corrige por sí sola una presentación imprecisa. Identifique orientación en bandeja, aproximación sin interferencia, recepción en el útil de máquina y prueba de asiento. Vention observa que el tamaño y apertura de dedos pueden limitar densidad y holgura de bandejas; esa geometría debe entrar en el requisito de EOAT.
Separe funciones: los apoyos localizan, las mordazas retienen, sensores o la máquina confirman condición y el software decide si el ciclo continúa. Si puede llegar una pieza girada, doble, ausente o fuera de posición, asigne detección y contención antes de liberar el programa.
- Dibuje la envolvente de dedos abiertos en bandeja y máquina.
- Especifique destino de pieza buena, nido de sospecha y contención de rechazo.
- Defina quién confirma el estado de sujeción y la prueba de entrega.
Lecturas de apoyo: Vention — Designing Machine Tending Equipment ↗
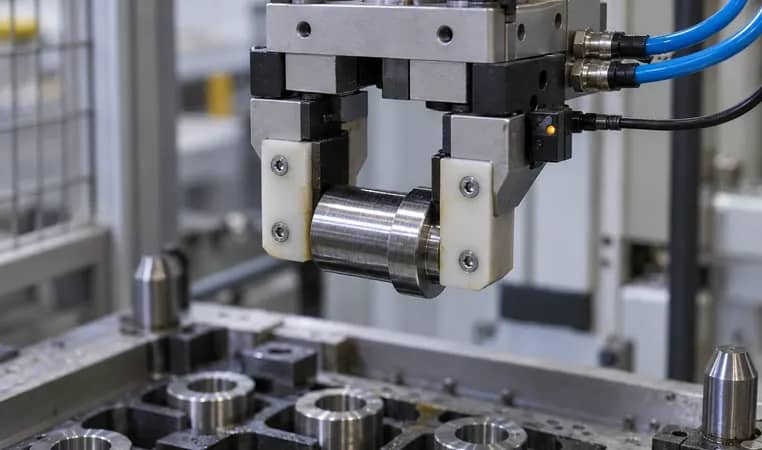
Diseñe la confirmación y las excepciones juntas
La confirmación debe responder una pregunta utilizable: ¿puede el robot avanzar con esta pieza en esta condición? Puede combinar sensores, respuesta de movimiento o señales de máquina, pero debe comprobarse con pieza real y fallos reales.
Prepare respuestas para toma vacía, cierre incompleto, estado inesperado, pérdida y liberación fallida. Indique si el robot espera, se retira, deja la pieza en recuperación o solicita a una persona autorizada.
- Pruebe estados nominales, sin pieza, posición incorrecta y agarre incierto.
- Mantenga un lugar de recuperación accesible fuera de la envolvente de máquina.
- Registre autoridad de reinicio y evidencia antes de reanudar.
Lecturas de apoyo: Association for Advancing Automation — What Is EOAT? ↗
De pieza muestra a concepto validado
Pieza, superficie, variación y entorno
Bandeja, apoyos y trayectoria
Mordazas, contacto y confirmación
Estados nominales y excepciones
Servicio, recuperación y evidencia
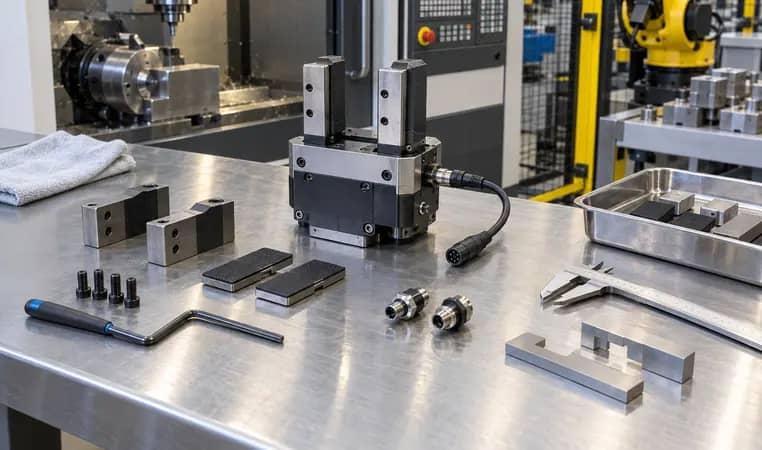
Planifique servicio EOAT alrededor del proceso
Dedos, almohadillas, sellos, racores y cables ven el mismo refrigerante, viruta y contacto que la celda. Ofrezca acceso para inspección y reemplazo sin alterar referencias calibradas. Base intervalos en desgaste observado y guía de proveedor, no en una frecuencia inventada.
El paquete de soporte debe incluir revisión de plano, caras permitidas, acceso, puntos de inspección, repuestos aprobados e instrucción de recuperación. Así la cotización EOAT es comparable y no oculta trabajo de integración.
- Muestre acceso con robot estacionado y máquina en estado de servicio.
- Documente comprobaciones de alineación y sensor tras el mantenimiento.
- Vincule cada cambio de mordazas a validación controlada.
Lecturas de apoyo: Association for Advancing Automation — Physical AI in the Real World ↗
Lista de selección de pinza para machine tending
Use estas filas para comparar conceptos EOAT. La columna de evidencia debe contener observación, plano, prueba o responsable específico.
Copie las filas en su RFQ o modelo de inversión.
| Condición | Definir antes | No suponer | Evidencia |
|---|---|---|---|
| Superficie de agarre | Caras permitidas, fricción y marcas | Superficie uniforme y limpia siempre | Plano marcado y muestras |
| Variación | Dimensión, masa, CG y presentación | CAD nominal es envolvente completa | Tolerancias y conjunto de piezas |
| Aceite y viruta | Condición en toma, asiento y liberación | Contacto seco de laboratorio | Prueba en condición acordada |
| Deformación | Ruta de carga y zonas protegidas | Rigidez por nombre de material | Revisión de pieza y prueba |
| Apoyo de máquina | Referencia, asiento y entrega | La pinza fija ubicación final | Comprobación de aproximación |
| Confirmación | Respuesta normal, sin pieza e incierta | Mordazas cerradas prueban pieza correcta | Tabla de estados y prueba |
| Holgura de bandeja | Envolvente de dedos y piezas adyacentes | Solo espacio entre piezas | Plano o prueba física |
| Pieza caída | Contención, detección y autoridad | Intervención sin plan | Escenario presenciado |
| Servicio EOAT | Acceso, sensor y repuestos | Mantenimiento fuera del alcance | Revisión de acceso y lista |
| Aceptación | Estados, movimiento y entrega | Una toma correcta demuestra preparación | Registro controlado |
Preguntas frecuentes
¿Cómo elegir una pinza para piezas mecanizadas aceitosas?
Empiece por superficie real, película de refrigerante o aceite, viruta, orientación y trayectoria. Valide el contacto elegido con piezas representativas; una demostración seca o CAD nominal no prueba un agarre de producción.
¿Una pinza cerrada demuestra que la pieza está correcta?
No necesariamente. Puede cerrarse sin pieza, con posición incorrecta o agarre incompleto. Defina la confirmación necesaria y pruebe condiciones normales y de excepción.
¿Una sola pinza sirve para toda la familia?
Solo si geometría, superficies, masa, variación, acceso y colocación son compatibles. Compare mordazas intercambiables, herramientas dedicadas y cambiador contra el trabajo real de cambio y validación.
¿Qué debe incluir una prueba de aceptación?
Piezas representativas, toma, movimiento, colocación, entrega a máquina, respuesta sin pieza, agarre incierto, recuperación y regreso a servicio tras el mantenimiento acordado.
Fuentes originales y límite del proyecto
Convierta la interfaz de pieza en un alcance EOAT revisable
Comparta planos, muestras o fotos de condición, sujeción de máquina, presentación, ciclo y excepciones. Podemos ordenar las preguntas de pinza, staging y control para una propuesta específica.
Hablar sobre EOAT ↗