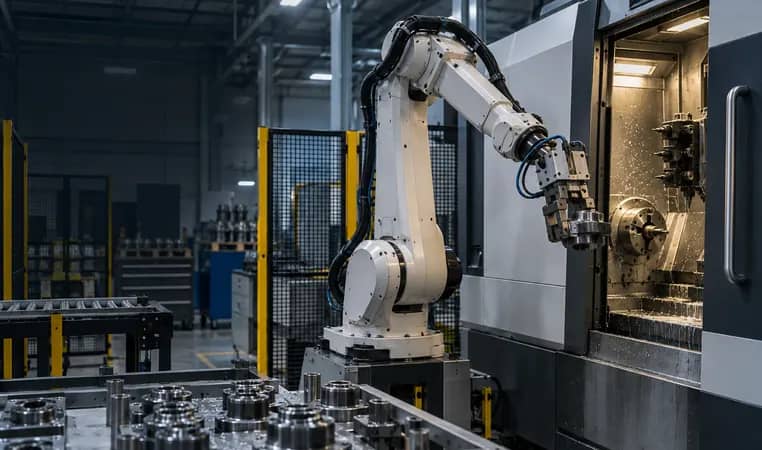
Cinco entradas antes de selecionar a garra
Registre com peças brutas e acabadas representativas, inclusive condições entre ciclos de limpeza.
- Superfícies de contato
- Faces permitidas, acabamento, rebarbas e direção de carga.
- Envelope de variação
- Dimensões, massa, centro de gravidade, filme e repetibilidade.
- Interação com máquina
- Mandril, aproximação, transferência e folga disponível.
- Lógica de confirmação
- Como identificar peça, pega incompleta, assentamento, liberação e dúvida.
- Serviço e recuperação
- Desgaste, peças de reposição, inspeção, contenção e reinício.
Não libere EOAT apenas por uma pega CAD nominal. Confirme contato e recuperação com peças representativas, acesso real e as condições previstas de fluido, cavaco e apresentação.
Comece pela peça e sua condição na coleta
A garra conecta o robô a uma peça que pode chegar quente, oleosa, úmida, com rebarbas ou deslocada. Defina faces permitidas, superfícies protegidas e possível flexão sob aperto. Revise toda a trajetória: a peça precisa permanecer segura durante aceleração, desaceleração, mudança de direção e entrega à máquina.
A orientação da Festo lista geometria, centro de gravidade, atrito, sensibilidade, tolerâncias e ambiente como óleo, umidade e temperatura. São entradas; a garra final e sua validação dependem da peça, do movimento e da máquina reais.
- Reúna amostras brutas e acabadas com limites acordados.
- Marque faces de pega e de referência protegidas.
- Revise massa e momento de garra, adaptadores, cabos e peça juntos.
Leituras de apoio: Festo — Robot Gripper Selection in 5 Steps ↗
Matriz de seleção da garra
Óleo, cavaco, rebarba, acabamento e deformação limitam contato.
Bandeja, referências, mandril e folga definem o envelope.
Defina a evidência para mover, colocar e reiniciar.
Inclua contenção, acesso e responsáveis.
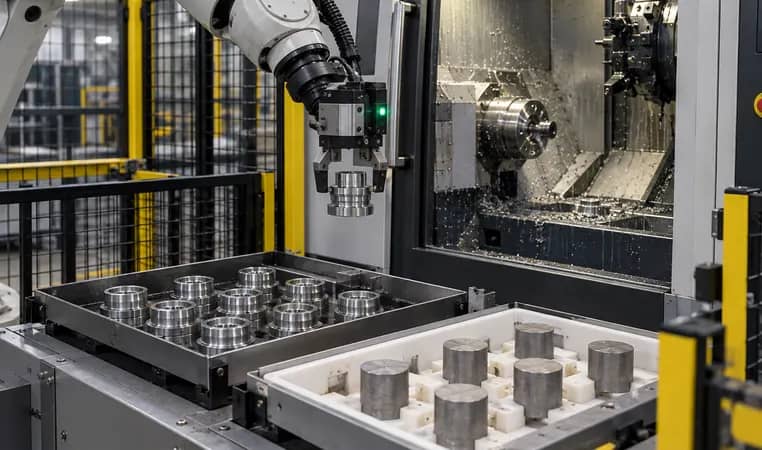
Faça localização e preensão trabalharem na mesma transferência
A garra não corrige sozinha uma apresentação imprecisa. Identifique orientação na bandeja, aproximação sem colisão, recebimento no dispositivo e prova de assentamento. A Vention observa que tamanho e abertura dos dedos podem limitar densidade e folga; essa geometria deve entrar no requisito EOAT.
Separe funções: referências localizam, dedos retêm, sensores ou máquina confirmam condição e o software decide continuidade. Se a peça pode chegar girada, dupla, ausente ou fora de posição, atribua detecção e contenção antes de liberar o programa.
- Desenhe o envelope aberto em bandeja e máquina.
- Defina destino de boa, ninho de suspeita e contenção de rejeito.
- Defina responsável pela confirmação de fixação e teste de transferência.
Leituras de apoio: Vention — Designing Machine Tending Equipment ↗
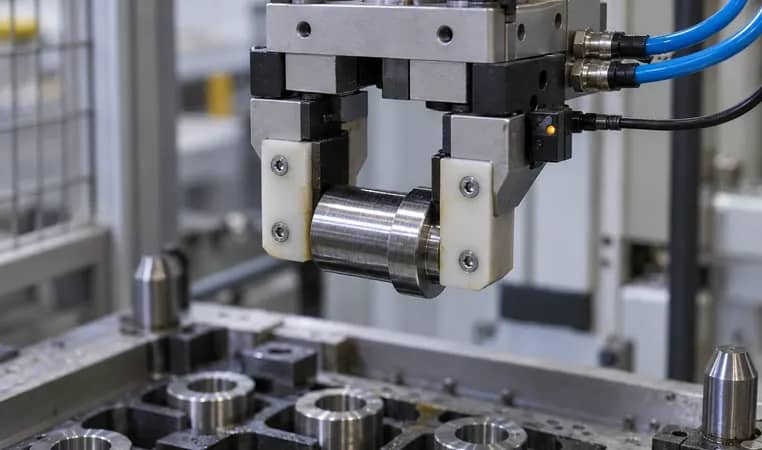
Projete confirmação e exceções em conjunto
A confirmação deve responder: o robô pode seguir com esta peça nesta condição? Pode combinar sensores, movimento ou retorno da máquina, mas deve ser testada com peça e falhas reais.
Prepare respostas para coleta vazia, fechamento incompleto, condição inesperada, perda e falha de liberação. Indique se o robô aguarda, recua, deposita em recuperação ou chama pessoa autorizada.
- Teste condição nominal, sem peça, posição errada e pega incerta.
- Mantenha local de recuperação acessível fora do envelope da máquina.
- Registre autoridade de reinício e evidência antes de retomar.
Leituras de apoio: Association for Advancing Automation — What Is EOAT? ↗
Da amostra ao conceito validado
Peça, superfície, variação e ambiente
Bandeja, referências e trajetória
Dedos, contato e confirmação
Estados normais e exceções
Serviço, recuperação e evidência
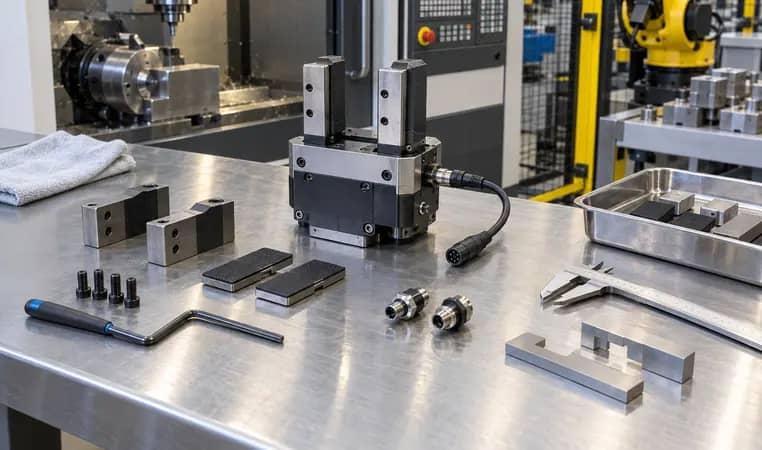
Planeje o serviço EOAT ao redor do processo
Dedos, pastilhas, vedações, conexões e cabos recebem o mesmo fluido, cavaco e contato da célula. Ofereça acesso para inspeção e troca sem alterar referências calibradas. Baseie intervalos em desgaste observado e guia do fornecedor, não em frequência inventada.
O pacote de suporte deve conter revisão de desenho, faces permitidas, acesso, inspeção, peças aprovadas e instrução de recuperação. Assim a cotação EOAT permanece comparável e não esconde integração.
- Mostre acesso com robô estacionado e máquina em serviço.
- Documente alinhamento e checagem de sensor após manutenção.
- Vincule troca de dedos a validação controlada.
Leituras de apoio: Association for Advancing Automation — Physical AI in the Real World ↗
Checklist de seleção de garra para machine tending
Use as linhas para comparar EOAT. A coluna de evidência deve conter observação, desenho, teste ou responsável específico.
Copie as linhas para sua RFQ ou planilha de investimento.
| Condição | Definir antes | Não presumir | Evidência |
|---|---|---|---|
| Superfície de pega | Faces permitidas, atrito e marcas | Superfície limpa e uniforme sempre | Desenho marcado e amostras |
| Variação | Dimensão, massa, CG e apresentação | CAD nominal é envelope completo | Tolerâncias e conjunto de peças |
| Óleo e cavaco | Condição na coleta, assentamento e liberação | Contato seco de laboratório | Teste na condição acordada |
| Deformação | Caminho de carga e zonas protegidas | Rigidez pelo nome do material | Revisão e teste |
| Referência da máquina | Datum, assentamento e transferência | Garra define posição final | Checagem de aproximação |
| Confirmação | Resposta normal, sem peça e incerta | Dedos fechados provam peça correta | Tabela de estados e teste |
| Folga da bandeja | Envelope de dedos e peças vizinhas | Só espaço entre peças | Layout ou teste físico |
| Peça caída | Contenção, detecção e autoridade | Intervenção sem plano | Cenário testemunhado |
| Serviço EOAT | Acesso, sensor e sobressalentes | Manutenção fora do escopo | Revisão e lista |
| Aceitação | Estados, movimento e transferência | Uma coleta prova prontidão | Registro controlado |
Perguntas frequentes
Como escolher garra para peças usinadas oleosas?
Comece pela superfície real, filme de fluido ou óleo, cavaco, orientação e trajetória. Valide o contato com peças representativas; demonstração seca ou CAD nominal não prova pega de produção.
Garra fechada prova que a peça está correta?
Não necessariamente. Ela pode fechar sem peça, com posição errada ou pega incompleta. Defina a confirmação necessária e teste condições normais e exceções.
Uma garra atende toda a família?
Somente se geometria, superfícies, massa, variação, acesso e posicionamento forem compatíveis. Compare dedos intercambiáveis, ferramentas dedicadas e trocador contra o trabalho real de troca e validação.
O que incluir no teste de aceitação?
Peças representativas, coleta, movimento, posicionamento, transferência, resposta sem peça, pega incerta, recuperação e retorno ao serviço após manutenção acordada.
Fontes originais e limite do projeto
Transforme a interface da peça em escopo EOAT revisável
Compartilhe desenhos, amostras ou fotos de condição, fixação da máquina, apresentação, ciclo e exceções. Podemos organizar as questões de garra, staging e controle para uma proposta específica.
Falar sobre EOAT ↗