Cinco preguntas antes de declarar compatibilidad
Responda desde la versión de control y periféricos elegidos, no desde el nombre de una familia.
- Identidad
- Robot, controlador, software, opciones y revisión.
- Movimiento
- Ejes externos, cinemática y responsable de calibración.
- Interfaces
- Fuente de soldadura, sensado, I/O y entrega a planta.
- Seguridad
- Bus seguro, paradas y límite de validación.
- Recuperación
- Respaldo, acceso, restauración, reinicio y FAT.
No declare compatible un controlador por tener Ethernet o porque otra instalación usó un robot similar. Confirme controlador exacto, software, opciones, dispositivos, arquitectura de seguridad y recuperación contra documentación vigente y diseño liberado.
La compatibilidad empieza con identidad exacta
Registre modelo de robot, familia de controlador, revisión de software o firmware, opciones instaladas, versión de pendant/herramienta y archivo de configuración. La misma familia puede tener capacidades distintas si cambian hardware, versión u opciones. ‘Controlador de robot’ en una compra deja demasiado sin definir.
Use el manual vigente del fabricante para la versión exacta como autoridad. La lista es neutra: ayuda a preguntar sin implicar autorización, biblioteca universal de licencias o soporte preaprobado para una configuración.
Lecturas de apoyo: ABB — SafeMove controller safety ↗
Compatibilidad es matriz, no etiqueta sí/no
Hardware, software y opciones exactos.
Dispositivo, método, datos y responsable.
Estado seguro y validación se definen aparte.
Respaldo y reinicio se presencian.
Mapee cada interfaz de proceso y planta por método y responsable
Enumere fuente de soldadura, alimentador, servicio de antorcha, sensores, drives de posicionador, I/O estándar, PLC/MES y acceso remoto. Para cada uno registre conexión, protocolo o señal, dirección de datos, estado esperado, responsable y evidencia. ‘Bus incluido’ no identifica archivo, opción, mapeo o responsabilidad.
Los ejes externos merecen su propia fila porque drive, feedback y cinemática pueden diferir de las articulaciones nativas. MotionPlus, por ejemplo, separa objetivos del controlador de comunicación EtherCAT. Úselo como recordatorio para separar responsabilidad de movimiento e interfaz en cualquier plataforma.
Lecturas de apoyo: Universal Robots — MotionPlus external-axis architecture ↗
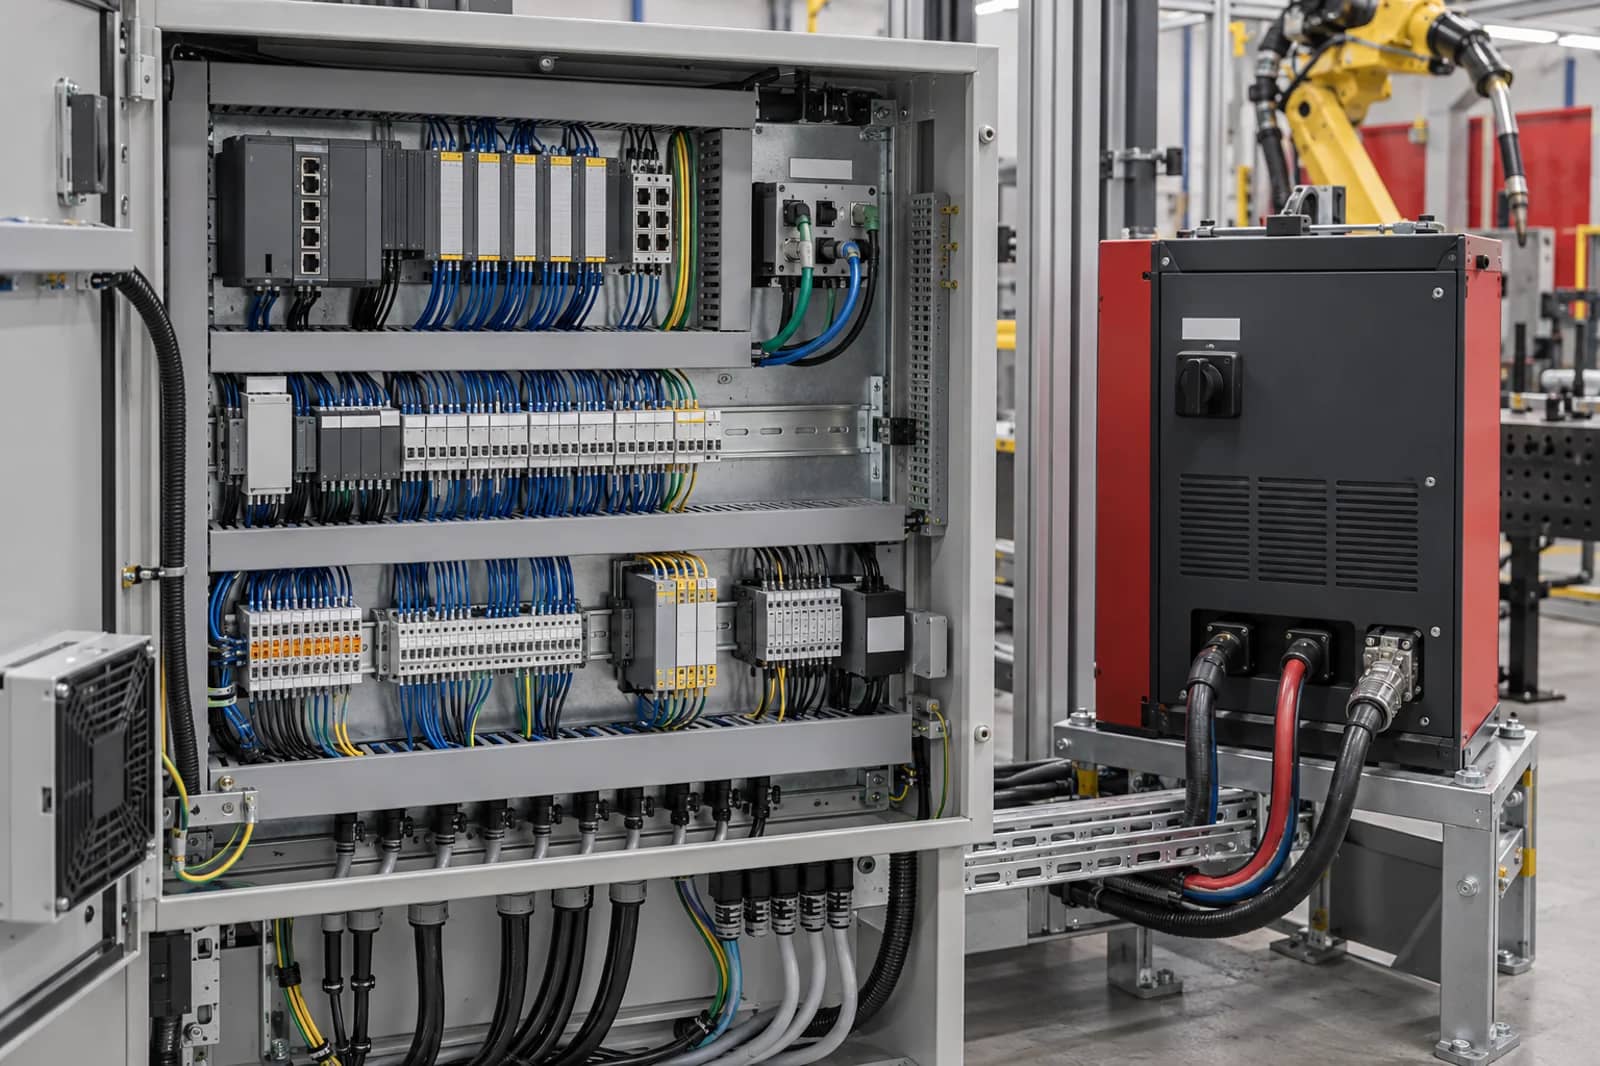
Trate comunicación de seguridad como decisión separada
I/O estándar e interfaz de seguridad no tienen el mismo propósito. Material de ABB SafeMove describe funciones de seguridad y conectividad de bus seguro; su manual indica que la comunicación de seguridad con el módulo requiere bus seguro. Manual elegido y diseño de celda definen aplicabilidad.
Defina guardas, interlocks, paradas, estado seguro, autoridad de reset y entregable de validación con la parte responsable. Esta guía no reemplaza evaluación de riesgo ni validación; evita que una interfaz de seguridad quede sin nombre en el alcance comercial.
Lecturas de apoyo: ABB — SafeMove controller safety ↗ · ABB — Functional safety and SafeMove application manual ↗
Del controlador elegido al paquete probado
Modelo, versión y opciones
Movimiento, proceso, I/O y datos
Responsabilidad de seguridad y recuperación
Documentación vigente y archivos controlados
Comportamiento FAT y pendientes
Haga respaldo, acceso y recuperación parte del FAT
Un sistema compatible necesita forma controlada de identificar configuración liberada, limitar acceso, crear respaldo, restaurarlo, restablecer referencias y volver a estado definido. La guía ABB recomienda entorno protegido, control de acceso y separación de redes generales; sus métodos no se transfieren automáticamente, pero la pregunta de responsable es universal.
Presencie la restauración o recuperación acordada en etapa adecuada, con límite claro de simulación segura. Registre pruebas, versiones, condiciones que requieren inspección y quién aprueba volver a automático. Un respaldo sin procedimiento de restauración no es plan completo.
Lecturas de apoyo: ABB — secure operation for industrial control systems ↗
Checklist de compatibilidad de controlador
Use una fila por interfaz real. Confirme versión seleccionada y responsable antes de declarar la celda lista para FAT.
Copie las filas en su RFQ o modelo de inversión.
| Interfaz | Confirmar | No asumir | Evidencia / responsable |
|---|---|---|---|
| Identidad | Robot, control, software, opciones y revisión | La familia define capacidad instalada | Registro de configuración vigente |
| Ejes externos | Cantidad, drive, feedback, cinemática y calibración | Todo posicionador es nativo | Archivo de movimiento e integrador |
| Paquete de soldadura | Fuente, alimentador, servicio y señales | Un conector prueba control de proceso | Mapa y responsable de proceso |
| Sensado | Tipo, energía, datos, tiempo y excepción | Un puerto sirve para todo sensor | Manual elegido y responsable |
| I/O estándar | Señales, voltaje, mapeo, tiempo y handshake | ‘I/O incluido’ define mapeos | Lista y responsable de puesta |
| I/O de seguridad | Arquitectura, bus seguro o cableado, estado seguro | I/O estándar es interfaz segura | Diseño y validador |
| Entrega a planta | Límite PLC/MES, datos, tasa y acceso | Conexión de red es entrega aprobada | Mapa de datos y responsable |
| Control de acceso | Usuarios, roles, acceso remoto y entorno | Cualquier laptop puede conectar | Procedimiento y responsable |
| Respaldo y restauración | Archivo, secuencia y referencias | Un archivo guardado es plan | Registro de recuperación |
| Evidencia FAT | Comportamiento, excepciones, versiones y pendientes | Una demo prueba cada interfaz | Protocolo y disposición FAT |
Preguntas frecuentes
¿Qué significa compatibilidad de controlador?
Significa que versión exacta y opciones se confirman con robot, periféricos, interfaces, diseño de seguridad y recuperación elegidos. No es promesa genérica entre marcas.
¿Ethernet hace compatible una fuente de soldadura?
No. Confirme opción de control, conexión, protocolo, mapeo, tiempo, responsable, comportamiento seguro y prueba de aceptación del dispositivo elegido.
¿I/O estándar y seguridad son intercambiables?
No. Sirven funciones distintas. Documentación del control elegido y diseño de seguridad deben definir arquitectura, estado seguro y responsabilidad de validación.
¿Qué debe incluir recuperación de controlador?
Configuración liberada, control de acceso, respaldo, restauración, referencias, inspecciones de excepción y quién autoriza volver a automático.
Fuentes originales y límite del proyecto
Convierta preguntas de control en alcance revisable
Comparta identificación de robot y control, periféricos, ejes externos, entrega a planta, límite de seguridad, layout y aceptación. Podemos ordenar interfaces desconocidas antes de una propuesta específica.
Hablar de interfaces de control ↗