Cinco perguntas antes de declarar compatibilidade
Responda pela versão do controlador e pelos periféricos escolhidos, não pelo nome de uma família.
- Identidade
- Robô, controlador, software, opções e revisão.
- Movimento
- Eixos externos, cinemática e responsável pela calibração.
- Interfaces
- Fonte de soldagem, sensoriamento, I/O e entrega à planta.
- Segurança
- Fieldbus seguro, paradas e limite de validação.
- Recuperação
- Backup, acesso, restauração, reinício e FAT.
Não declare um controlador compatível porque possui Ethernet ou porque outra instalação usou robô semelhante. Confirme controlador exato, software, opções, dispositivos, arquitetura de segurança e recuperação contra documentação atual e projeto de célula liberado.
Compatibilidade começa com identidade exata
Registre modelo do robô, família do controlador, revisão de software ou firmware, opções instaladas, versão do pendant/ferramenta e arquivo de configuração. A mesma família pode ter capacidades diferentes se mudam hardware, versão ou opções. ‘Controlador do robô’ numa compra deixa informação demais indefinida.
Use o manual atual do fabricante para a versão exata como autoridade. O checklist é neutro: ajuda a perguntar sem implicar autorização, biblioteca universal de licenças ou suporte pré-aprovado para uma configuração.
Leituras de apoio: ABB — SafeMove controller safety ↗
Compatibilidade é matriz, não rótulo sim/não
Hardware, software e opções exatos.
Dispositivo, método, dados e responsável.
Estado seguro e validação são definidos separadamente.
Backup e reinício são testemunhados.
Mapeie cada interface de processo e planta por método e responsável
Liste fonte de soldagem, alimentador, serviço da tocha, sensores, drives de posicionador, I/O padrão, PLC/MES e acesso remoto. Para cada um registre conexão, protocolo ou sinal, direção de dados, estado esperado, responsável e evidência. ‘Fieldbus incluído’ não identifica arquivo, opção, mapeamento ou responsabilidade.
Eixos externos merecem uma linha própria porque drive, feedback e cinemática podem ser distintos das juntas nativas. A documentação MotionPlus, por exemplo, separa alvos do controlador da comunicação EtherCAT. Use isso como lembrete para separar responsabilidade de movimento e de interface em qualquer plataforma.
Leituras de apoio: Universal Robots — MotionPlus external-axis architecture ↗
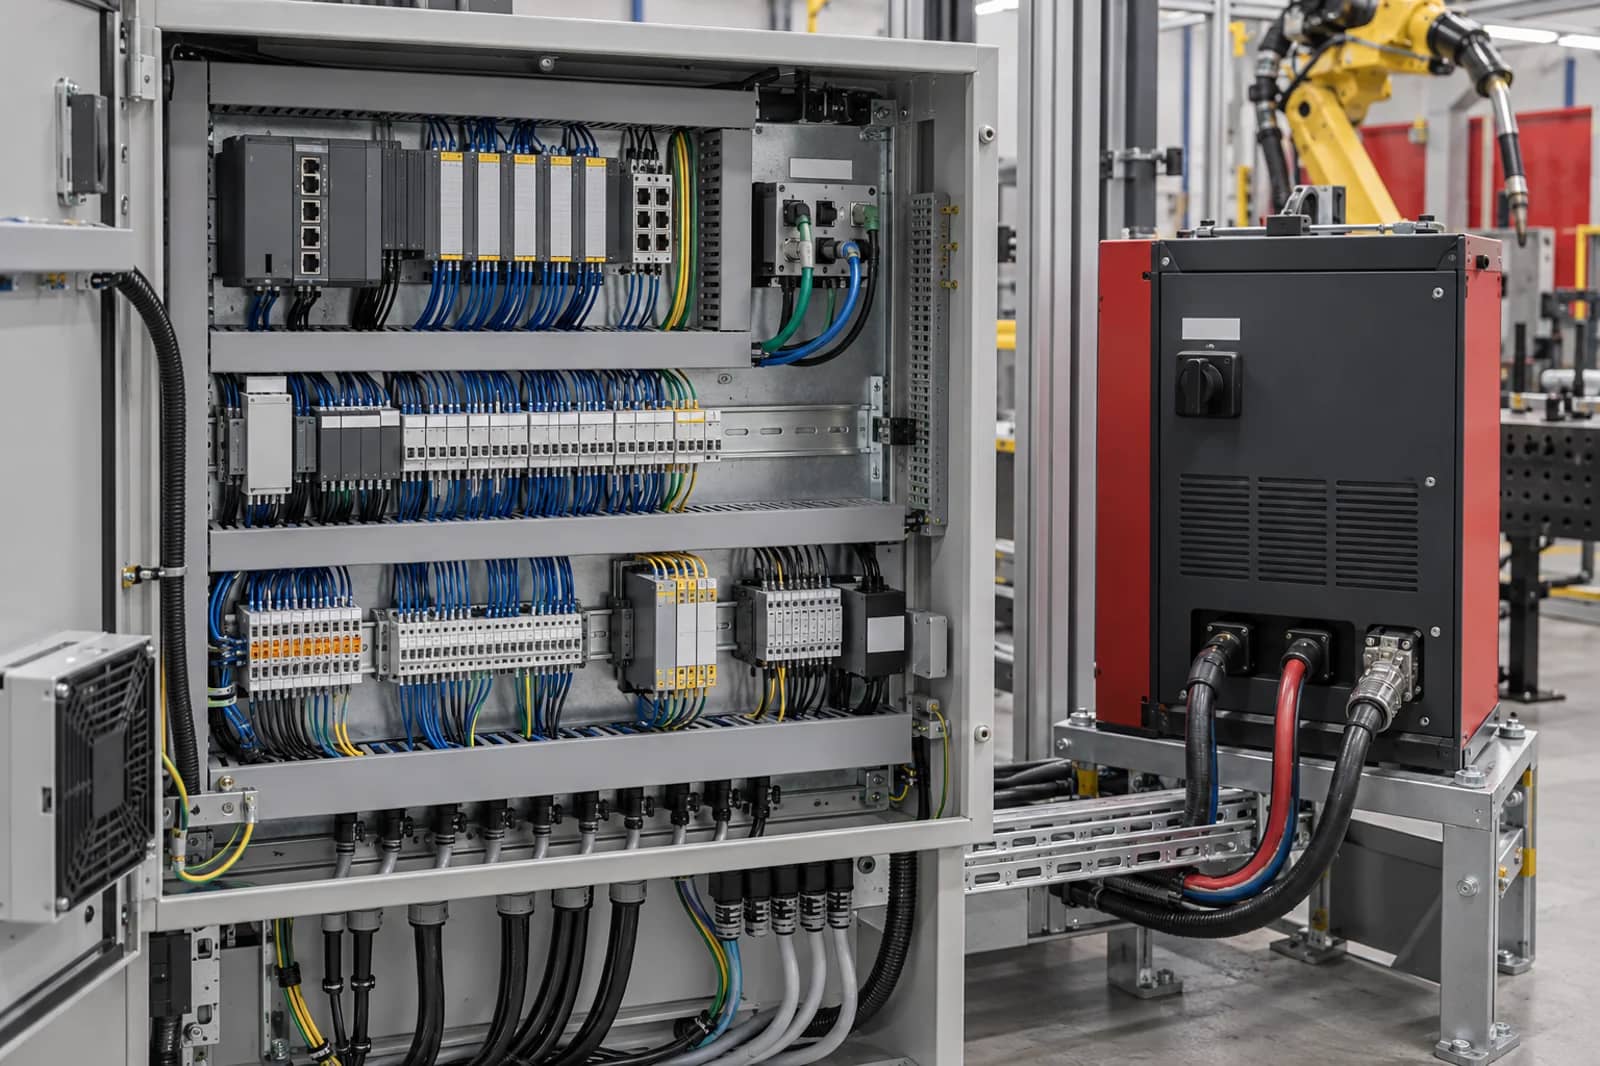
Trate comunicação de segurança como decisão separada
I/O padrão e interface de segurança não têm o mesmo propósito. O material ABB SafeMove descreve funções de segurança e conectividade de fieldbus seguro; seu manual indica que a comunicação de segurança com o módulo requer fieldbus seguro. Manual escolhido e projeto de célula definem aplicabilidade.
Defina proteções, intertravamentos, paradas, estado seguro, autoridade de reset e entrega de validação com a parte responsável. Este guia não substitui avaliação de risco nem validação; evita que uma interface de segurança fique sem nome no escopo comercial.
Leituras de apoio: ABB — SafeMove controller safety ↗ · ABB — Functional safety and SafeMove application manual ↗
Do controlador escolhido ao pacote comprovado
Modelo, versão e opções
Movimento, processo, I/O e dados
Responsabilidade de segurança e recuperação
Documentação atual e arquivos controlados
Comportamento FAT e pendências
Faça backup, acesso e recuperação parte do FAT
Um sistema compatível precisa de forma controlada de identificar configuração liberada, limitar acesso, criar backup, restaurar, restabelecer referências e voltar a estado definido. A orientação ABB recomenda ambiente protegido, controle de acesso e separação de redes gerais; os métodos não se transferem automaticamente, mas a pergunta de responsabilidade é universal.
Testemunhe a restauração ou recuperação acordada em etapa adequada, com limite claro de simulação segura. Registre testes, versões, condições que exigem inspeção e quem aprova retorno ao automático. Um backup sem procedimento de restauração não é plano completo.
Leituras de apoio: ABB — secure operation for industrial control systems ↗
Checklist de compatibilidade de controlador
Use uma linha por interface real. Confirme versão selecionada e responsável antes de declarar a célula pronta para FAT.
Copie as linhas para sua RFQ ou planilha de investimento.
| Interface | Confirmar | Não presumir | Evidência / responsável |
|---|---|---|---|
| Identidade | Robô, controle, software, opções e revisão | A família define capacidade instalada | Registro de configuração atual |
| Eixos externos | Quantidade, drive, feedback, cinemática e calibração | Todo posicionador é nativo | Arquivo de movimento e integrador |
| Pacote de soldagem | Fonte, alimentador, serviço e sinais | Conector prova controle de processo | Mapa e responsável pelo processo |
| Sensoriamento | Tipo, energia, dados, tempo e exceção | Uma porta serve para todo sensor | Manual escolhido e responsável |
| I/O padrão | Sinais, tensão, mapeamento, tempo e handshake | ‘I/O incluído’ define mapeamentos | Lista e responsável pela partida |
| I/O de segurança | Arquitetura, fieldbus seguro ou cabeamento, estado seguro | I/O padrão é interface segura | Projeto e validador |
| Entrega à planta | Limite PLC/MES, dados, taxa e acesso | Conexão de rede é entrega aprovada | Mapa de dados e responsável |
| Controle de acesso | Usuários, funções, acesso remoto e ambiente | Qualquer notebook pode conectar | Procedimento e responsável |
| Backup e restauração | Arquivo, sequência e referências | Arquivo salvo é um plano | Registro de recuperação |
| Evidência FAT | Comportamento, exceções, versões e pendências | Uma demo prova cada interface | Protocolo e disposição FAT |
Perguntas frequentes
O que significa compatibilidade de controlador?
Significa que versão e opções exatas são confirmadas com robô, periféricos, interfaces, projeto de segurança e recuperação escolhidos. Não é promessa genérica entre marcas.
Ethernet torna fonte de soldagem compatível?
Não. Confirme opção do controlador, conexão, protocolo, mapeamento, tempo, responsável, comportamento seguro e teste de aceitação do dispositivo escolhido.
I/O padrão e segurança são intercambiáveis?
Não. Servem funções diferentes. Documentação do controlador escolhido e projeto de segurança devem definir arquitetura, estado seguro e responsabilidade de validação.
O que deve incluir recuperação do controlador?
Configuração liberada, controle de acesso, backup, restauração, referências, inspeções de exceção e quem autoriza retorno ao automático.
Fontes originais e limite do projeto
Transforme perguntas do controlador em escopo revisável
Compartilhe identificação do robô e do controlador, periféricos, eixos externos, entrega à planta, limite de segurança, layout e aceitação. Podemos organizar interfaces desconhecidas antes de uma proposta específica.
Falar sobre interfaces de controle ↗