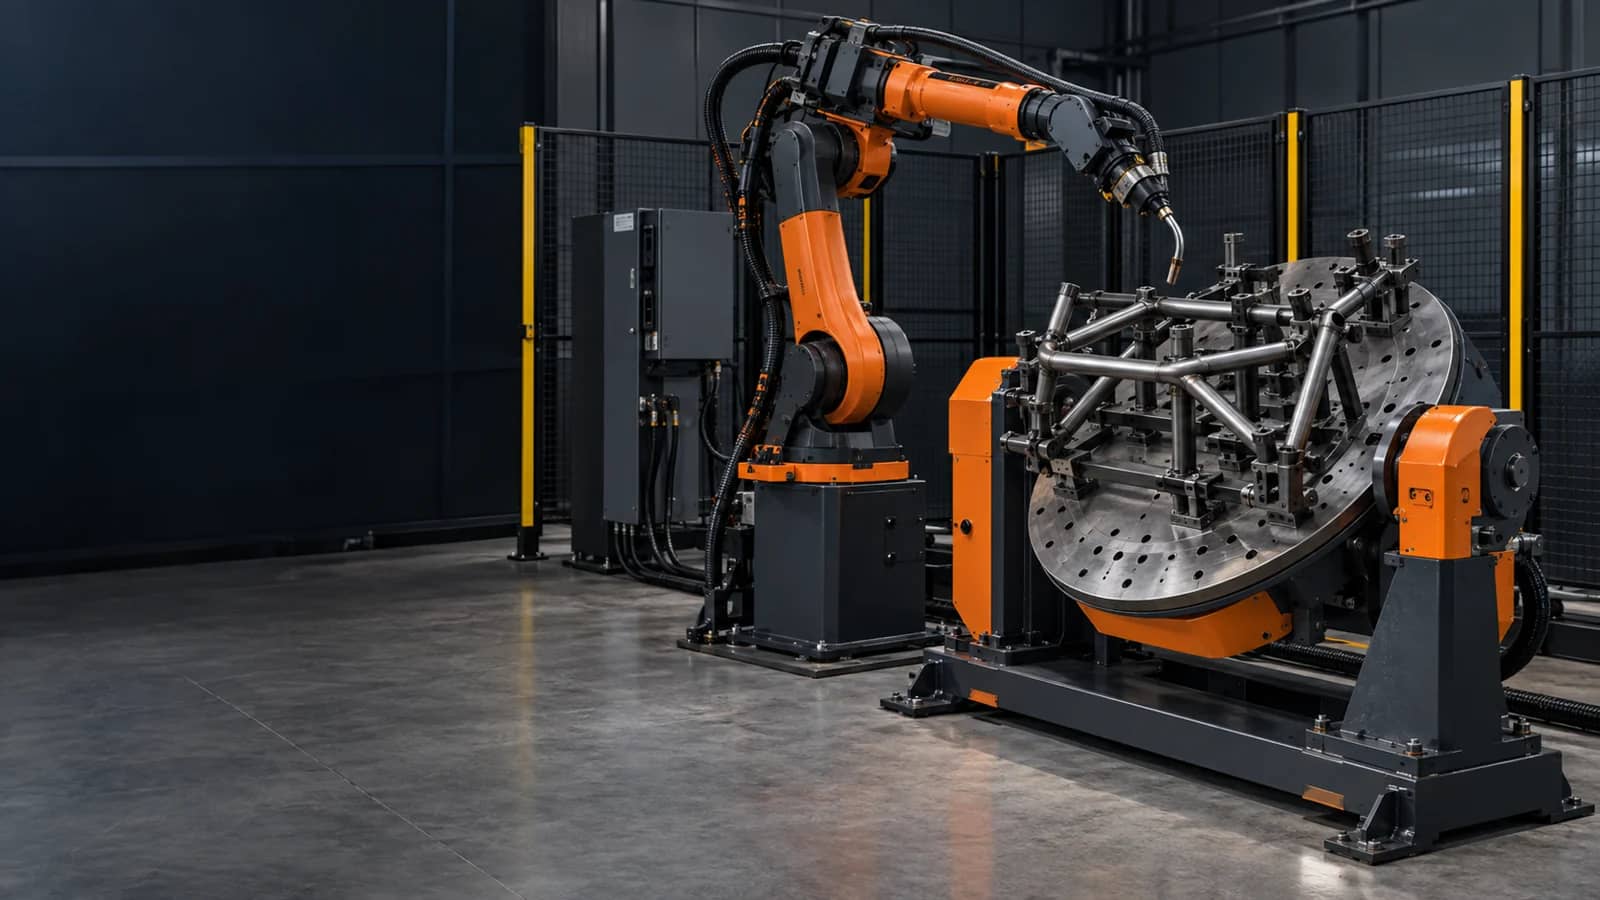
Cinco entradas para revisar la interfaz del posicionador
Registre estos datos desde la pieza, el útil y el concepto de celda liberados. Cada punto necesita responsable y validación.
- Paquete de pieza
- Masa, centro de gravedad, inercia, envolvente y útil.
- Eje mecánico
- Plato, montaje, rango, velocidad y topes físicos.
- Modelo de movimiento
- Indexado, sincronización temporal o seguimiento de marco.
- Control y seguridad
- Accionamiento, realimentación, límites, estado seguro y responsable.
- Evidencia de liberación
- Calibración, prueba de trayectoria, excepción y registro FAT.
No apruebe un posicionador solo porque su carga nominal parece suficiente. Útil, centro de gravedad, inercia, configuración de eje, control, calibración, respuesta segura y movimiento representativo deben funcionar juntos en la celda liberada.
Empiece por la pieza móvil, no por la etiqueta
Un posicionador mueve el útil y todo lo unido a él. El paquete de entrada debe incluir masa real, centro de gravedad en cada orientación, inercia, abrazaderas, plano de plato, método de carga y acceso de soldadura. Una capacidad sin condición de carga no basta.
El paquete de interfaz publicado por Cyclotron recuerda qué pedir: datos de carga, inercia, relación de engrane, servo, feedback, planos, límites y conectores antes de configurar el eje externo. Aquí se convierte en lista de responsabilidades, no en paquete universal.
- Congele la revisión de pieza y útil usada para el cálculo.
- Registre toda condición que cambie centro de gravedad o inercia.
Lecturas de apoyo: Cyclotron — robotic welding positioner interface documentation ↗ · EVST — welding-positioner integration inputs ↗
Tres opciones de movimiento
El posicionador se detiene antes de ejecutar la ruta.
Robot y eje llegan juntos a objetivos definidos.
El robot sigue una ruta relativa al marco móvil.
Verifique el comportamiento elegido con la configuración real.
Elija la relación de movimiento antes de programar
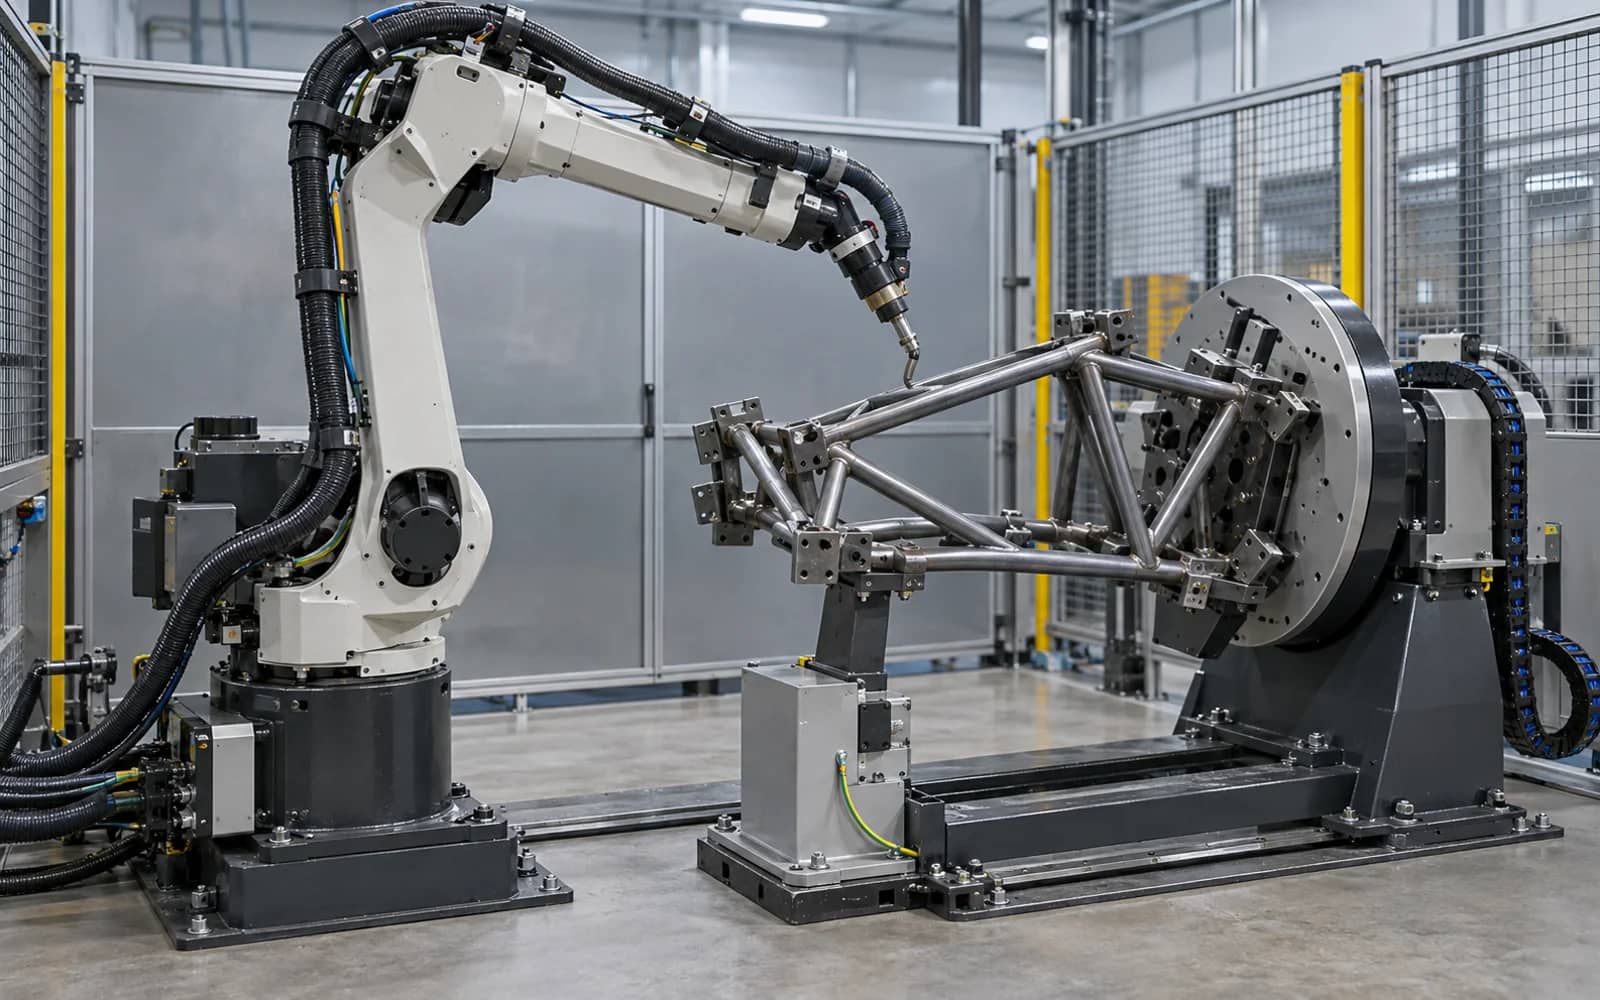
Hay distintos trabajos detrás de ‘integración robot-posicionador’. Puede indexar entre soldaduras, llegar al objetivo al mismo tiempo que el robot o moverse mientras el robot sigue el marco de la pieza. Universal Robots distingue sincronización temporal y seguimiento de marco; combinarlos es movimiento coordinado. Déjelo explícito en el alcance.
El ejemplo FANUC de par coordinado muestra que no basta una entrega: antes de calibrar deben estar definidos par, eje líder, mastering de robot y posicionador, TCP y punto de referencia alcanzable. Use la documentación vigente del controlador elegido y guarde el resultado.
Lecturas de apoyo: Universal Robots — MotionPlus external-axis documentation ↗ · FANUC America — coordinated pair with a 1-axis positioner ↗
Haga visibles los límites de control, eléctricos y de seguridad
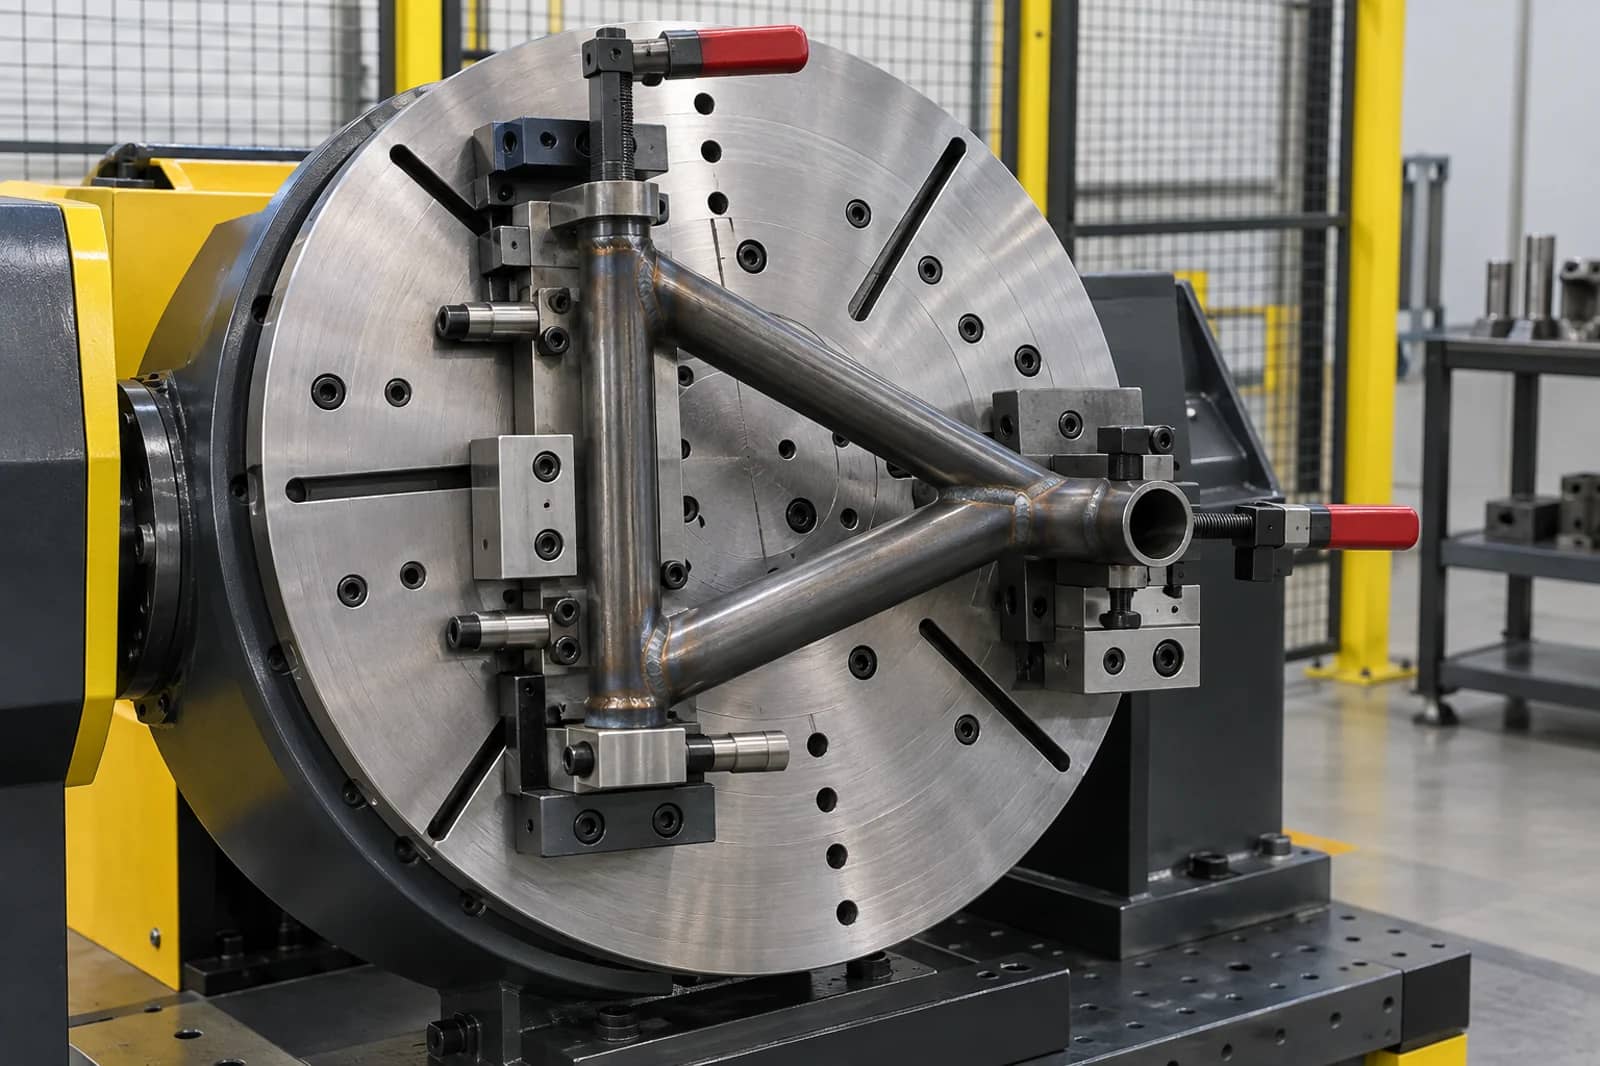
El proveedor de posicionador, integrador, paquete de soldadura y planta pueden poseer hardware distinto. Asigne quién entrega motor y drive, configura eje externo, conecta encoder, verifica tierra, define guardas e interlocks, estados seguros y diagnóstico de paro. No se infiere responsabilidad de un folleto.
Un eje externo cambia la envolvente móvil. Defina movimiento normal, recuperación manual, pérdida de feedback, retorno de energía, inspección tras colisión y reglas para volver a automático. El diseño y validación de seguridad son específicos; esta lista identifica interfaces, no certifica una celda.
Lecturas de apoyo: Universal Robots — MotionPlus external-axis documentation ↗
De datos de pieza a interfaz liberada
Pieza, útil y condición de carga
Mecánica de eje y control
TCP, referencia y estado cero
Trayectoria y respuesta a excepción
Registrar prueba y cambios
Libere la interfaz con calibración y evidencia presenciable
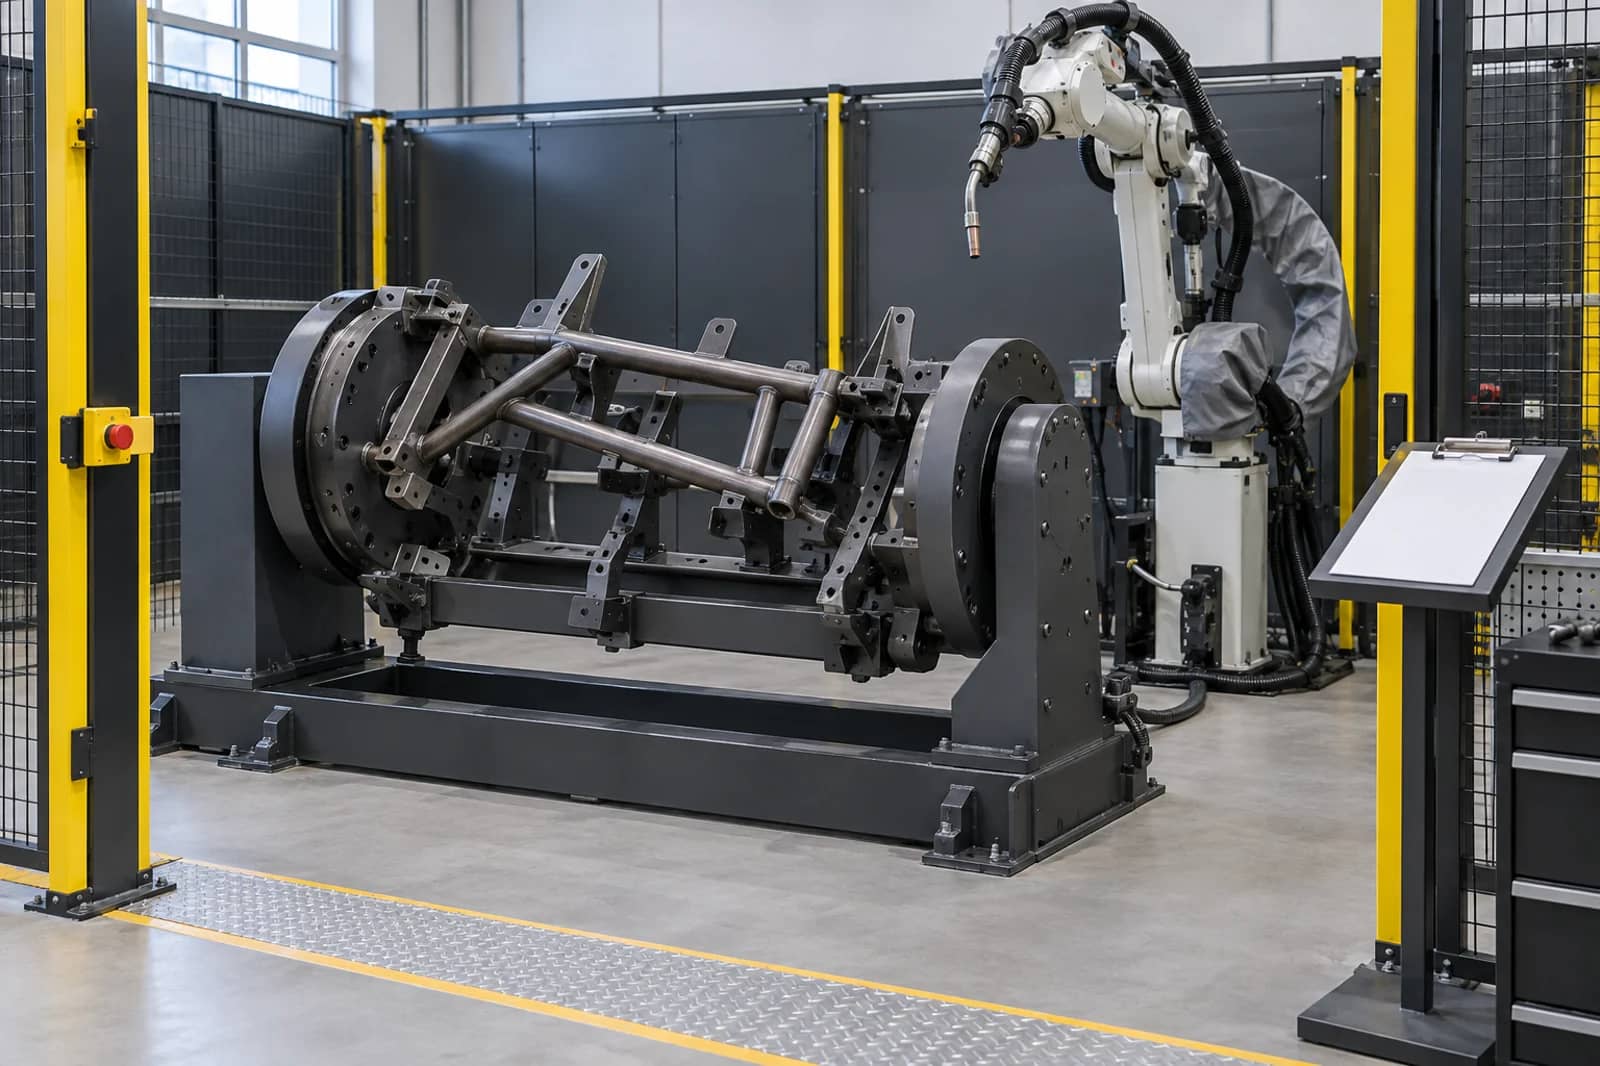
El registro de liberación debe identificar revisión de pieza y útil, configuración de eje y software del controlador, método TCP/referencia, rango y velocidad, trayectoria, comportamiento esperado, resultado, pendientes y responsable. Presencie una ruta representativa y la recuperación definida; un jog sin carga no es aceptación.
Reabra el registro cuando cambien familia de pieza, útil, plato, drive, configuración de controlador, herramienta, ruta de cable, lógica de guarda o secuencia. Las decisiones futuras son más rápidas porque supuestos y pruebas quedan visibles, no solo en un respaldo de programa.
Lecturas de apoyo: FANUC America — coordinated pair with a 1-axis positioner ↗
Checklist de interfaz de posicionador
Use esta matriz para el proyecto. Una fila se completa solo cuando se conocen configuración real, responsable y evidencia.
Copie las filas en su RFQ o modelo de inversión.
| Elemento | Definir | No asumir | Evidencia / responsable |
|---|---|---|---|
| Pieza y útil | Masa, CG, inercia, envolvente y clamps | La carga nominal describe el útil cargado | Plano liberado y responsable |
| Plato y montaje | Patrón, adaptador, fijación y localización | Toda placa sirve para el eje | Plano y responsable de montaje |
| Rendimiento de eje | Rango, velocidad, aceleración y parada | Recorrido y velocidad sirven para todo | Registro y responsable de movimiento |
| Drive y feedback | Servo, drive, relación, encoder y conectores | El gabinete de robot ya soporta el eje | Ficha y responsable de control |
| Relación de movimiento | Indexado, objetivos sincronizados o seguimiento | ‘Coordinado’ significa lo mismo para todos | Concepto y integrador |
| Calibración | Cero, mastering, TCP y referencia | Origen CAD nominal está calibrado | Registro y programador |
| Cables y tierra | Ruta, curva, corriente y servicio | Holgura estática prueba movimiento | Revisión y responsable eléctrico |
| Límite de seguridad | Guardas, límites, parada segura y reinicio | Seguridad robot cubre todos los estados | Diseño y responsable de validación |
| Recuperación | Pérdida de feedback, colisión, energía e inspección | Un reset siempre recupera | Secuencia y responsable |
| Evidencia FAT | Ruta representativa, resultado y pendientes | Un jog sin carga prueba producción | Registro firmado y disposición |
Preguntas frecuentes
¿Qué es la interfaz de un posicionador robotizado?
Es el límite documentado mecánico, de movimiento, control y seguridad entre robot, posicionador, útil y celda. Identifica configuración real, responsable y evidencia antes de liberar.
¿Basta la carga nominal para seleccionar?
No. Pieza, útil, centro de gravedad, inercia, orientación, velocidad, rango, montaje y ciclo requieren revisión específica. Pida la condición de carga detrás de la capacidad.
¿Cuándo hace falta movimiento coordinado?
Solo cuando el robot debe mantener su ruta respecto a una pieza que se mueve durante la soldadura. Indexar entre soldaduras y sincronizar objetivos son requisitos distintos.
¿Qué debe probar el FAT?
Debe probar calibración acordada, trayectoria representativa, rango y velocidad configurados, respuesta a excepciones definidas, pendientes y registro de liberación responsable.
Fuentes originales y límite del proyecto
Defina la interfaz antes de cotizar la celda
Envíe planos de pieza y útil, masa y orientaciones, mapa de soldadura, robot preferido, relación de movimiento, layout y aceptación. Podemos ordenar las interfaces abiertas en una revisión específica.
Hablar de la interfaz ↗