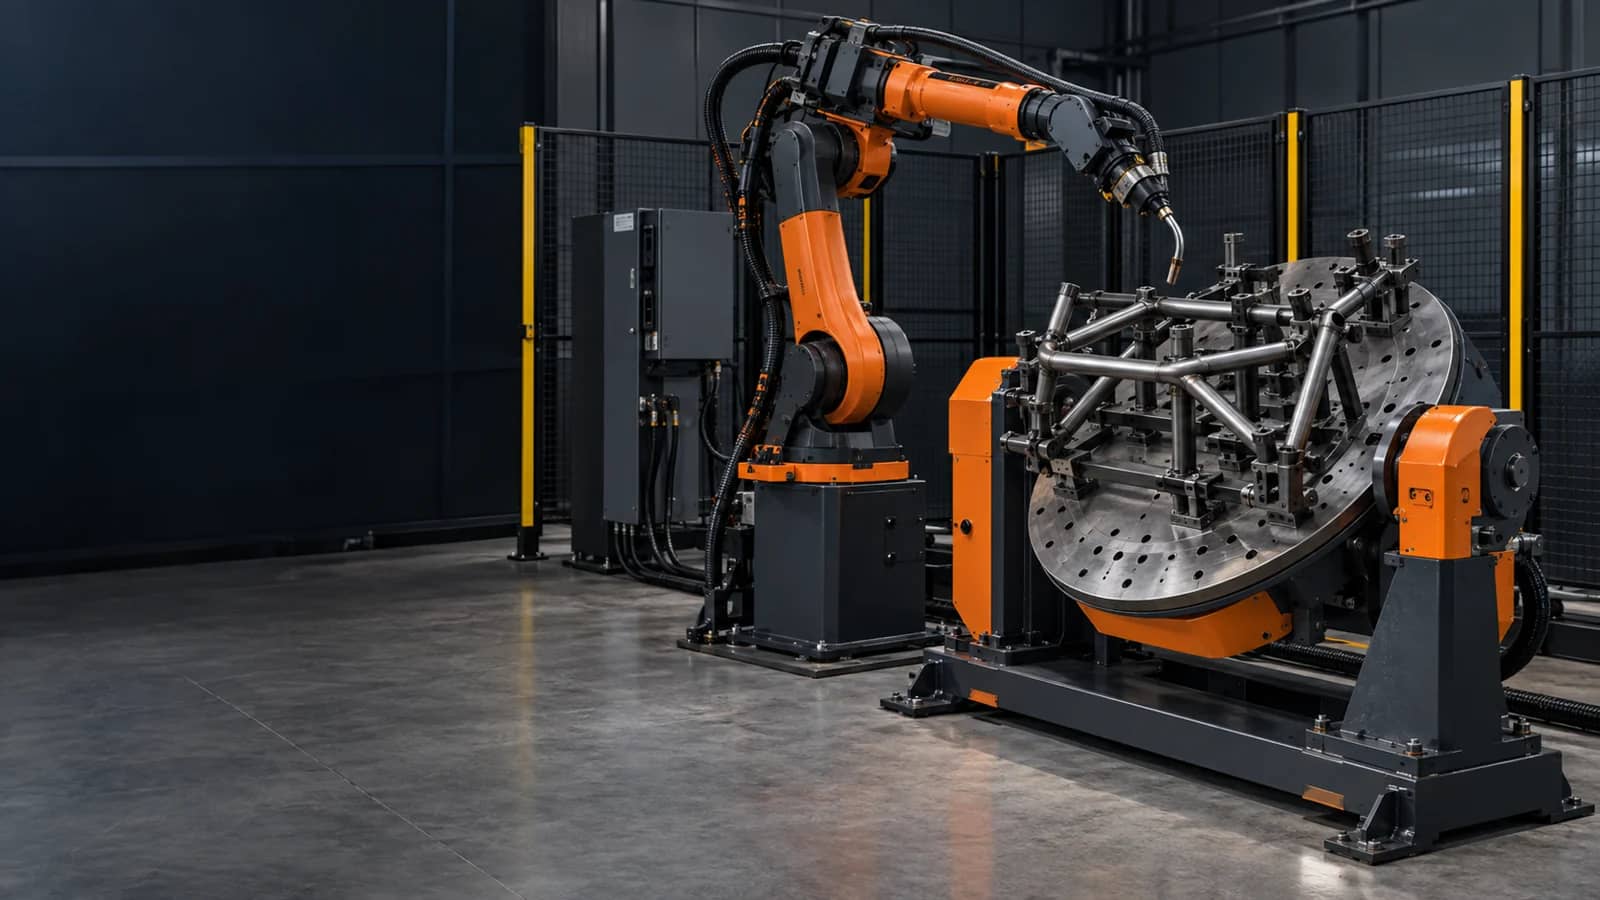
Cinco entradas para revisar a interface do posicionador
Registre estes dados a partir da peça, do dispositivo e do conceito de célula liberados. Cada item precisa de responsável e validação.
- Pacote da peça
- Massa, centro de gravidade, inércia, envelope e dispositivo.
- Eixo mecânico
- Faceplate, montagem, faixa, velocidade e batentes físicos.
- Modelo de movimento
- Indexação, sincronização de tempo ou rastreamento de quadro.
- Controle e segurança
- Acionamento, feedback, limites, estado seguro e responsável.
- Evidência de liberação
- Calibração, teste de trajetória, exceção e registro FAT.
Não aprove um posicionador apenas porque a carga nominal parece suficiente. Dispositivo, centro de gravidade, inércia, configuração do eixo, controlador, calibração, resposta segura e movimento representativo precisam funcionar juntos na célula liberada.
Comece pela peça em movimento, não pelo rótulo
Um posicionador move o dispositivo e tudo que está preso a ele. O pacote de entrada deve incluir massa real, centro de gravidade em cada orientação, inércia, grampos, desenho do faceplate, carga/descarga e acesso de solda. Uma capacidade sem condição de carga não basta.
O pacote de interface publicado pela Cyclotron lembra o que pedir: dados de carga, inércia, relação de redução, servo, feedback, desenhos, limites e conectores antes de configurar o eixo externo. Aqui ele se torna uma lista de responsabilidades, não um pacote universal.
- Congele a revisão da peça e do dispositivo usada no cálculo.
- Registre toda condição que mude centro de gravidade ou inércia.
Leituras de apoio: Cyclotron — robotic welding positioner interface documentation ↗ · EVST — welding-positioner integration inputs ↗
Três opções de movimento
O posicionador para antes de o robô executar a rota.
Robô e eixo chegam juntos aos alvos definidos.
O robô segue uma rota relativa ao quadro móvel.
Verifique o comportamento escolhido com a configuração real.
Escolha a relação de movimento antes de programar
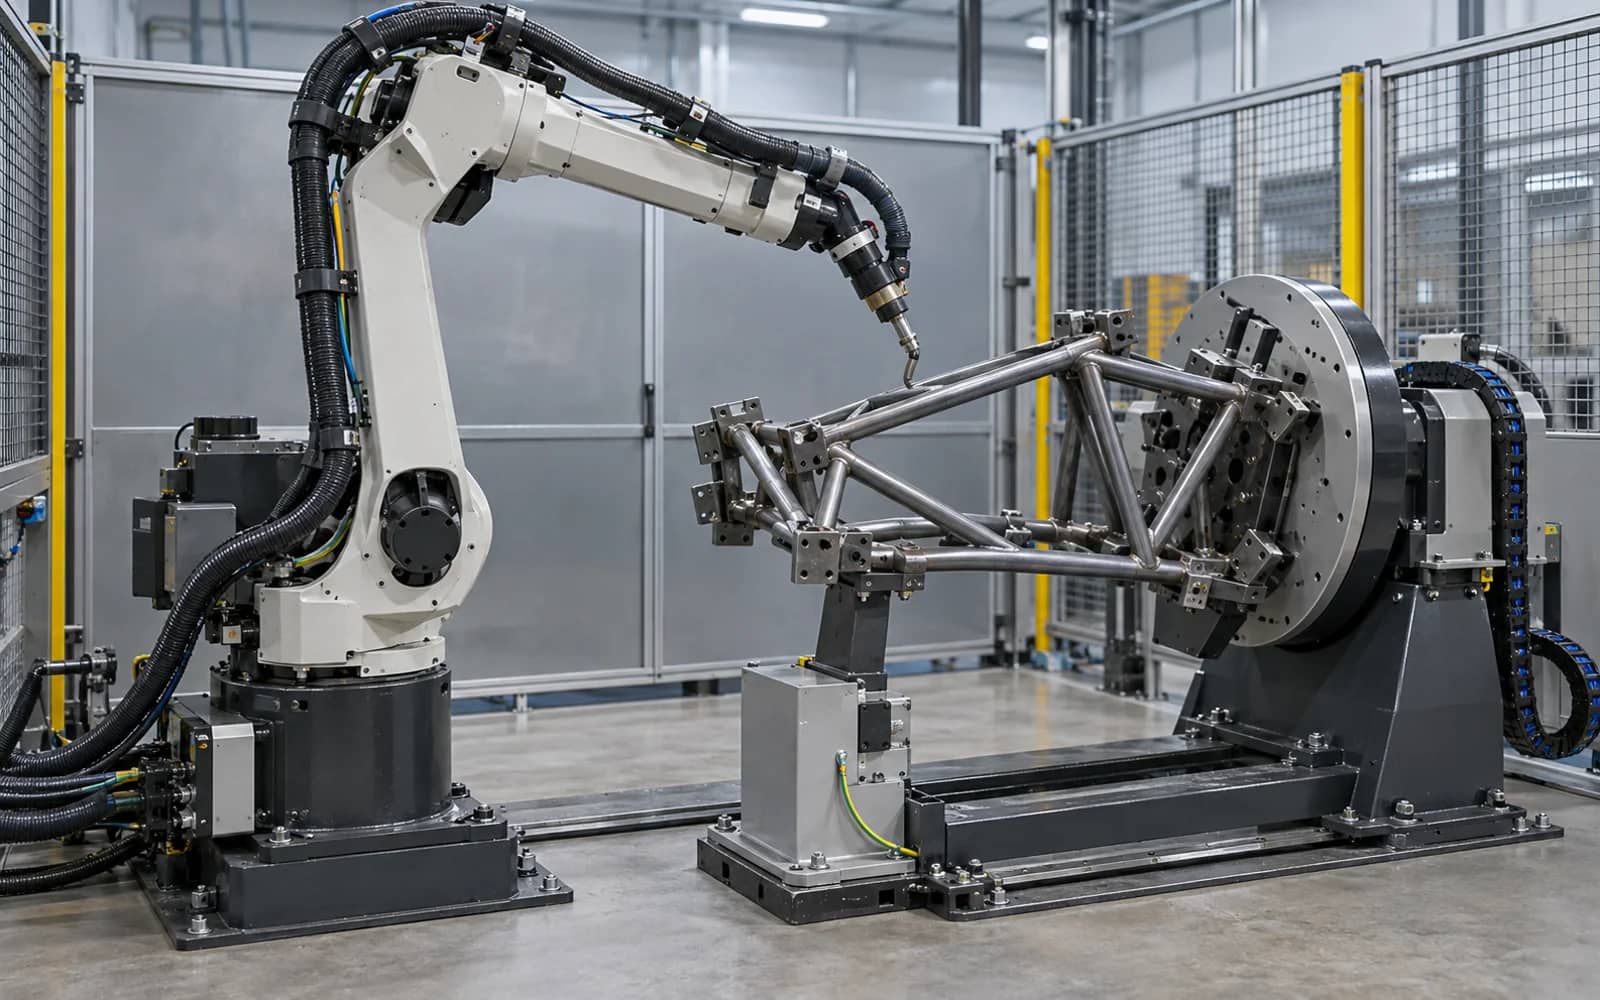
Há trabalhos diferentes atrás de ‘integração robô-posicionador’. Ele pode indexar entre soldas, chegar ao alvo ao mesmo tempo que o robô ou mover-se enquanto o robô acompanha o quadro da peça. A Universal Robots distingue sincronização de tempo e rastreamento de quadro; a combinação é movimento coordenado. Deixe isso explícito no escopo.
O exemplo FANUC de par coordenado mostra que uma entrega não basta: antes da calibração devem estar definidos par, eixo líder, mastering do robô e do posicionador, TCP e ponto de referência alcançável. Use a documentação atual do controlador escolhido e guarde o resultado.
Leituras de apoio: Universal Robots — MotionPlus external-axis documentation ↗ · FANUC America — coordinated pair with a 1-axis positioner ↗
Torne visíveis os limites de controle, elétricos e de segurança
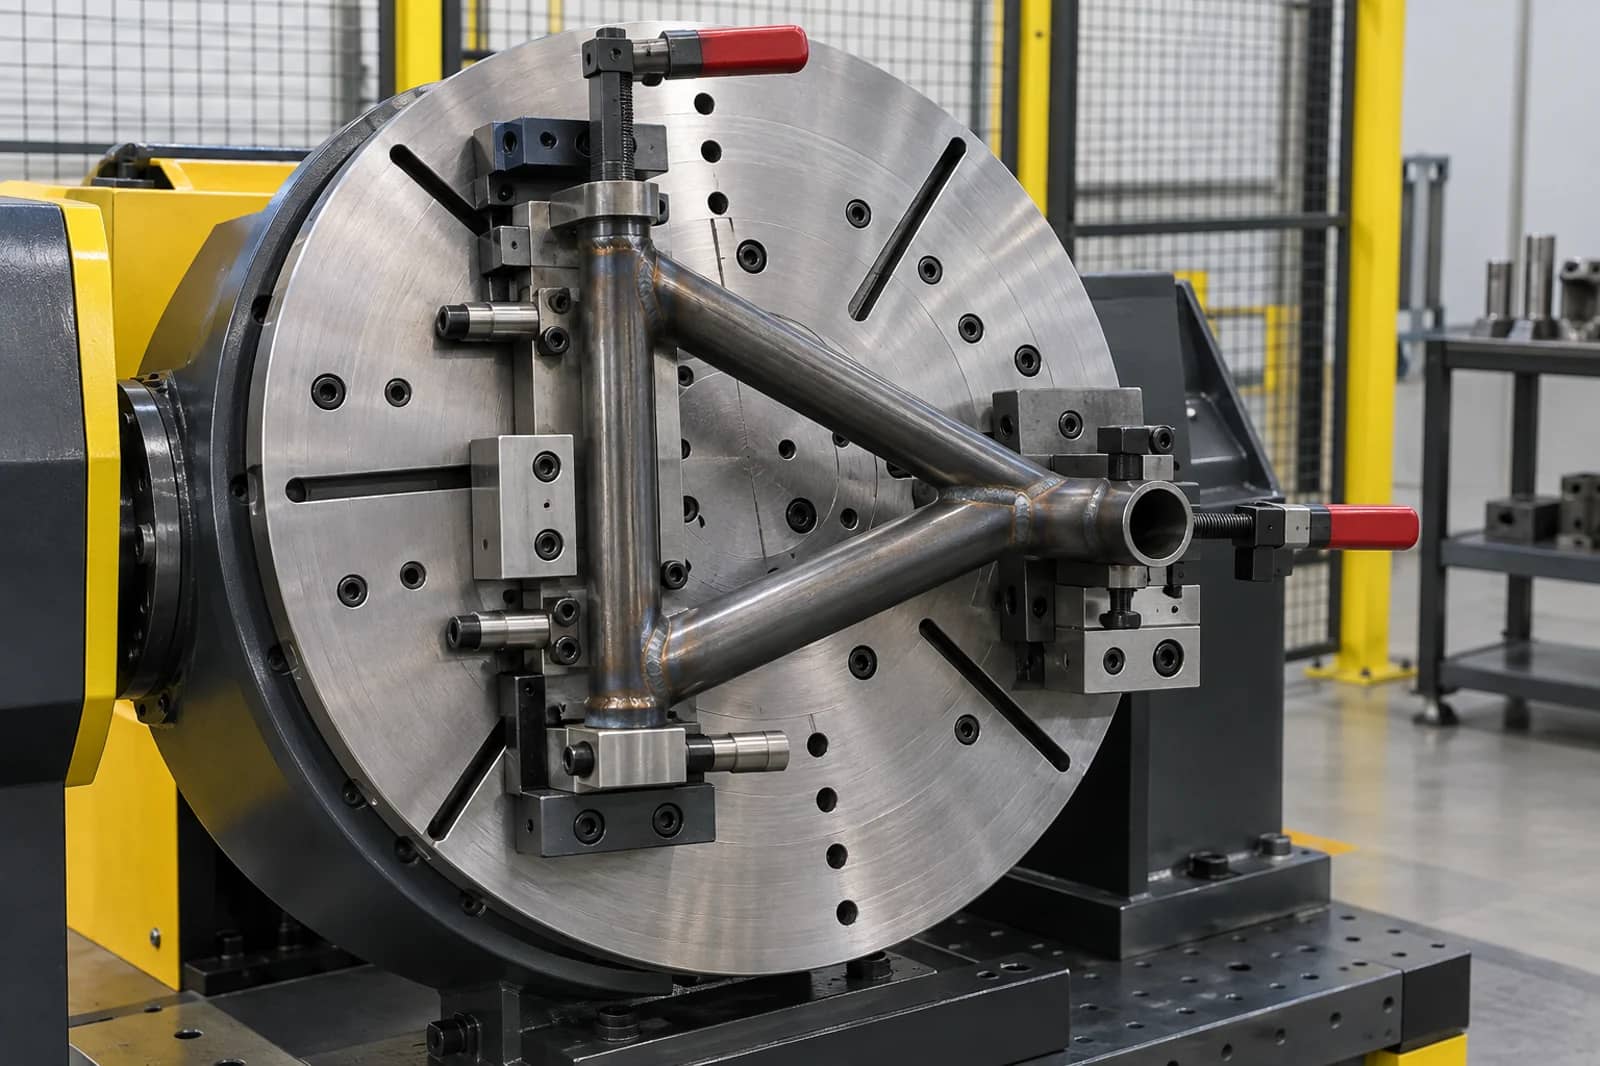
Fornecedor do posicionador, integrador, pacote de soldagem e planta podem possuir hardware diferente. Defina quem fornece motor e drive, configura eixo externo, conecta encoder, verifica aterramento, define proteções e intertravamentos, estados seguros e diagnóstico de parada. Responsabilidade não se infere de um folheto.
Um eixo externo altera o envelope em movimento. Defina movimento normal, recuperação manual, perda de feedback, retorno de energia, inspeção após colisão e regras para voltar ao automático. Projeto e validação de segurança são específicos; este checklist identifica interfaces, não certifica uma célula.
Leituras de apoio: Universal Robots — MotionPlus external-axis documentation ↗
Dos dados da peça à interface liberada
Peça, dispositivo e condição de carga
Mecânica do eixo e controle
TCP, referência e estado zero
Caminho de movimento e resposta à exceção
Registrar prova e gatilhos de mudança
Libere a interface com calibração e evidência testemunhável
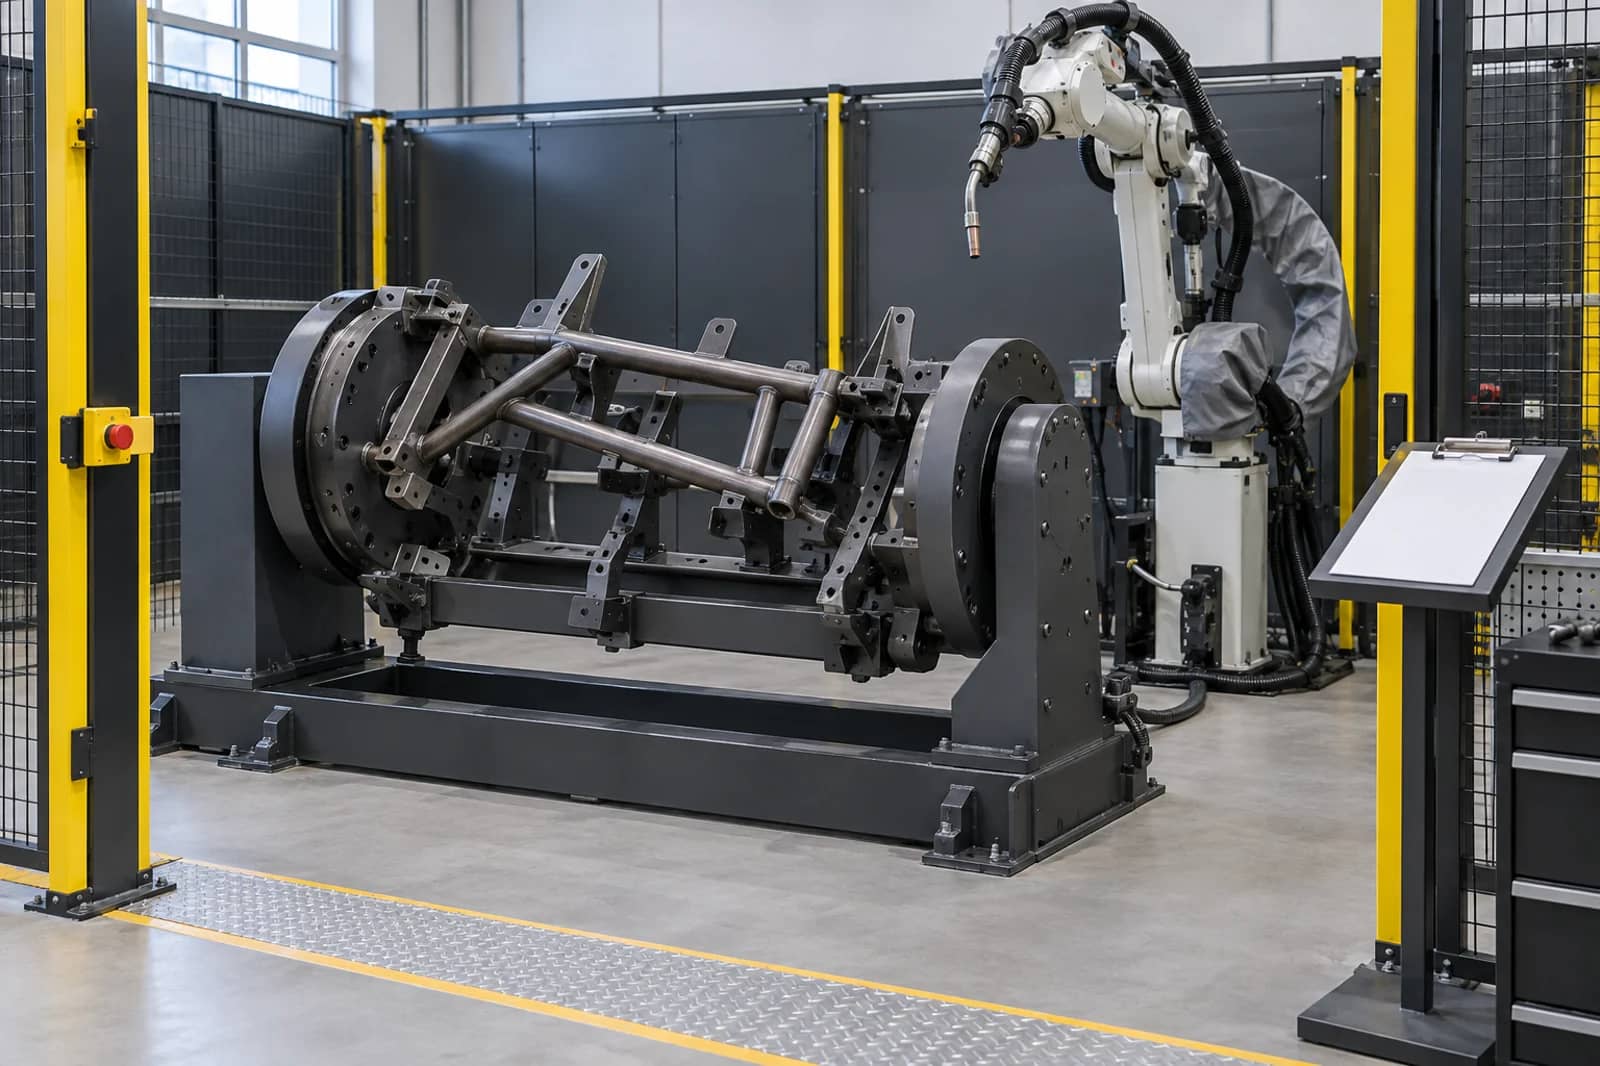
O registro de liberação deve identificar revisão da peça e do dispositivo, configuração do eixo e software do controlador, método TCP/referência, faixa e velocidade, caminho, comportamento esperado, resultado, pendências e responsável. Testemunhe uma rota representativa e a recuperação definida; um jog sem carga não é aceitação.
Reabra o registro quando mudarem família de peça, dispositivo, faceplate, drive, configuração do controlador, ferramenta, rota de cabo, lógica de proteção ou sequência. Decisões futuras ficam mais rápidas porque premissas e provas ficam visíveis, não apenas no backup do programa.
Leituras de apoio: FANUC America — coordinated pair with a 1-axis positioner ↗
Checklist de interface de posicionador
Use esta matriz no projeto. Uma linha só está completa quando configuração real, responsável e evidência são conhecidos.
Copie as linhas para sua RFQ ou planilha de investimento.
| Item | Definir | Não presumir | Evidência / responsável |
|---|---|---|---|
| Peça e dispositivo | Massa, CG, inércia, envelope e grampos | Carga nominal descreve dispositivo carregado | Desenho liberado e responsável |
| Faceplate e montagem | Padrão, adaptador, fixação e localização | Toda placa serve para o eixo | Desenho e responsável pela montagem |
| Desempenho do eixo | Faixa, velocidade, aceleração e parada | Curso e velocidade servem para tudo | Registro e responsável pelo movimento |
| Drive e feedback | Servo, drive, relação, encoder e conectores | Gabinete do robô já suporta o eixo | Ficha e responsável pelo controle |
| Relação de movimento | Indexação, alvos sincronizados ou rastreamento | ‘Coordenado’ significa o mesmo para todos | Conceito e integrador |
| Calibração | Zero, mastering, TCP e referência | Origem CAD nominal está calibrada | Registro e programador |
| Cabos e aterramento | Rota, curva, corrente e serviço | Folga estática prova movimento | Revisão e responsável elétrico |
| Limite de segurança | Proteções, limites, parada segura e reset | Segurança do robô cobre todos os estados | Projeto e responsável pela validação |
| Recuperação | Perda de feedback, colisão, energia e inspeção | Um reset sempre recupera | Sequência e responsável |
| Evidência FAT | Caminho representativo, resultado e pendências | Um jog sem carga prova produção | Registro assinado e disposição |
Perguntas frequentes
O que é uma interface de posicionador robótico?
É o limite documentado mecânico, de movimento, controle e segurança entre robô, posicionador, dispositivo e célula. Identifica configuração real, responsável e evidência antes da liberação.
Carga nominal basta para selecionar?
Não. Peça, dispositivo, centro de gravidade, inércia, orientação, velocidade, faixa, montagem e ciclo exigem revisão específica. Peça a condição de carga por trás da capacidade.
Quando é necessário movimento coordenado?
Somente quando o robô precisa manter o caminho relativo à peça em movimento durante a soldagem. Indexar entre soldas e sincronizar alvos são requisitos diferentes.
O que o FAT deve provar?
Deve provar calibração acordada, caminho representativo, faixa e velocidade configuradas, resposta a exceções definidas, pendências e registro de liberação responsável.
Fontes originais e limite do projeto
Defina a interface antes de cotar a célula
Envie desenhos da peça e do dispositivo, massa e orientações, mapa de soldas, robô preferido, relação de movimento, layout e aceitação. Podemos organizar as interfaces abertas em uma revisão específica.
Falar sobre a interface ↗