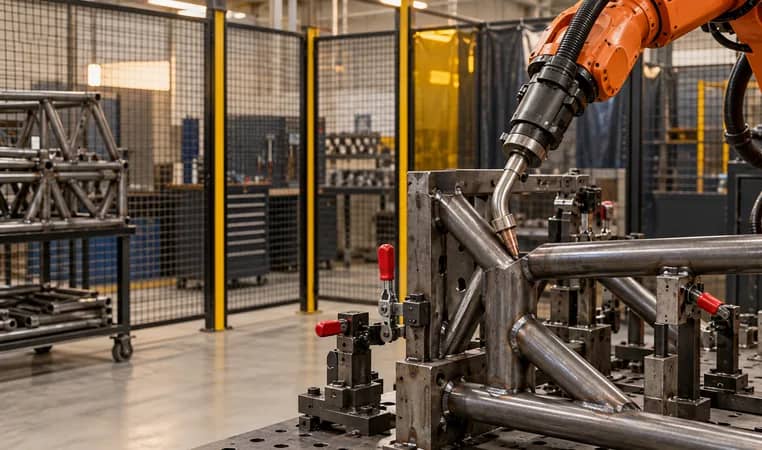
Cinco entradas que definen acceso utilizable
Regístrelas con la unión, el útil y condición representativa, no solo CAD nominal.
- Unión y proceso
- Tipo, secuencia y orientaciones permitidas.
- Envolvente
- Cuello, boquilla, soporte, muñeca, cables, abrazaderas y pieza.
- Variación
- Punteo, localización y distorsión.
- Movimiento
- Aproximación, soldadura, retirada y reinicio.
- Servicio
- Consumibles, limpieza, cables y cambios.
No apruebe un útil con un croquis de línea central. Valide todo el conjunto móvil durante aproximación, soldadura, retirada, servicio y excepción.
Empiece por la unión y defina la envolvente
- Revise el conjunto móvil completo.
- Conserve revisión de pieza y útil en el registro.
Lecturas de apoyo: Fronius — Robacta Drive CMT-PAP G operating instructions ↗
Cuatro capas que deben coincidir
Unión y orientación definen el objetivo.
Antorcha, muñeca, útil y pieza forman envolvente móvil.
Colisión, parada y recuperación requieren comportamiento.
Consumibles e inspección deben permanecer accesibles.
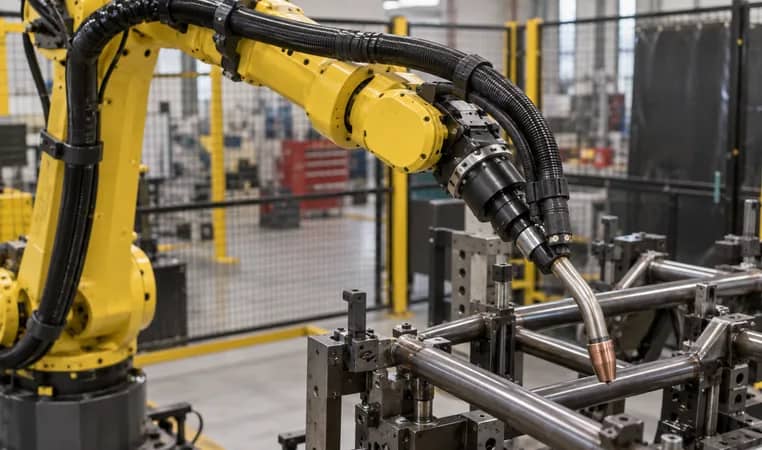
Haga que el útil facilite el acceso
Cada apoyo, tope y abrazadera ocupa espacio de antorcha, muñeca o cable. Revise clamps abiertos, cerrados y de servicio. Convierta cada interferencia en decisión con responsable.
- Revise el conjunto móvil completo.
- Conserve revisión de pieza y útil en el registro.
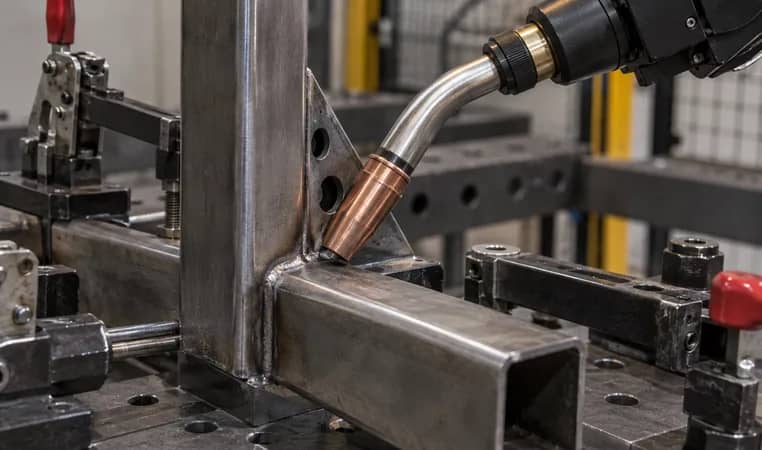
Diseñe cables y colisión como interfaces móviles
El cableado debe recorrer ejes y servicio sin pellizco, enganche ni contacto. Kemppi conecta sensor, paquete de cables y antorcha como sistema. Un dispositivo de colisión define respuesta; no demuestra holgura.
- Revise el conjunto móvil completo.
- Conserve revisión de pieza y útil en el registro.
Lecturas de apoyo: Kemppi — GX-ROBOT hollow-wrist installation ↗ · Kemppi — GX-ROBOT equipment description ↗ · Kemppi — A7 MIG Welder collision sensor ↗
De la unión a evidencia de acceso
Unión, secuencia y proceso
Antorcha, cables y variación
Aproximación, soldadura y servicio
Interferencia y excepción
Registro presenciado
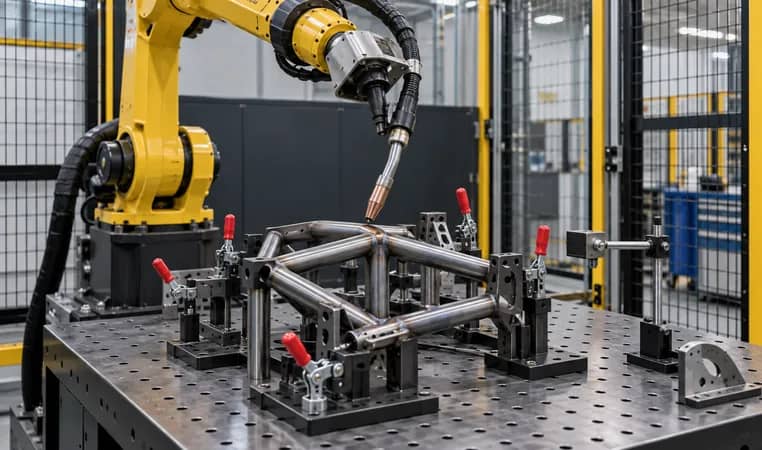
Libere acceso con evidencia presenciada
Mantenga registro por unión, revisión de útil, conjunto de antorcha, ruta, servicio y excepción. Presencie rutas en seco y piezas representativas; vuelva a abrir la unión si cambian plano, clamp, antorcha, cable o secuencia.
- Revise el conjunto móvil completo.
- Conserve revisión de pieza y útil en el registro.
Lecturas de apoyo: Kemppi — GX-ROBOT hollow-wrist installation ↗
Lista de acceso de antorcha
Use estas filas en la revisión. La evidencia debe ser específica del proyecto.
Copie las filas en su RFQ o modelo de inversión.
| Elemento | Definir | No asumir | Evidencia |
|---|---|---|---|
| Familia de uniones | Geometría, secuencia y proceso previsto | Una pose representa todas las uniones | Plano y mapa de soldaduras |
| Conjunto de antorcha | Cuello, boquilla, soporte y servicio | La línea del hilo es toda la envolvente | Modelo o prueba física |
| Paquete de cables | Ruta, curvatura y recorrido de ejes | Holgura estática prueba movimiento | Prueba en límites de ejes |
| Utillaje | Abrazaderas abiertas, cerradas y servicio | Solo cerradas afectan el acceso | Revisión de estados |
| Variación | Punteo, localización y distorsión | CAD nominal es geometría real | Prueba con pieza representativa |
| Aproximación | Poses de entrada y salida | Basta una pose de soldadura | Testigo de ruta en seco |
| Colisión | Señal, parada, inspección y reinicio | Soporte evita cualquier interferencia | Prueba de excepción definida |
| Servicio | Limpieza, consumibles e inspección | Servicio queda fuera del layout | Revisión de posición de servicio |
| Control de cambios | Eventos que reabren revisión | Cambiar antorcha es solo estético | Registro controlado por revisión |
| Aceptación | Evidencia presenciada de ruta y excepción | Un ciclo en seco prueba todo | Lista de acceso firmada |
Preguntas frecuentes
¿Qué es el acceso de antorcha robotizada?
Es la capacidad del conjunto completo de aproximarse, soldar y salir de una unión evitando útil, pieza, movimiento de robot y cables.
¿Basta un estudio de alcance?
No. Revise cuello, boquilla, soporte de colisión, cables, abrazaderas, variación, aproximación, retirada y servicio.
¿El sensor de colisión resuelve conflicto?
No. Define respuesta ante contacto, pero no convierte una ruta bloqueada en usable. Controle interferencia e inspección.
¿Qué envío para revisión?
Plano y mapa de soldaduras, concepto de útil, muestras o fotos, proceso, secuencia, paquete de robot, variación y servicio.
Fuentes originales y límite del proyecto
Convierta acceso difícil en un alcance revisable
Comparta plano, mapa de soldaduras, concepto de útil, requisito de proceso y paquete robot preferido. Podemos organizar antorcha, útil, cables y validación para una discusión específica.
Hablar sobre acceso de soldadura ↗