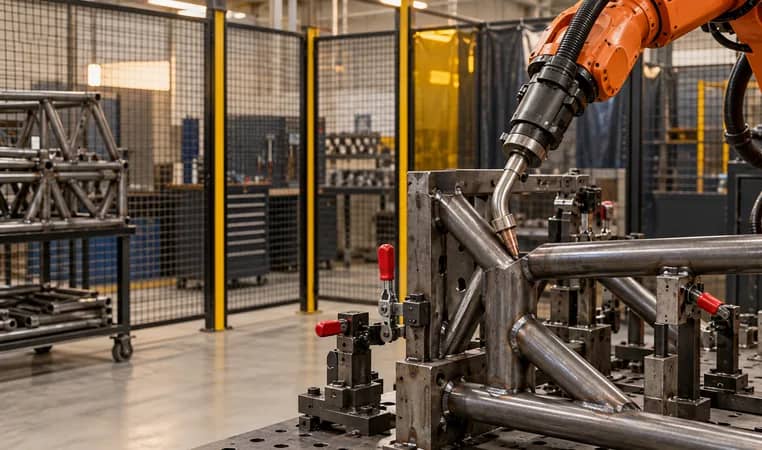
Cinco entradas que definem acesso utilizável
Registre-as com a junta, o dispositivo e condição representativa, não apenas CAD nominal.
- Junta e processo
- Tipo, sequência e orientações permitidas.
- Envelope
- Pescoço, bocal, suporte, punho, cabos, grampos e peça.
- Variação
- Ponteamento, localização e distorção.
- Movimento
- Aproximação, soldagem, retração e reinício.
- Serviço
- Consumíveis, limpeza, cabos e mudanças.
Não aprove um dispositivo apenas por um desenho de linha de centro. Valide todo o conjunto em aproximação, soldagem, retração, serviço e exceção.
Comece pela junta e defina o envelope
- Revise todo o conjunto móvel.
- Mantenha revisões de peça e dispositivo no registro.
Leituras de apoio: Fronius — Robacta Drive CMT-PAP G operating instructions ↗
Quatro camadas que precisam concordar
Junta e orientação definem o objetivo.
Tocha, punho, dispositivo e peça formam envelope móvel.
Colisão, parada e recuperação exigem comportamento.
Consumíveis e inspeção precisam permanecer acessíveis.
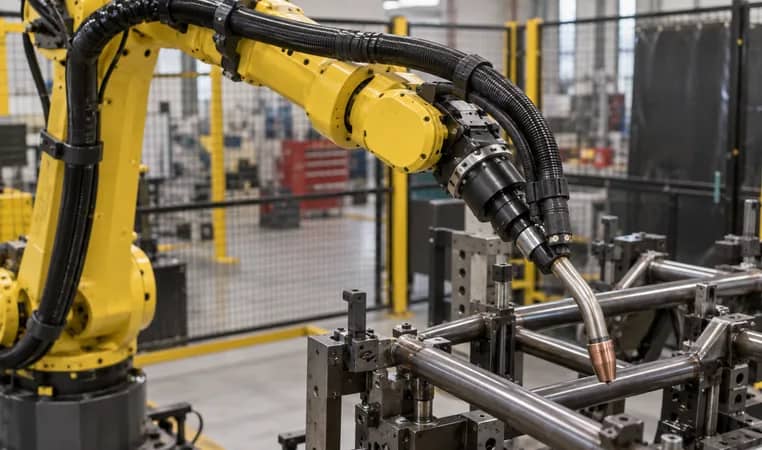
Faça o dispositivo ajudar o acesso
Todo apoio, batente e grampo ocupa espaço de tocha, punho ou cabo. Revise grampos abertos, fechados e em serviço. Transforme cada interferência em decisão com responsável.
- Revise todo o conjunto móvel.
- Mantenha revisões de peça e dispositivo no registro.
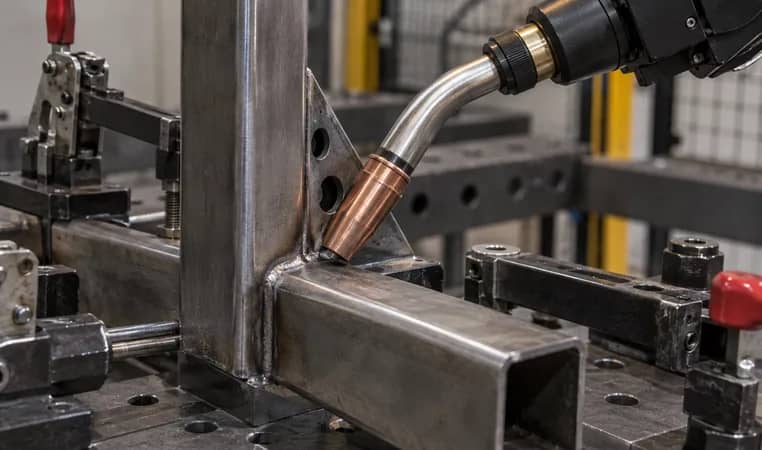
Projete cabos e colisão como interfaces móveis
O cabeamento deve atravessar eixos e serviço sem pinçar, enroscar ou tocar o dispositivo. A Kemppi conecta sensor, pacote de cabos e tocha como sistema. Dispositivo de colisão define resposta; não prova folga.
- Revise todo o conjunto móvel.
- Mantenha revisões de peça e dispositivo no registro.
Leituras de apoio: Kemppi — GX-ROBOT hollow-wrist installation ↗ · Kemppi — GX-ROBOT equipment description ↗ · Kemppi — A7 MIG Welder collision sensor ↗
Da junta à evidência de acesso
Junta, sequência e processo
Tocha, cabos e variação
Aproximação, soldagem e serviço
Interferência e exceção
Registro testemunhado
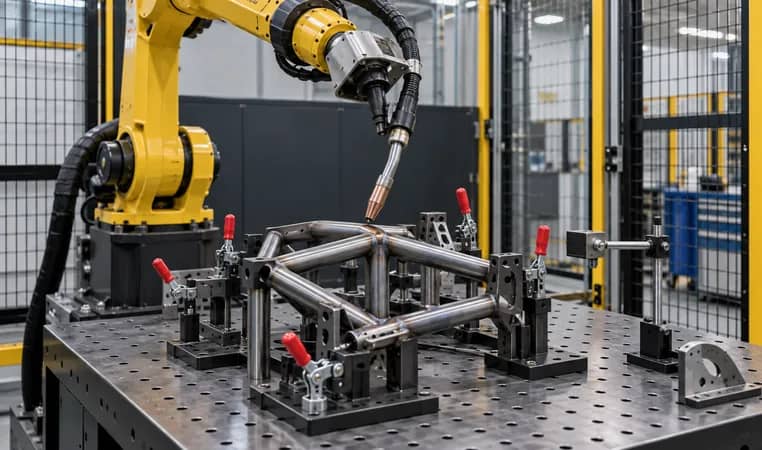
Libere acesso com evidência testemunhada
Mantenha registro por junta, revisão do dispositivo, conjunto da tocha, caminho, serviço e exceção. Testemunhe caminhos secos e peças representativas; reabra a junta se desenho, grampo, tocha, cabo ou sequência mudar.
- Revise todo o conjunto móvel.
- Mantenha revisões de peça e dispositivo no registro.
Leituras de apoio: Kemppi — GX-ROBOT hollow-wrist installation ↗
Checklist de acesso da tocha
Use estas linhas na revisão. A evidência deve ser específica do projeto.
Copie as linhas para sua RFQ ou planilha de investimento.
| Item | Definir | Não presumir | Evidência |
|---|---|---|---|
| Família de juntas | Geometria, sequência e processo previsto | Uma pose representa todas as juntas | Revisão do desenho e mapa de soldas |
| Conjunto da tocha | Pescoço, bocal, suporte e serviço | A linha do arame é todo o envelope | Modelo ou verificação física |
| Pacote de cabos | Rota, curvatura e curso dos eixos | Folga estática prova movimento | Teste nos limites dos eixos |
| Dispositivo | Grampos abertos, fechados e em serviço | Só grampos fechados afetam acesso | Revisão de estados |
| Variação | Ponteamento, localização e distorção | CAD nominal é geometria de produção | Teste com peça representativa |
| Aproximação | Poses de entrada e saída | Uma pose de soldagem é suficiente | Testemunho de caminho a seco |
| Colisão | Sinal, parada, inspeção e reset | Suporte elimina qualquer interferência | Teste de exceção definido |
| Serviço | Limpeza, consumíveis e cabos | Serviço está fora do layout | Revisão de posição de serviço |
| Controle de mudança | Eventos que reabrem a revisão | Trocar tocha é apenas estético | Registro controlado por revisão |
| Aceitação | Evidência testemunhada de caminho e exceção | Um ciclo seco prova tudo | Checklist de acesso assinado |
Perguntas frequentes
O que é acesso da tocha robótica?
É a capacidade do conjunto completo de aproximar, soldar e sair de uma junta evitando dispositivo, peça, movimento do robô e cabos.
Estudo de alcance é suficiente?
Não. Revise pescoço, bocal, suporte de colisão, cabos, grampos, variação, aproximação, retração e serviço.
Sensor de colisão resolve conflito?
Não. Ele define resposta ao contato, mas não torna caminho bloqueado utilizável. Controle interferência e inspeção.
O que enviar para revisão?
Desenho e mapa de soldas, conceito de dispositivo, amostras ou fotos, processo, sequência, pacote do robô, variação e serviço.
Fontes originais e limite do projeto
Transforme acesso difícil em escopo revisável
Envie desenho, mapa de soldas, conceito de dispositivo, requisito de processo e pacote robótico preferido. Podemos organizar tocha, dispositivo, cabos e validação para uma conversa específica.
Conversar sobre acesso de soldagem ↗