Soldadura multirrobot: una pieza, varias estaciones conectadas
Una línea de soldadura no consiste simplemente en colocar dos robots uno junto al otro. En este video de TubeFrame Automation, una pieza pasa de una estación de soldadura a un robot de manipulación, continúa hacia otra estación y finalmente llega a un transportador. Para quien estudia un sistema de soldadura multirrobot, los puntos de transferencia pueden condicionar el diseño de los útiles, el control, la seguridad y el equilibrio del ciclo tanto como la propia unión. Observe primero la secuencia y utilice después el mapa de estaciones para preparar una solicitud técnica. Los equipos enlazados son opciones para un proyecto nuevo; no se afirma que esos modelos aparezcan en el video.
Fuente: canal de YouTube de TubeFrame Automation ·
En breve
- El video muestra soldadura → transferencia robotizada → soldadura → entrega al transportador.
- La coordinación entre estaciones forma parte del sistema, no es un detalle periférico.
- Para cotizar, defina pieza, secuencia, zonas de agarre, soldaduras y producción deseada.
- Compare las plataformas relacionadas y envíe sus datos para delimitar una propuesta.
¿Qué es la soldadura multirrobot automatizada?
La soldadura multirrobot conecta varias tareas robotizadas alrededor de un flujo controlado de piezas. En este video, un robot de manipulación traslada una pieza entre estaciones de soldadura antes de entregarla al transportador. Para el comprador, la decisión no depende solo del número de robots: también importa cómo cada estación presenta, sujeta, verifica y libera la pieza con acceso adecuado y una secuencia segura.
La transferencia define la arquitectura de la línea
La primera estación debe dejar la pieza en una posición alcanzable. La pinza necesita una superficie de agarre repetible y una trayectoria despejada hacia el siguiente útil. Allí, la colocación debe permitir completar las soldaduras sin perjudicar el acceso de la antorcha.
Por eso, la propuesta debe mostrar referencias de la pieza, posiciones de toma y entrega, trayectoria, conexión con el transportador y señales entre estaciones. El video presenta el recorrido; la geometría y el objetivo productivo de cada cliente determinan los equipos.
Contexto de aplicación ↗Datos necesarios para cotizar soldadura robotizada ↗
Qué debe incluir el alcance del proveedor
Solicite una matriz de responsabilidades para robots, fuente y antorcha, robot de manipulación, pinza, útiles, transportador, resguardos, control y programación. La oferta debe indicar quién resuelve los enclavamientos y la recuperación ante fallos de transferencia o paradas de estación.
Comparta un plano o una muestra, mapa de soldaduras, material, masa, producción objetivo y disposición de planta. Así cada proveedor podrá preparar una propuesta comparable y con exclusiones explícitas.
Datos que definen una línea nueva
Son entradas de diseño para una propuesta; no son especificaciones medidas del equipo mostrado.
- Familia de piezas
- Planos, dimensiones, material, masa y variaciones.
- Soldaduras
- Juntas, proceso, secuencia, calidad y acceso de la antorcha.
- Manipulación
- Zonas de agarre, orientación, límites de la pinza y posiciones.
- Útiles
- Referencias, sujeción, carga y cambios de referencia.
- Transportador
- Presentación, paso, señales y responsabilidad aguas abajo.
- Producción
- Piezas conformes por turno, disponibilidad y recuperación.
¿Una célula o varias estaciones conectadas?
La mezcla de piezas, la secuencia de soldadura y la carga de transferencia determinan qué arquitectura conviene estudiar.
| Para su proyecto | Célula única | Línea multietapa |
|---|---|---|
| Movimiento | Una frontera de carga y descarga | Transferencia y entrega definidas entre operaciones |
| Proceso | Soldaduras dentro de una zona de trabajo | Operaciones divididas por acceso, tiempo u orientación |
| Control | Enclavamientos y recuperación de célula | Estados coordinados de estaciones y transporte |
| Alcance | Robot, soldadura, útil y seguridad | Añade manipulación, interfaces y responsabilidad de línea |
Recorrido de la pieza mostrado en el video
Utilice esta secuencia observada como punto de partida y adáptela a sus piezas y soldaduras.
- 01Presentar la pieza
- 02Soldar en estación uno
- 03Transferir con robot
- 04Soldar en estación dos
- 05Entregar al transportador
Preguntas de compradores
¿Por qué utilizar un robot de manipulación entre estaciones?
Puede trasladar y orientar la pieza cuando el movimiento manual o un mecanismo fijo no encaja con la secuencia. La elección depende de geometría, masa, tiempo de ciclo y acceso.
¿Se identifican los modelos de robot en el video?
No. La descripción no indica modelos. Las plataformas enlazadas son opciones relacionadas para un proyecto nuevo, sujetas a la pieza real y a los datos del fabricante.
¿Cómo comparar ofertas de una línea multirrobot?
Pida a cada proveedor secuencia, equipos incluidos, interfaces, supuestos de ciclo, pruebas de aceptación, límites de instalación y exclusiones.
¿Se puede adaptar a varias piezas?
Una familia de piezas puede estudiarse por referencias, utillaje y cambios, pero su viabilidad depende de planos, acceso de soldadura, variación y producción requerida.
¿Qué debo enviar para comentar una línea similar?
Envíe plano o muestra, mapa de soldaduras, material, masa, orden de estaciones, producción objetivo y espacio disponible. Las fotos del proceso actual también ayudan.
Convierta la secuencia en un alcance de soldadura definido.
Comparta la pieza, las soldaduras y el flujo previsto. Revisaremos las decisiones de robot, manipulación, utillaje e interfaces necesarias para una cotización específica.
Más videos
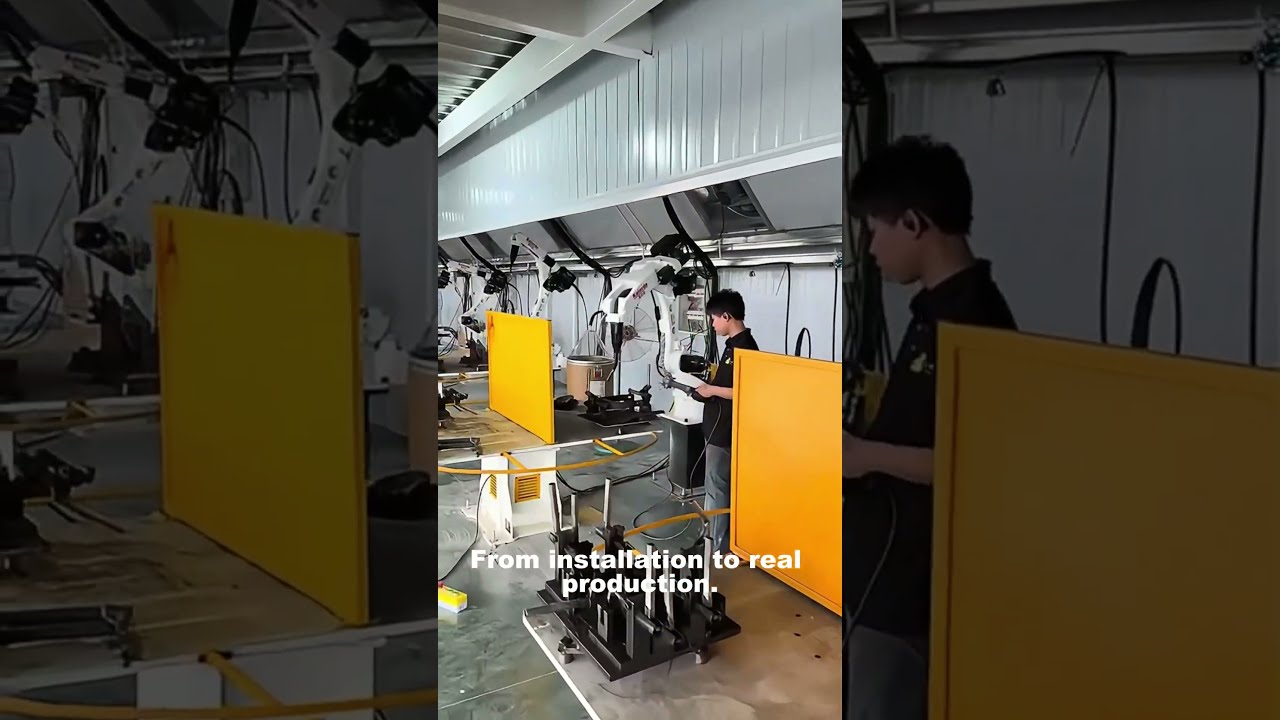
De la instalación a la producción
Las etapas que convierten robots instalados en un sistema de soldadura operativo.
Explorar este video
Primero la aplicación, después el modelo
Relacione pieza, proceso y producción con el alcance del sistema robotizado.
Explorar este videoReferencias técnicas
Schema.org: VideoObjectGoogle Search Central: Video structured data