Soldagem multirrobô: uma peça, estações conectadas
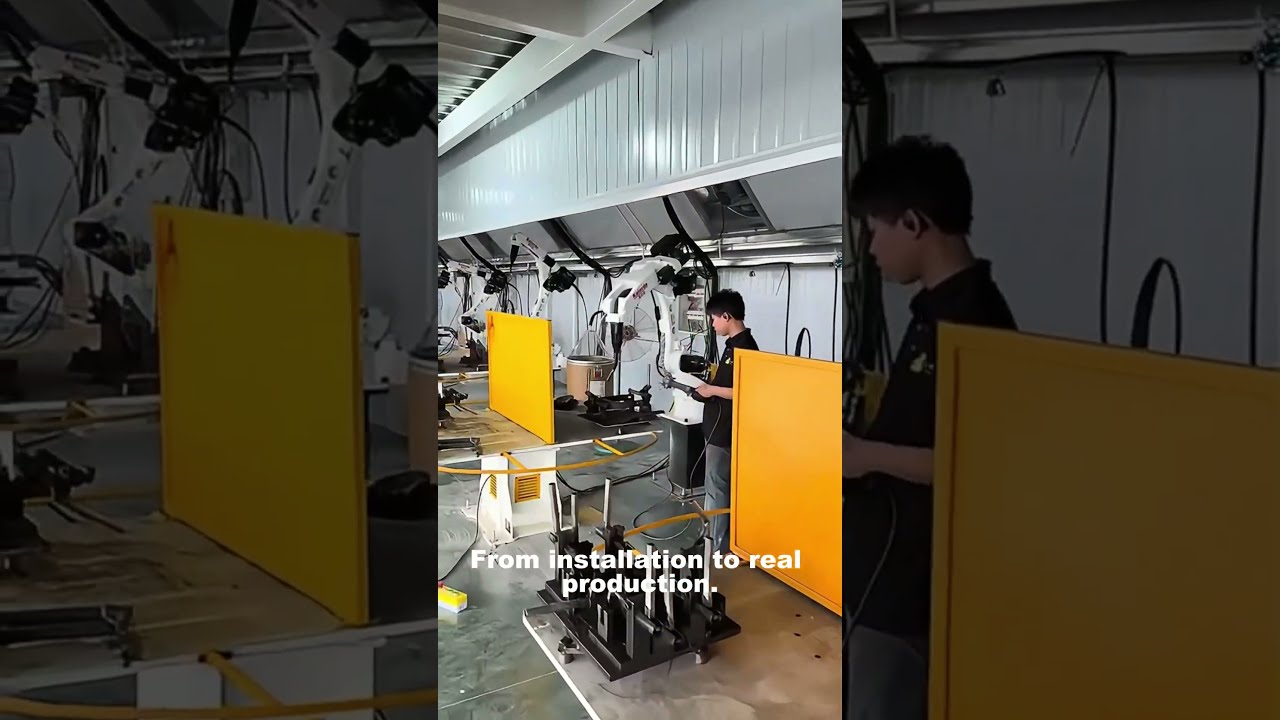
Uma linha de soldagem não é apenas dois robôs trabalhando próximos um do outro. Neste vídeo da TubeFrame Automation, uma peça sai de uma estação de soldagem, é movida por um robô de movimentação, segue para outra estação e chega a uma esteira. Para equipes que planejam um sistema multirrobô, as transferências podem determinar o projeto dos dispositivos de fixação, do controle, da segurança e do balanceamento do ciclo tanto quanto a própria solda. Observe a sequência e use o mapa de estações abaixo para estruturar sua consulta técnica. As plataformas relacionadas são alternativas para um novo projeto; não afirmamos que esses modelos apareçam nas imagens.
Fonte: canal da TubeFrame Automation no YouTube ·
Em resumo
- O vídeo mostra soldagem → transferência robotizada → soldagem → entrega à esteira.
- A interface entre as estações faz parte do sistema, não é um detalhe secundário.
- Para cotar, informe peça, sequência, pontos de pega, soldas e produção desejada.
- Compare plataformas relacionadas e envie os dados para definir o escopo.
O que é automação de soldagem multirrobô?
A automação de soldagem multirrobô conecta tarefas robotizadas em torno de um fluxo controlado de peças. No vídeo, um robô de movimentação transfere a peça entre estações de soldagem antes da entrega à esteira. Para o comprador, a decisão vai além da quantidade de robôs: cada estação precisa apresentar, prender, verificar e liberar a peça com acesso adequado e uma sequência segura.
As transferências definem a arquitetura da linha
A primeira estação precisa deixar a peça em uma posição alcançável. A garra exige uma área de pega repetível e um trajeto livre até o próximo dispositivo. Na segunda estação, o posicionamento deve permitir as soldas restantes sem comprometer o acesso da tocha.
Por isso, a proposta deve mostrar referências da peça, poses de coleta e entrega, trajeto, interface com a esteira e sinais trocados entre estações. O vídeo mostra a sequência; a geometria e a meta de produção de cada cliente determinam o equipamento.
Contexto da aplicação ↗Dados para cotar soldagem robotizada ↗
O que incluir no escopo do fornecedor
Peça uma matriz de responsabilidades para robôs de soldagem, fonte e tocha, robô de movimentação, garra, dispositivos, esteira, proteções, controle e programação. A proposta deve indicar quem responde pelos intertravamentos e pela recuperação após falhas de transferência ou parada de estação.
Envie desenho ou amostra, mapa de soldas, material, massa, produção desejada e layout. Assim os fornecedores poderão apresentar propostas comparáveis, com exclusões explícitas.
Dados que definem uma nova linha
São entradas de projeto para uma proposta, não especificações medidas do equipamento filmado.
- Família de peças
- Desenhos, dimensões, material, massa e variações.
- Soldas
- Juntas, processo, sequência, qualidade e acesso da tocha.
- Movimentação
- Pontos de pega, orientação, limites da garra e poses.
- Dispositivos
- Referências, fixação, carregamento e troca de modelo.
- Esteira
- Apresentação, passo, sinais e responsabilidade a jusante.
- Produção
- Peças conformes por turno, disponibilidade e recuperação.
Célula única ou estações conectadas?
O mix de peças, a sequência de soldagem e o esforço de transferência indicam qual arquitetura vale estudar.
| Para o seu projeto | Célula única | Linha multietapas |
|---|---|---|
| Movimento | Uma fronteira de carga e descarga | Transferência e entrega definidas entre operações |
| Processo | Soldas em uma área de trabalho | Operações divididas por acesso, tempo ou orientação |
| Controle | Intertravamentos e recuperação da célula | Estados coordenados de estações e transporte |
| Escopo | Robô, soldagem, dispositivo e segurança | Inclui movimentação, interfaces e responsabilidade da linha |
Caminho da peça mostrado no vídeo
Use a sequência observada como ponto de partida e adapte-a às suas peças e soldas.
- 01Apresentar a peça
- 02Soldar na estação um
- 03Transferir com robô
- 04Soldar na estação dois
- 05Entregar à esteira
Perguntas de compradores
Por que usar um robô de movimentação entre estações?
Ele pode transferir e orientar a peça quando a movimentação manual ou um mecanismo fixo não atende à sequência. A escolha depende de geometria, massa, tempo de ciclo e acesso.
O vídeo identifica os modelos dos robôs?
Não. A descrição não informa modelos. As plataformas relacionadas são alternativas para um novo projeto e dependem da peça real e dos dados do fabricante.
Como comparar propostas de uma linha multirrobô?
Peça sequência, equipamentos incluídos, interfaces, premissas de ciclo, testes de aceitação, limites de instalação e exclusões a cada fornecedor.
A linha pode atender a peças diferentes?
Uma família de peças pode ser estudada quanto a referências, dispositivos e trocas, mas a viabilidade depende de desenhos, acesso à solda, variação e meta de produção.
O que enviar para discutir uma linha semelhante?
Envie desenho ou amostra, mapa de soldas, material, massa, sequência desejada, produção-alvo e espaço disponível. Fotos do processo atual também ajudam.
Transforme a sequência em um escopo de soldagem claro.
Compartilhe a peça, as soldas e o fluxo previsto. Podemos definir as decisões de robô, movimentação, fixação e interfaces para uma cotação específica.
Mais vídeos
Referências técnicas
Schema.org: VideoObjectGoogle Search Central: Video structured data