Abastecimento de máquinas
Selecione o robô e o EOAT a partir da interface da máquina, sequência de porta/fixação, carga útil, alcance, ciclo e apresentação de partes.
Revisar aplicação ↗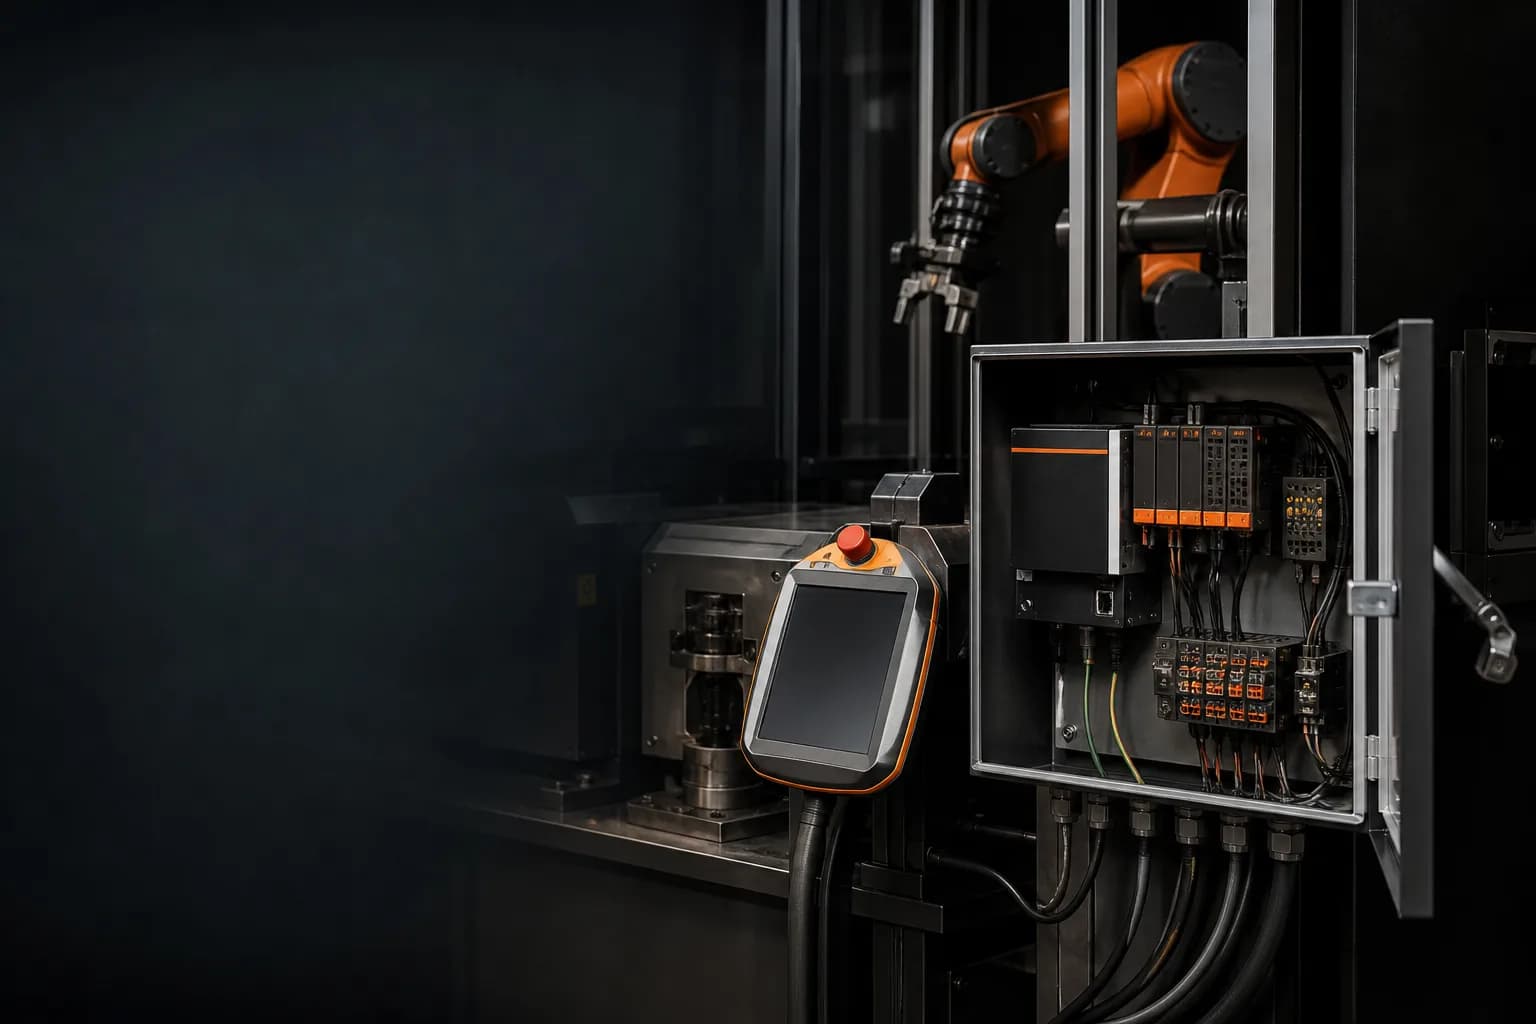
Uma opção de controlador compacto representativa revisada com o robô selecionado, interfaces e restrições de instalação.
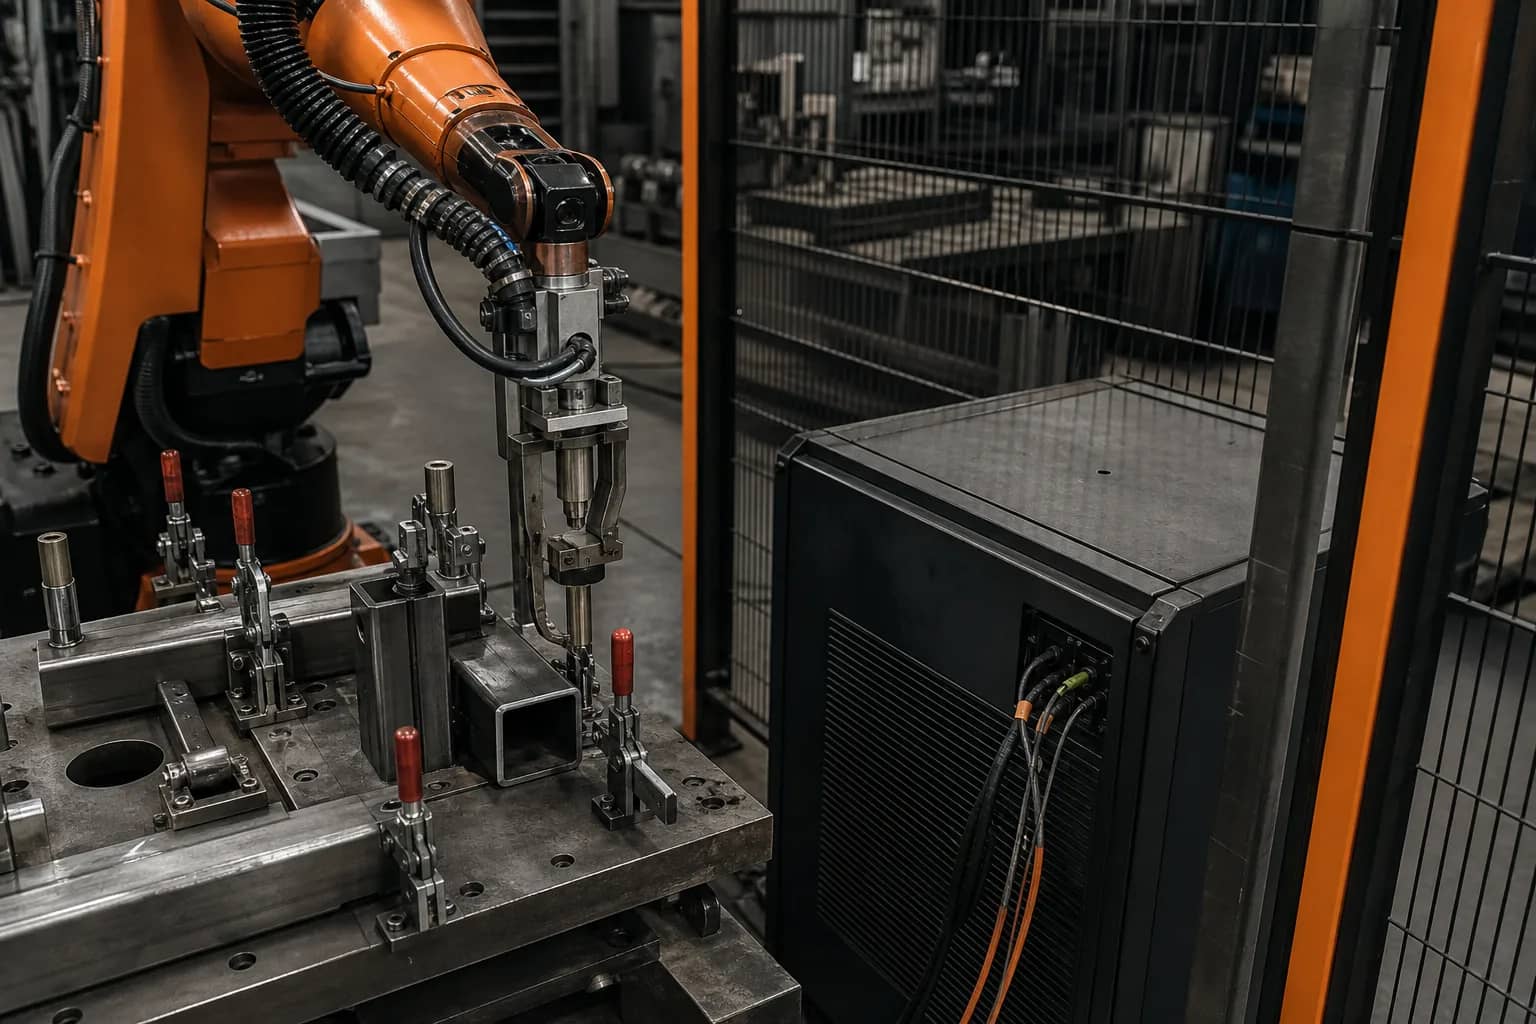
Carga útil, alcance e acesso à ferramenta são verificados em relação à peça real e ao objetivo de produção.
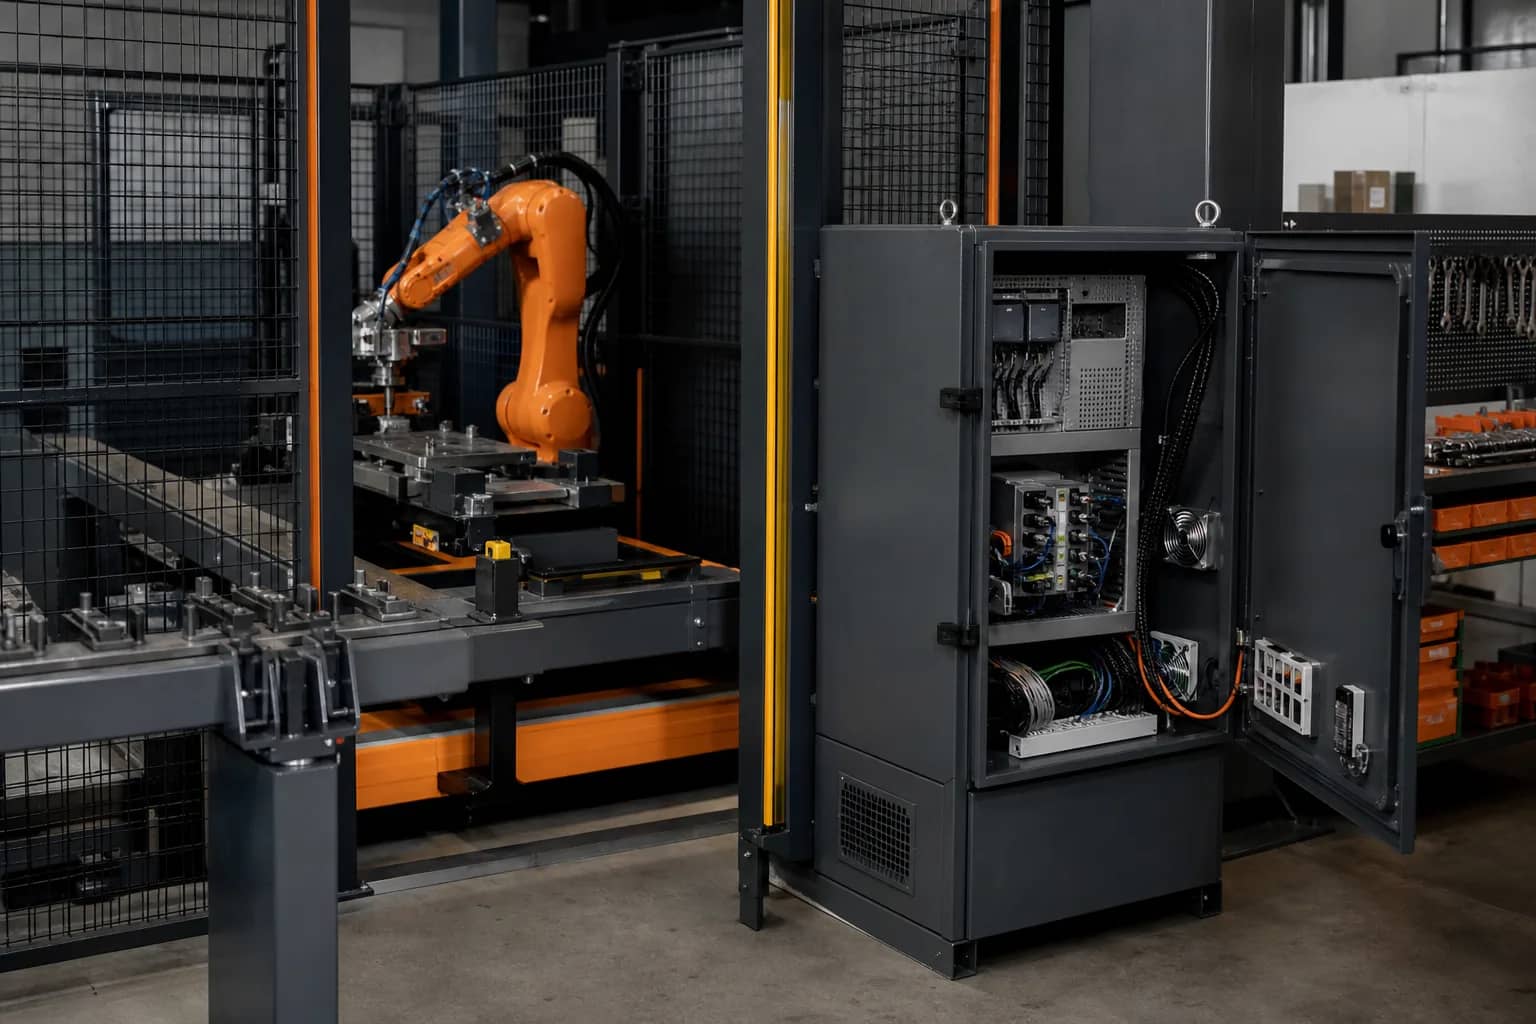
Ferramentas, fixação de peças, controles, segurança e acesso determinam se a plataforma se torna equipamento produtivo.
Uma opção de controlador compacto representativa revisada com o robô selecionado, interfaces e restrições de instalação. The page is a representative configuration, not a fixed SKU promise. Selection is released only after the application inputs and current manufacturer documentation are reviewed.
Comece com a peça, processo e resultado requerido.
Verificar massa, momentos, acesso, ciclo e interfaces.
Confirmar documentos atuais, escopo e gateways de validação.
Caminho técnico baseado em catálogo: compare o robô, controlador e posicionador como uma decisão de célula única Guia de seleção de célula de soldagem Yaskawa →
Selecione o robô e o EOAT a partir da interface da máquina, sequência de porta/fixação, carga útil, alcance, ciclo e apresentação de partes.
Revisar aplicação ↗Coordenar ferramentas, conformidade, sensoriamento de força/torque, visão, dispositivos de fixação e verificação ao redor do processo de montagem.
Revisar aplicação ↗Incluir a peça de trabalho, garra, adaptadores, cabos e ferramentas do processo—não apenas a carga útil.
Comprovar ângulo da ferramenta, folga do dispositivo de fixação, margem de singularidade e acesso de serviço no layout real.
Conectar o tempo de movimento, tempo de parada do processo, detecção e lógica de recuperação a um alvo de saída confiável.
Defina fieldbus, interações da máquina, utilidades, proteção e responsabilidade antes da liberação.
Enviar a peça, massa total em movimento incluindo ferramentas, centro de gravidade, alcance e requisito de acesso da ferramenta, processo, ciclo alvo, ambiente, layout, interfaces, destino e rota comercial preferida.
Não. É uma rota de configuração representativa. Disponibilidade atual, compatibilidade, especificação, preço e prazo de entrega são confirmados de acordo com a aplicação e documentos do projeto atual.
Geometria da peça de trabalho, massa total em movimento, centro de gravidade, alcance e acesso, processo, ciclo, ambiente, interfaces, segurança e destino determinam a configuração liberada.
Sim. O escopo revisado pode incluir controlador, EOAT, equipamentos de processo, dispositivos de fixação, sensores, proteção e equipamentos adjacentes quando as interfaces e responsabilidades necessárias forem definidas.
Enviar desenhos ou fotos claras, material e dimensões, massa da peça e da ferramenta, objetivo do processo, ciclo ou produção, layout, utilidades, destino e qualquer padrão de controle ou marca preferido.
Compartilhe a peça, processo e objetivo. Identificaremos as entradas faltantes e o próximo passo de engenharia.