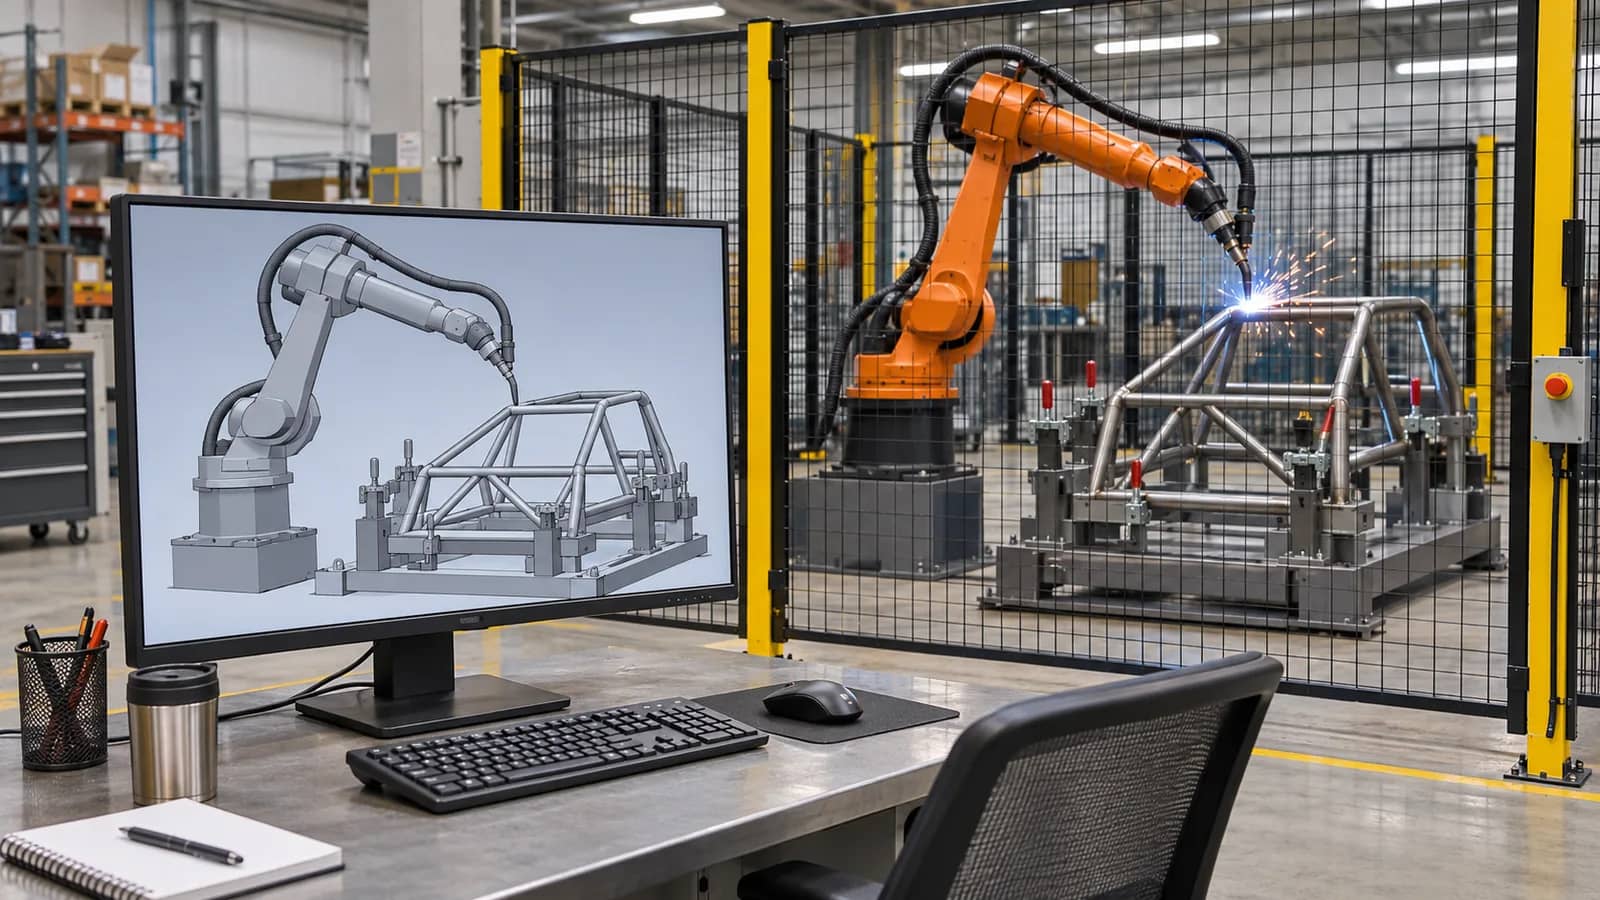
Fixe a configuração da célula e da peça
Comece por uma família de peças e um registro de revisões. Solicite o CAD de fabricação e o desenho que define a posição e a aceitação das juntas. Registre o assentamento, os estados dos grampos, os pontos de ponteamento e a variação do conjunto. Uma junta nominal do CAD pode mudar de posição com o quadro fixado. Peça ao projetista do dispositivo as referências e condições de fixação que o programa pode assumir.
Registre variantes do robô e do controlador, firmware, opções e versão do simulador. Inclua a tocha instalada, aberturas da proteção, curso dos grampos e equipamentos auxiliares. Separe obstáculos modelados dos itens omitidos. Se os cabos forem representados por um envelope, registre-o e planeje conferir as posições críticas na instalação.
Leituras de apoio: ABB RobotStudio operating manual, station and controller workflow ↗
Três registros distintos de aceitação
Revisão do modelo, pares de colisão e geometria pendente.
Registro de importação ou compilação, opções e receitas.
Calibração, movimento observado, primeira peça e liberação.
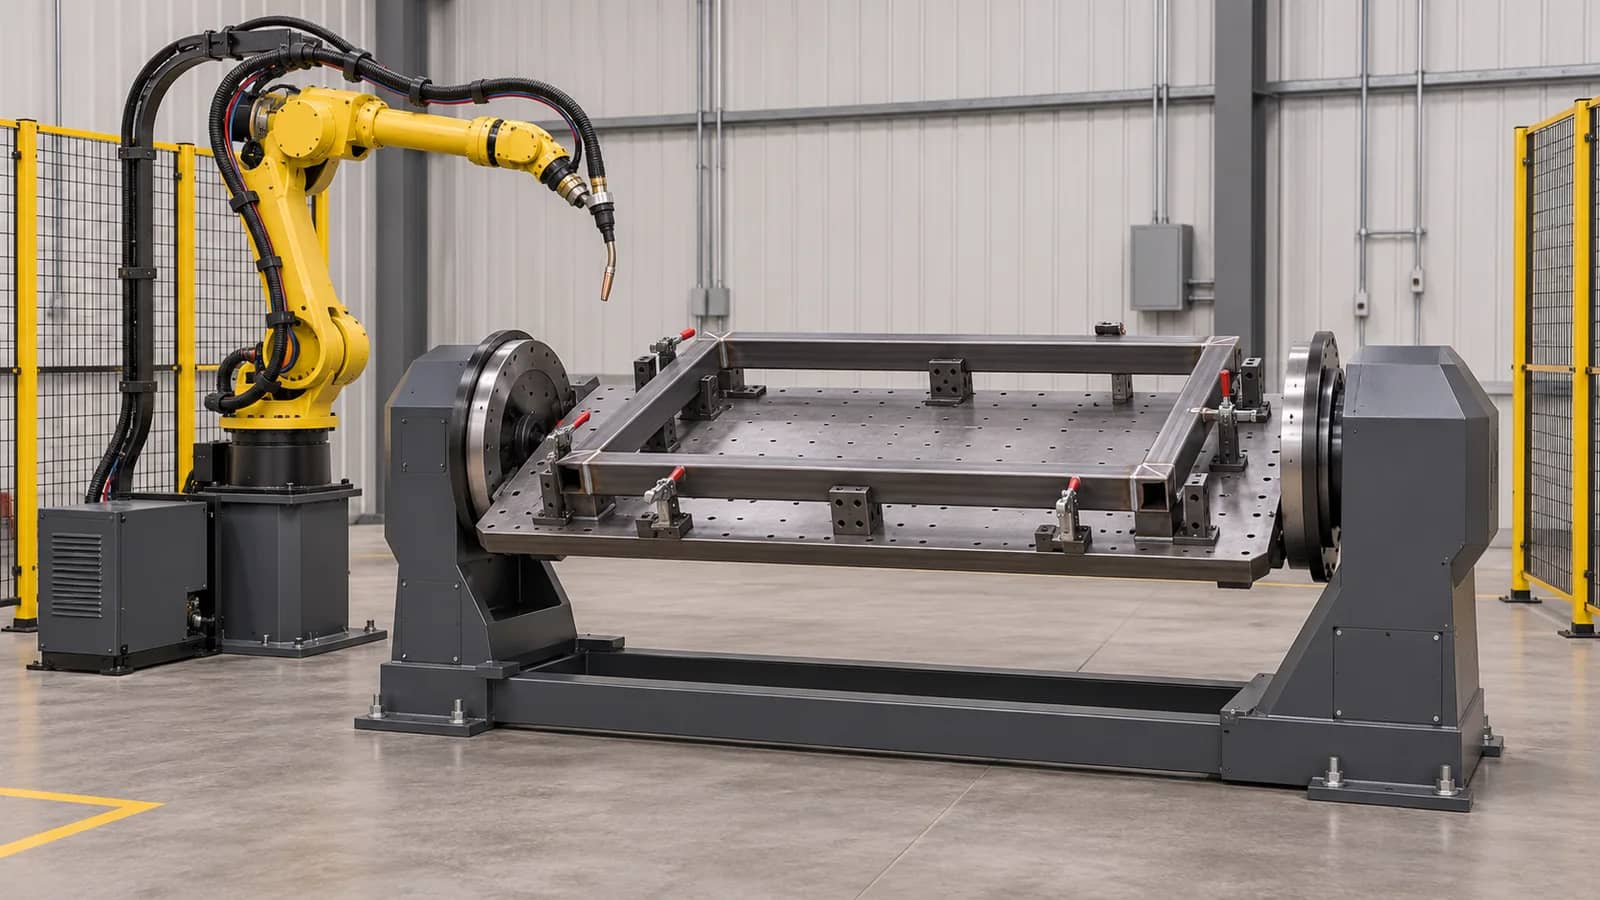
Vincule a trajetória digital às referências físicas
O ponto central da ferramenta (TCP) identifica o ponto de trabalho e a orientação da tocha instalada. O referencial de trabalho situa os alvos em relação à peça ou ao dispositivo. Registre identificadores, convenções de orientação, referências físicas e quem as verificará na instalação. A troca do pescoço, do suporte ou da posição do dispositivo pode invalidar um programa que não foi editado. Vincule o registro de calibração à configuração instalada.
Para posicionador ou trilho, documente grupos de eixos, zeros, limites e se o movimento é coordenado ou indexado. Revise da aproximação ao afastamento, incluindo reorientação, limpeza, folga dos grampos, configuração do punho e posição de recuperação. Vincule cada restrição pendente à junta, ao estado do dispositivo e à pose.
Leituras de apoio: Yaskawa Motoman, robotic welding concepts and TCP ↗
Comprove o programa exportado e suas dependências
O pós-processador traduz instruções simuladas em arquivos para o ambiente do controlador. Peça ao integrador a versão, o programa exportado e as instruções, referenciais, chamadas de receitas e opções necessárias. O teste de importação ou compilação deve identificar a configuração de destino e registrar comandos incompatíveis, avisos e conversões. Defina quem fornece licenças e quem poderá gerar novamente o programa.
Associe cada cordão à receita aprovada e ao estado da estação que o habilita. Liste sinais de presença, fixação, estado do posicionador e equipamento de soldagem pronto, além da resposta a interrupção e reinício. A E/S simulada pode representar hipóteses. O responsável pelos controles deve separar estados emulados de sinais físicos observados no comissionamento.
Leituras de apoio: RoboDK, postprocessors and controller options ↗
Dos dados congelados à liberação
Alinhar revisões da peça, dispositivo e controlador.
Revisar referenciais, trajetória e folgas.
Validar formato e dependências.
Calibrar, acompanhar ensaios e inspecionar a peça.
Registrar mudanças e verificar recuperação.
Libere o programa instalado com um pacote de recuperação
Use o procedimento aprovado de comissionamento para verificar alinhamento, folgas e transições na célula real. Inspecione a primeira peça conforme o desenho e os critérios de processo. Registre cada ajuste em campo com o cordão e a causa. Corrigir um referencial, mudar o ângulo da tocha e alterar uma receita exigem verificações e responsáveis diferentes.
Na entrega, preserve o projeto editável ou o acesso acordado ao código, arquivos liberados, ajustes, receitas, calibração e histórico de mudanças. Indique se os ajustes foram incorporados ao modelo editável. Defina o responsável pela restauração e combine um método seguro de verificação antes de usar o backup na recuperação ou na próxima variante.
Matriz de dados e responsabilidades
Atribua a cada linha um responsável, uma revisão e uma data de aceitação na solicitação de cotação.
Copie as linhas para sua RFQ ou planilha de investimento.
| Interface | Confirmar antes da cotação | Responsável proposto | Evidência a solicitar |
|---|---|---|---|
| Peça e cordões | CAD, desenho, cordões, junta e tolerância. | Engenharia do comprador | Desenho aprovado e mapa de cordões. |
| Dispositivo | Referências, grampos e variação. | Fornecedor do dispositivo | Revisão e ensaio de assentamento. |
| Controlador | Modelo, software, opções e licenças. | Fornecedor do robô | Registro da configuração de destino. |
| TCP e referenciais | ID da ferramenta, orientação e referências. | Integrador | Registro de calibração em campo. |
| Eixos externos | Zero, limites e movimento coordenado ou indexado. | Integrador de movimento | Configuração e teste observado. |
| Mangueiras e folga | Envelope de tocha, cabos, grampos e limpador. | Integrador mecânico | Lista de poses críticas e teste em campo. |
| Receitas de processo | Receita aprovada por cordão. | Engenharia de soldagem | Mapa de receitas e inspeção da peça. |
| Sinais da célula | Pronto, falha, parada e reinício. | Integrador de controles | Testes observados de sinais e recuperação. |
| Exportação | Versão do pós-processador e arquivos. | Programador | Resultado de importação ou compilação no destino. |
| Movimento em campo | Trajetória instalada e sequência autorizada. | Responsável pelo comissionamento | Testes acompanhados com desvios encerrados. |
| Primeira peça | Critérios do desenho e do processo. | Qualidade do comprador | Resultado assinado e revisão do programa. |
| Entrega | Acesso ao código, arquivos liberados e restauração. | Integrador e manutenção | Inventário de backups e verificação da restauração. |
Perguntas antes de definir o escopo
O CAD basta para cotar?
Serve para um escopo preliminar. Adicione referências físicas, dados de processo e controlador antes de fechar as entregas.
Qual TCP deve ser usado no modelo?
Use a configuração identificada da tocha e a referência de trabalho acordada. Confira a montagem em campo.
O pós-processador comprova compatibilidade?
Exija um teste no ambiente de destino com opções, arquivos, sinais e receitas.
Quando conferir novamente a trajetória?
Repita as verificações afetadas se mudarem peça, dispositivo, tocha, referenciais, controlador ou eixos externos.
O que o comprador deve guardar?
Guarde arquivos liberados, condições de acesso, receitas, referências medidas e procedimento de restauração.
Referências e leituras recomendadas
Prepare o escopo da programação
Envie CAD, dispositivo, robô, requisitos de soldagem e divisão da aceitação. A TubeFrame pode coordenar a revisão de configuração e cotação.
Consultar sobre sua célula de soldagem ↗