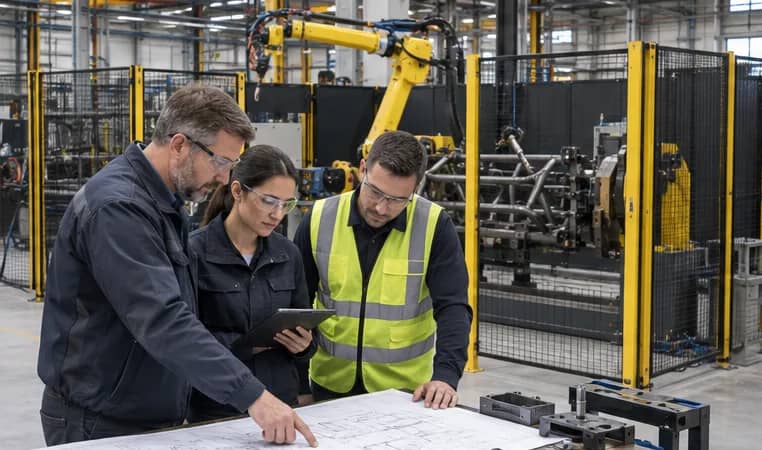
Pacote para liberar o desenho de implantação
Antes de fixar chumbadores ou comprar uma célula, peça cinco vistas coordenadas com responsáveis.
- Geometria
- Famílias, peças extremas, massa do dispositivo, acesso dos grampos, varredura e retirada.
- Movimento
- Base do robô, poses da tocha, cabos, giro do posicionador, colisões e recuperação.
- Pessoas
- Carga, proteção, portas, visibilidade, manutenção, limpeza e emergência.
- Fluxo
- Entrada, preparação, rejeição, saída e circulação de veículos/pedestres.
- Utilidades
- Energia, terra, gás, ar, rede, exaustão, filtragem e futuras ligações.
Libere a planta quando vistoria, estudo de movimento, análise de risco por tarefa e matriz de interfaces assinada usarem a mesma revisão. Este checklist não certifica a instalação.
Comece pela peça, dispositivo e tocha em movimento
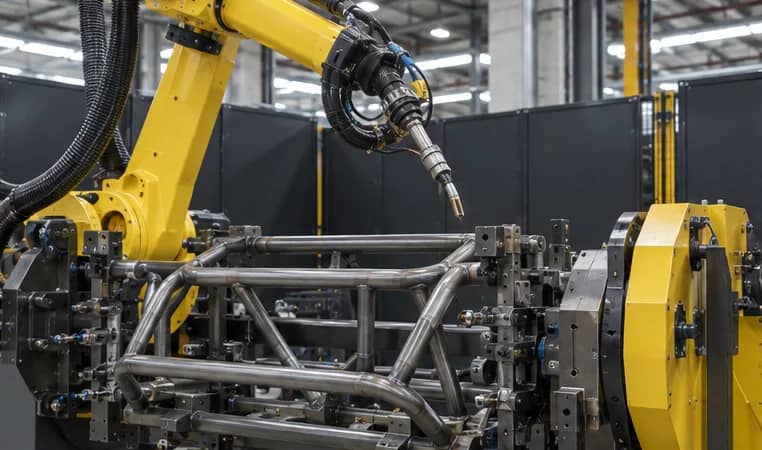
Desenhe além da peça nominal: grampos abertos e fechados, referências, cabos, proteção de respingos, tocha e giro completo do posicionador. Confira variantes máxima e mínima, orientação de carga e retirada de uma peça deformada ou rejeitada. O alcance nominal do robô não demonstra ângulo de tocha nem aproximação sem colisão.
A ABB mostra como programação off-line ajuda a revisar alcance e trajetórias. Combine simulação e vistoria física com dispositivo, TCP, curvatura dos cabos e movimento coordenado reais. A ficha Flex-Fab da Lincoln apresenta dimensões e captação de seu produto, não afastamentos universais.
- Congele revisões de desenho e envelope máximo da peça com dispositivo.
- Cheque aproximação, solda, saída, limpeza e recuperação anormal.
- Inclua ponte rolante ou carrinho para peças pesadas ou presas.
Leituras de apoio: ABB — RobotStudio tutorials and arc welding simulation ↗ · Lincoln Electric — Flex-Fab XHS product sheet ↗
Três desenhos que devem concordar
Montagem extrema, grampos, giro e retirada.
Trajetórias, cabos, colisões e recuperação.
Proteções, movimentação, serviço, fumos, utilidades e expansão.
Separe produção, transferência e serviço protegido
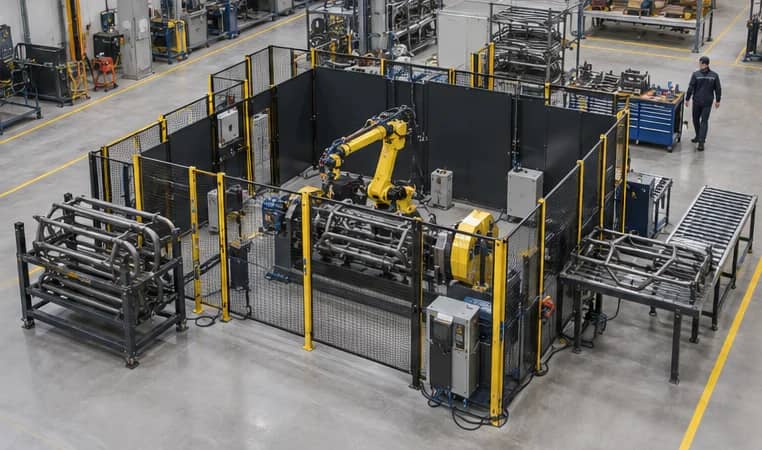
Marque quatro zonas conectadas: entrada/preparo, processo protegido, saída/inspeção e serviço/utilidades. Siga a peça da chegada à saída aprovada ou rejeitada com paletes, carrinhos ou ponte rolante. Siga também quem troca arame, limpa a tocha ou atende o filtro. Se uma rota cruzar movimento ativo, redesenhe ou controle o modo de tarefa.
Proteções vêm da análise de risco por tarefa, não de uma medida universal de corredor ou cerca. As orientações da Yaskawa e OSHA destacam acesso e manutenção. Defina aberturas, intertravamento, visão, autoridade de reinício e isolamento com integrador e segurança do local.
- Entrada e saída não podem bloquear serviço.
- Preveja rejeitos e recuperação, não só fluxo ideal.
- Confira rotas de emergência e manutenção na fábrica instalada.
Leituras de apoio: Yaskawa SRCI — safety setup (2024-08-23) ↗ · OSHA — Industrial robot technical manual ↗
Resolva fumos, energia, gás e dados antes de congelar a área
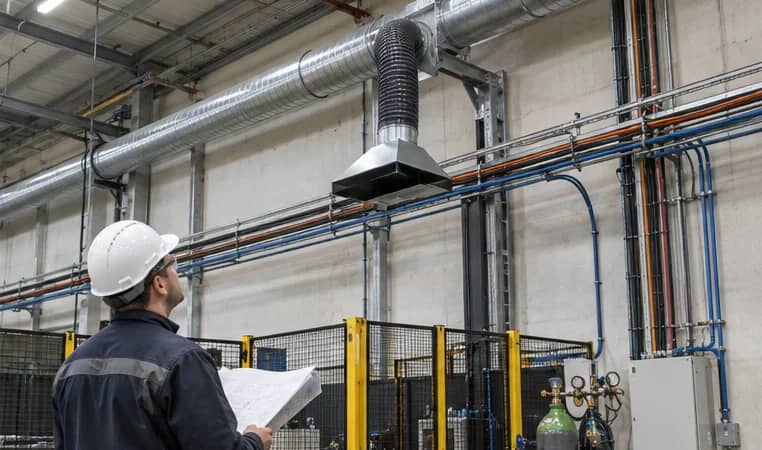
Controle de fumos pode exigir coifa ou captação local, dutos, ventilador/filtro, ar de reposição e acesso de inspeção. A ficha da Lincoln distingue coifa do sistema opcional com unidade e dutos; desenhar a coifa não fecha toda a interface. Profissionais competentes devem definir captação e exigências do processo e local.
Mostre carga e seccionamento elétrico, terra/retorno de solda, gás, ar, rede e I/O, consumíveis e trajetos de cabos/mangueiras. Confira chumbadores, piso, nível e rota de entrega. Mesmo uma célula compacta precisa de área adjacente. Reserve espaço real para futura variante ou estação.
- Indique capacidade, ponto de ligação e dono de cada utilidade.
- Coordene dutos com ponte rolante, sprinklers, luz e acessos.
- Mantenha componentes alcançáveis sem desativar proteções.
Leituras de apoio: Lincoln Electric — Flex-Fab XHS product sheet ↗
Sequência de liberação
Peças, planta e utilidades
Rotas de material e pessoas
Alcance e interferência
Risco e responsáveis
Revisão assinada e local
Use uma matriz assinada como etapa de liberação
Uma planta cotada não mostra quem compra ventilador, desloca o gás ou valida intertravamento. A tabela define coordenadas/limites do projeto, responsabilidade do cliente ou integrador, desenho e evidência. Resolva exclusões antes de pedidos e obras.
Peça revisão coordenada, estudo de alcance/colisão, ensaio com peça representativa, análise de risco e verificação do local. O guia de dispositivo trata de referências; o de FAT, do aceite antes do embarque. Esta página trata da decisão de implantação. Envie planta, peças, meta, utilidades e destino para obter conceito de célula.
- Não fixe chumbadores a partir do folheto.
- Feche lacunas de responsabilidade antes do embarque e guarde o as-built.
- Reavalie alterações de peça, dispositivo, processo ou prédio.
Leituras de apoio: ABB — RobotStudio tutorials and arc welding simulation ↗
Quatro zonas de planta (esquema sem escala de segurança)
Peças, kits, carrinho/ponte e carga.
Robô, posicionador, varredura e acesso controlado.
Resfriamento, peça aprovada, rejeito e próximo fluxo.
Tocha, fumos, energia/gás/ar/dados e manutenção.
Matriz de interfaces e responsabilidades
Anote dono, revisão e evidência em cada linha; ‘por terceiros’ não nomeia ninguém. Nenhuma dimensão substitui a análise de risco.
Copie as linhas para sua RFQ ou planilha de investimento.
| Interface | Cliente/local fornece | Fornecedor/integrador define | Evidência para liberar |
|---|---|---|---|
| Peça e dispositivo | Revisões, massas, variantes e içamento | Varredura e retirada da peça | Desenho conjunto e peças de ensaio |
| Alcance do robô | Juntas e critérios de acesso | Base, caminho, cabos e colisões | Simulação e ensaio da peça extrema |
| Posicionador | Inércia, carga e restrição de piso | Eixos, giro, carga e proteção | Estudo de movimento aprovado |
| Acesso seguro | Tarefas, circulação e regras locais | Proteção segundo análise de risco | Revisão de riscos e validação |
| Entrada/saída | Paletes, carrinhos, ponte e inspeção | Interface de carga e retirada de rejeito | Vistoria com manuseio real |
| Manutenção | Corredor e política de isolamento | Portas, tocha, fonte e dispositivo | Simulação de tarefas e aceite |
| Exaustão | Capacidade, licença e descarga | Captação, coifa/duto e pressão | Projeto de ventilação aprovado |
| Utilidades | Capacidade e pontos de conexão | Cargas, conectores, I/O e rotas | Lista coordenada e teste de I/O |
| Piso e ancoragem | Laje, entrega e prédio | Pesos, chumbadores e instalação | Plano aprovado pela engenharia |
| Expansão | Variantes e área futura | Interfaces modulares e premissas | Croqui com revisão controlada |
Perguntas frequentes
O alcance do robô basta para definir a área?
Não. Some dispositivo, posicionador, proteções, fluxo, manutenção, exaustão e utilidades. Verifique trajetórias e colisões na planta real.
Qual é o afastamento universal de segurança?
Não existe medida única para toda célula. A equipe deve aplicar normas, exigências locais e análise de risco por tarefa para projetar e validar as proteções.
Simulação aprova a instalação?
Não. Ajuda a achar problemas de alcance e colisão, mas não substitui ensaio físico, vistoria, análise de risco, validação ou comissionamento.
Quem fornece a exaustão de fumos?
Depende do contrato. Nomeie donos para captação, ventilador/filtro, dutos, descarga, utilidades, licenças, instalação e prova de desempenho.
Fontes originais
Transforme sua planta em conceito de célula
Envie planta cotada, dados da peça/dispositivo, acesso às juntas, fluxo, utilidades e destino. Solicite layout coordenado, responsabilidades e validação.
Solicitar revisão de layout ↗